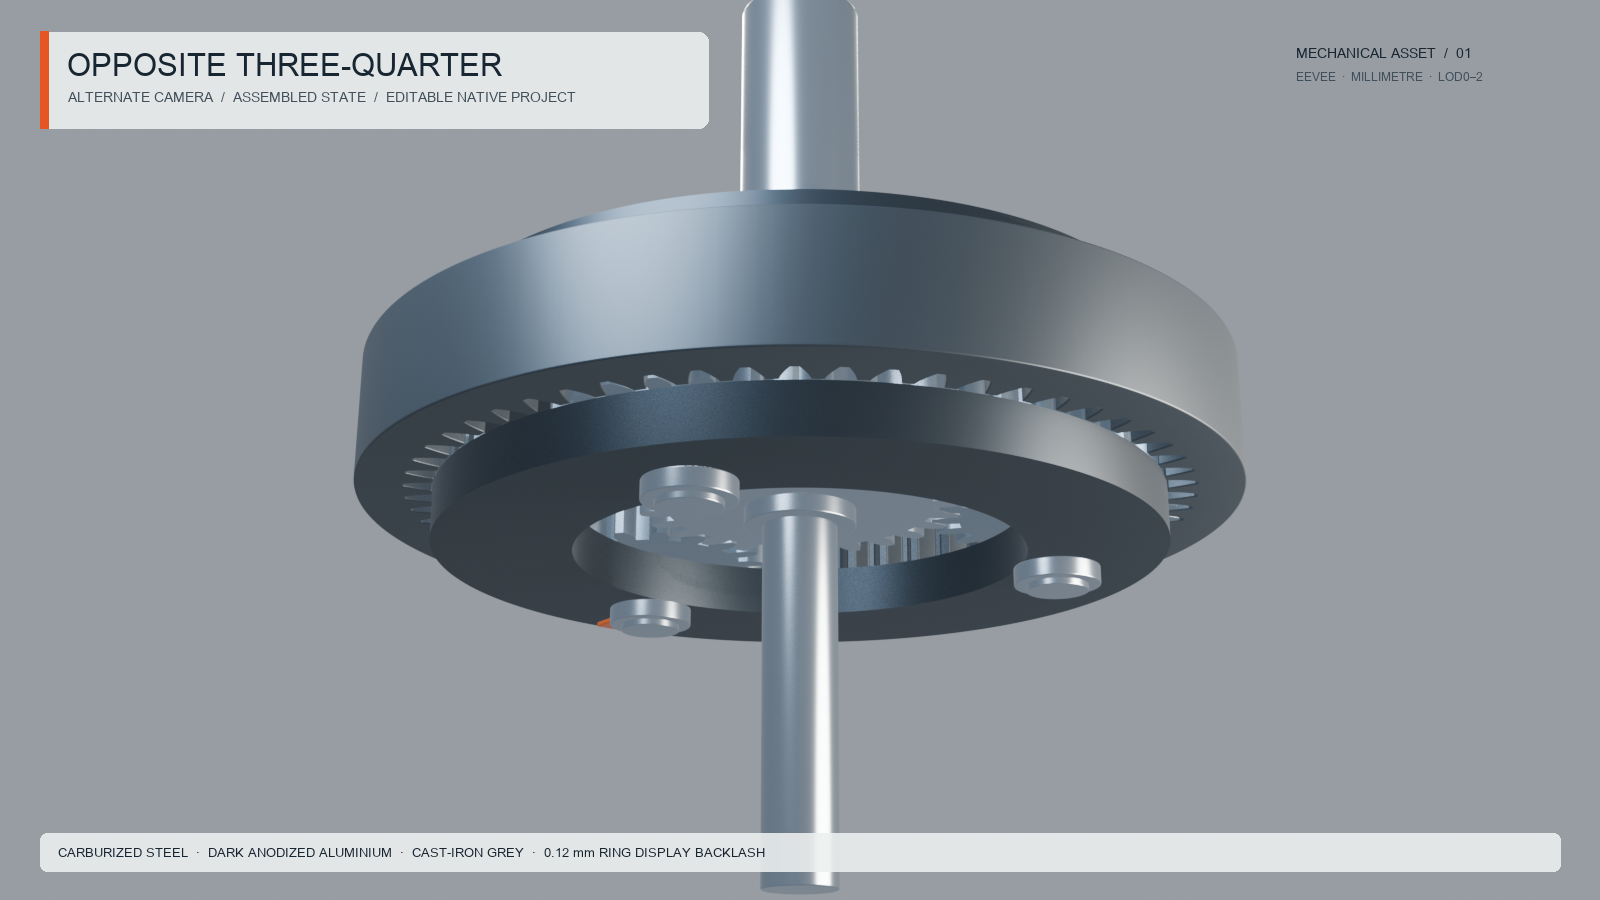
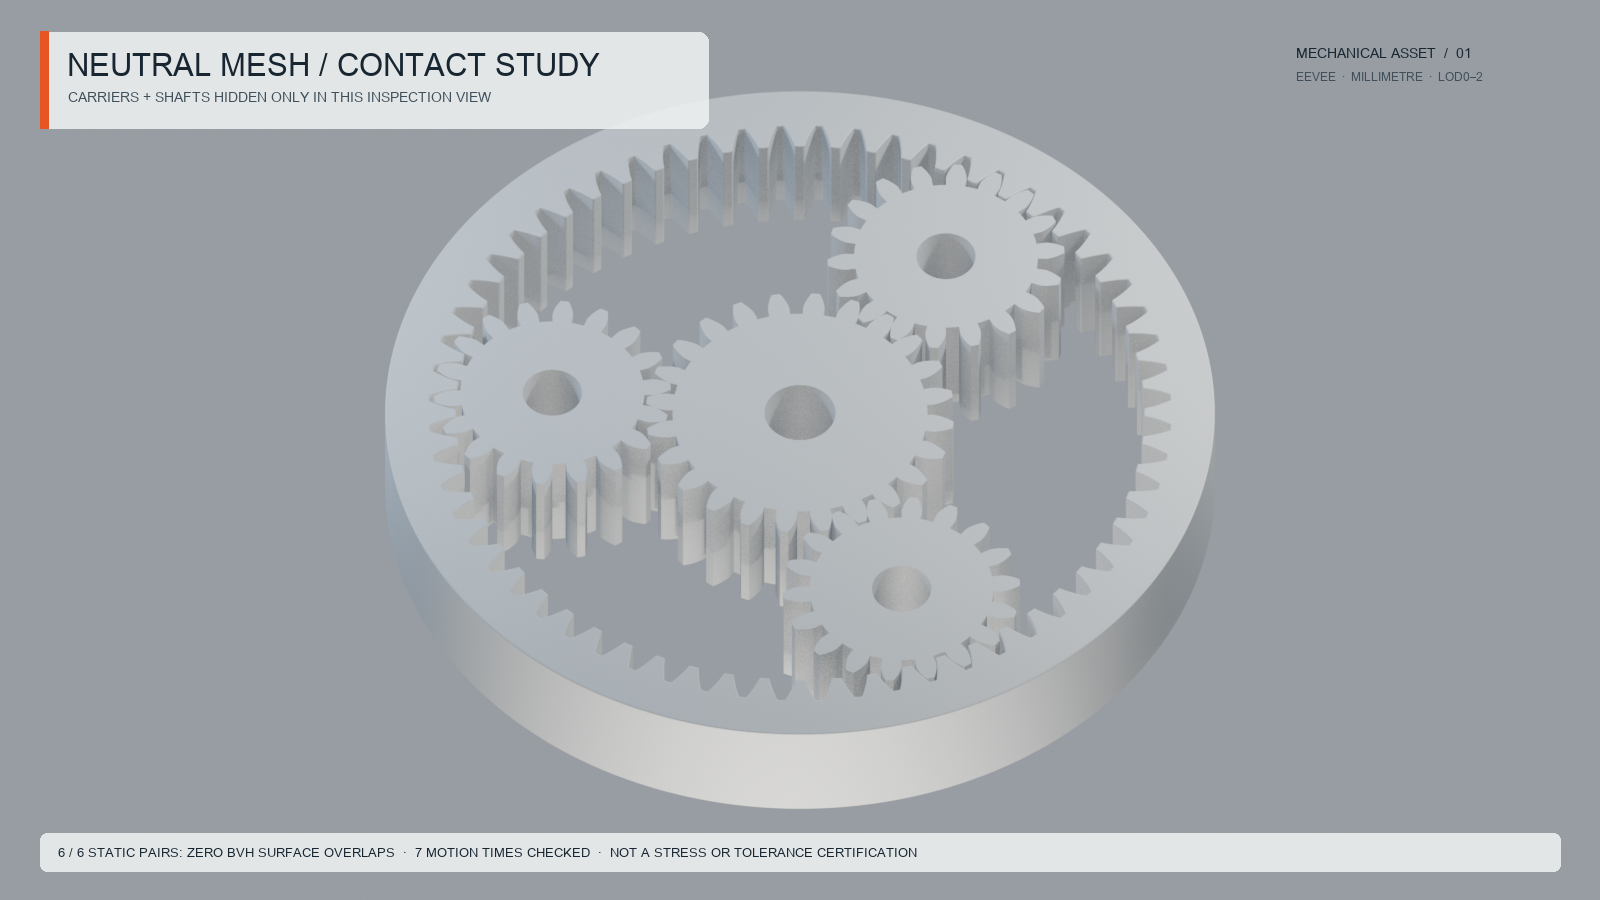
attempt-01 · high · 模型结束交付
请求 / 完整响应:38 / 37
high自主会话完成;1次请求错误、1条运行时traceback保留。模型自行修改、预览和重渲染均计入;不是单次调用。
Kimi K3.1 Pro 实际制作 Blender 工程和知识视频:内嵌播放、默认配乐音效、可选历史旁白、各机位大图及源码下载,附来源、失败重试、耗时和订阅用量证据。
更新日期:2026-10-27
TOKRACE 原创创作实测 · 2026-10-27
十题交付六组Blender场景和四支知识视频。参数书架与行星减速器的核心几何/运动检查表现较好;复杂建筑、机械资产与知识动画仍有尺寸、接触、UV或科学路径错误。每题作品、用量、失败和独立AI点评分别呈现,文件可打开或视频可播放不等于内容全通过。
token 合计只含已收到的最终 usage。失败或中断请求仍可能消耗额外额度,其最终用量未知;这些任务不构成模型通用排名。
Kimi K3.1 Pro · k3.1-pro · Kimi Coding Plan
2026-10-27,通过Kimi Coding Plan原生Messages接口运行k3.1-pro,272份完整响应均返回该ID。初批4题:书架/邮件/打印机请求max;木星保留max的600/900秒失败,再以high、900秒独立恢复。追加6题统一high、60分钟/50轮、每请求600秒、max_tokens=32768(含思考),本机隔离工具离线执行。4项BlenderWorld采用固定来源规格、Blender5.2.3 EEVEE/2线程与统一交付预算,非官方benchmark得分;两项Opus5.5知识片题意迁移压缩为Pillow/NumPy/FFmpeg原创短片,未复用Manim或原成品。模型自行编写/修正代码、运行shell并看图;独立检查随后进行。两批条件不同、并发共享本机,不作为effort或速度的受控排名。
消耗 Kimi Coding 订阅额度,没有可逐题对账的按 token 金额账单,实际金额未知。下方 usage 只计收到最终用量的完整响应,失败及中断的额外消耗未知;公开配音替换是另列的发布制作步骤,不计入原 Kimi 评测成绩。
一个自主 Agent 会话包含多次模型调用、工具执行和自检。high 档恢复与此前 max 档失败分别记录。
01 · Blender · 请求 effort:high
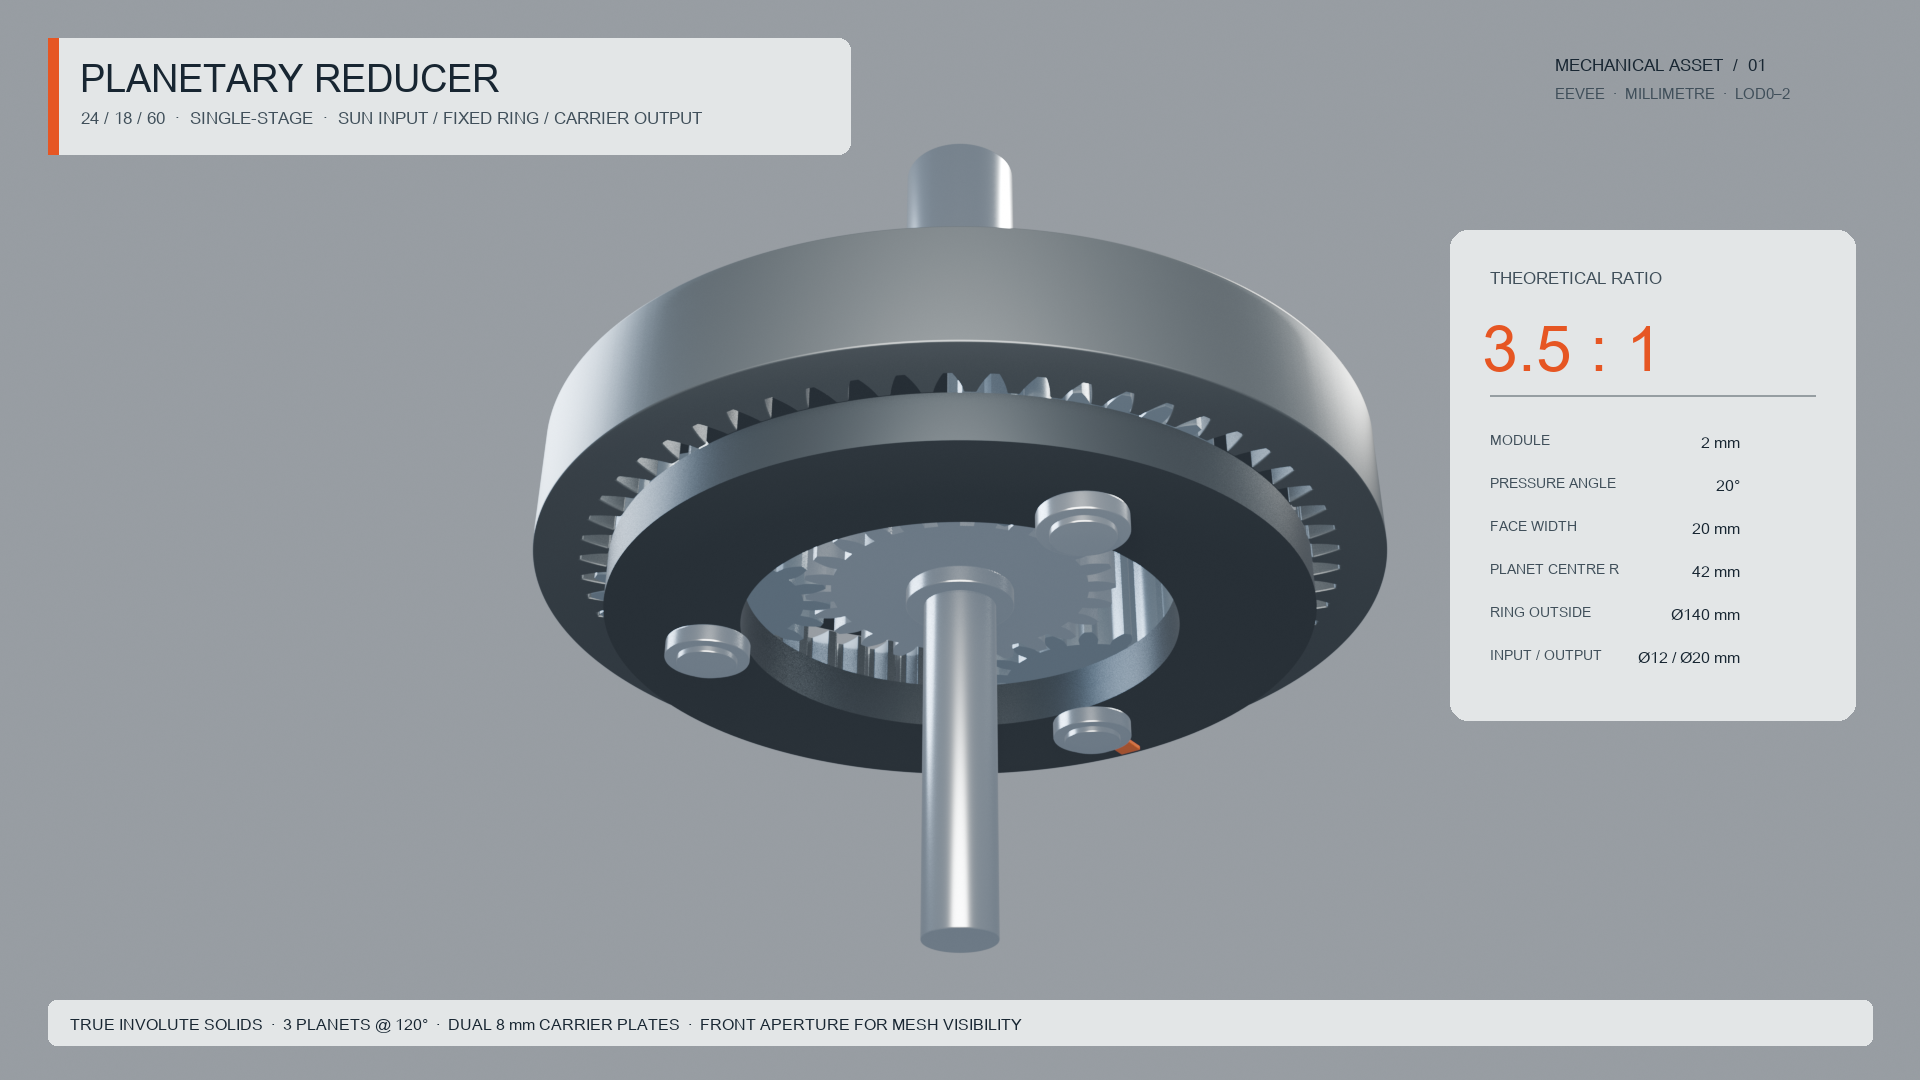
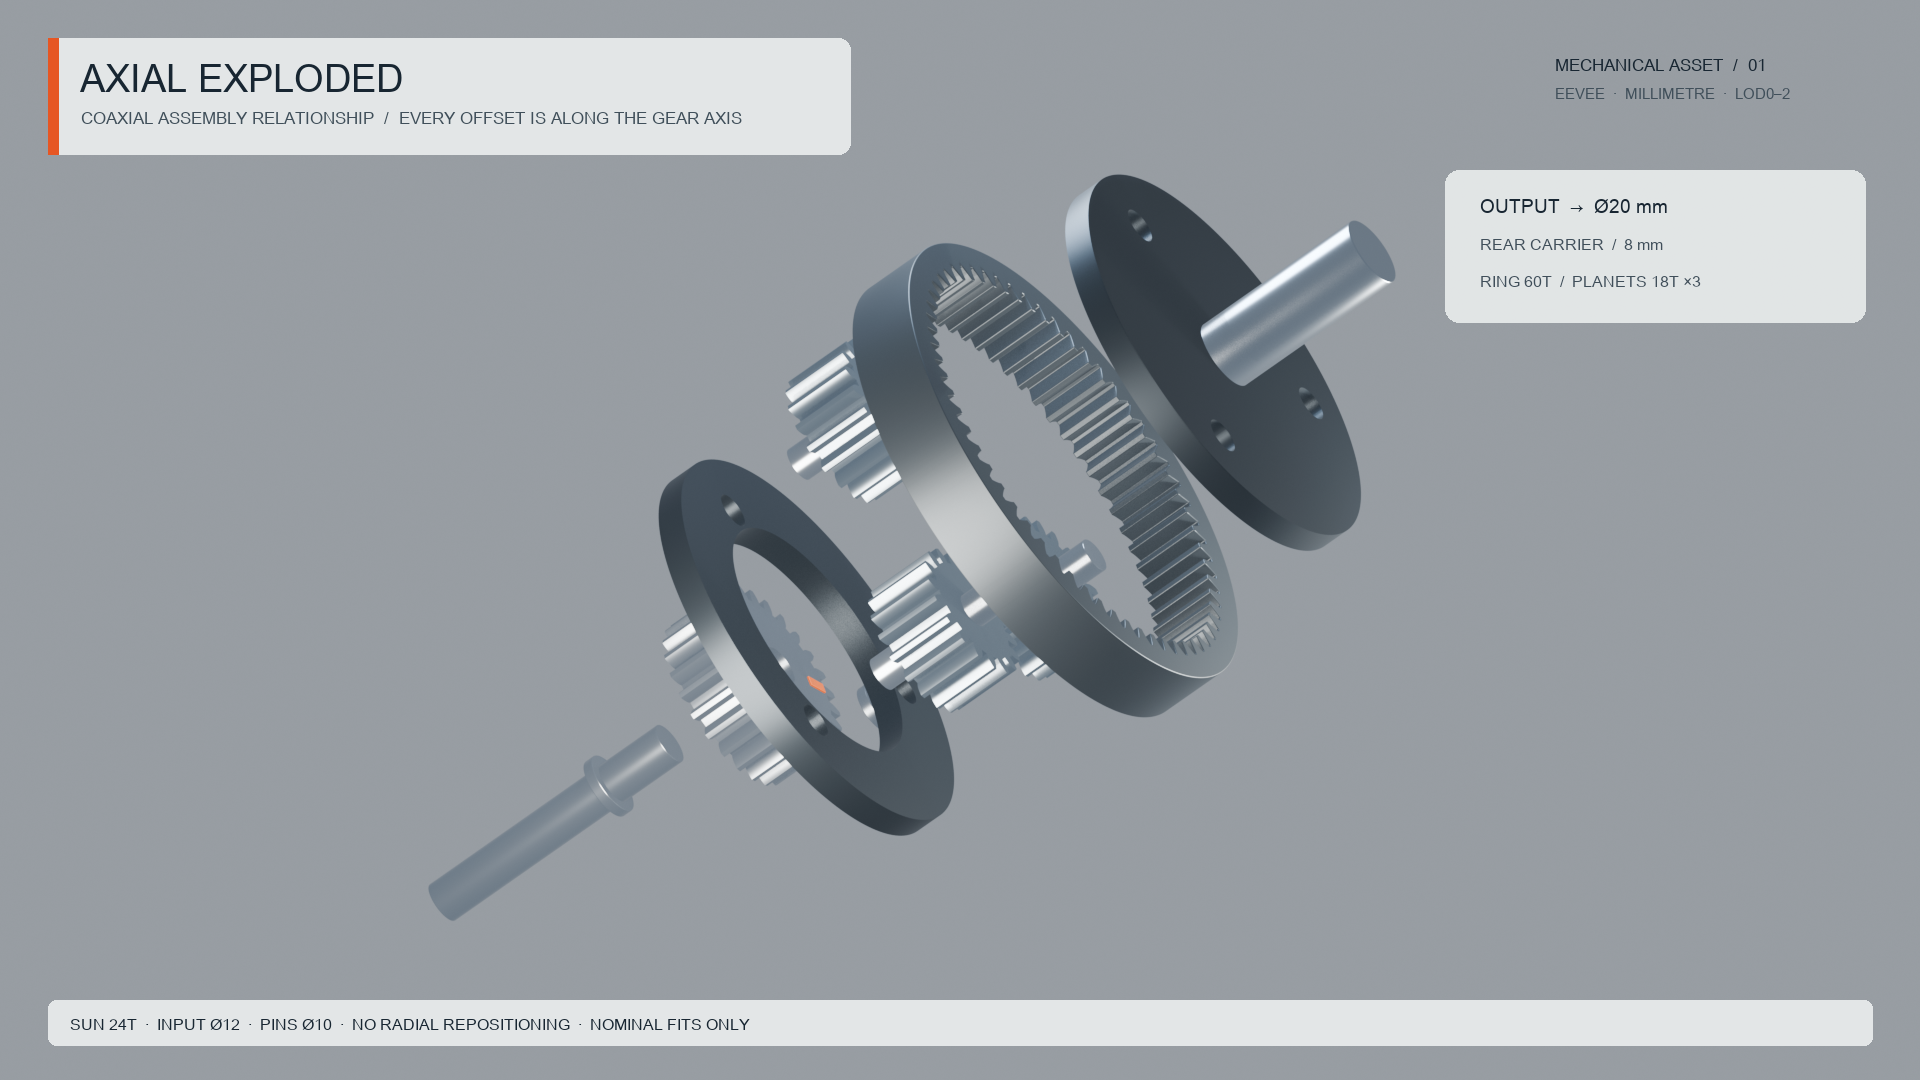
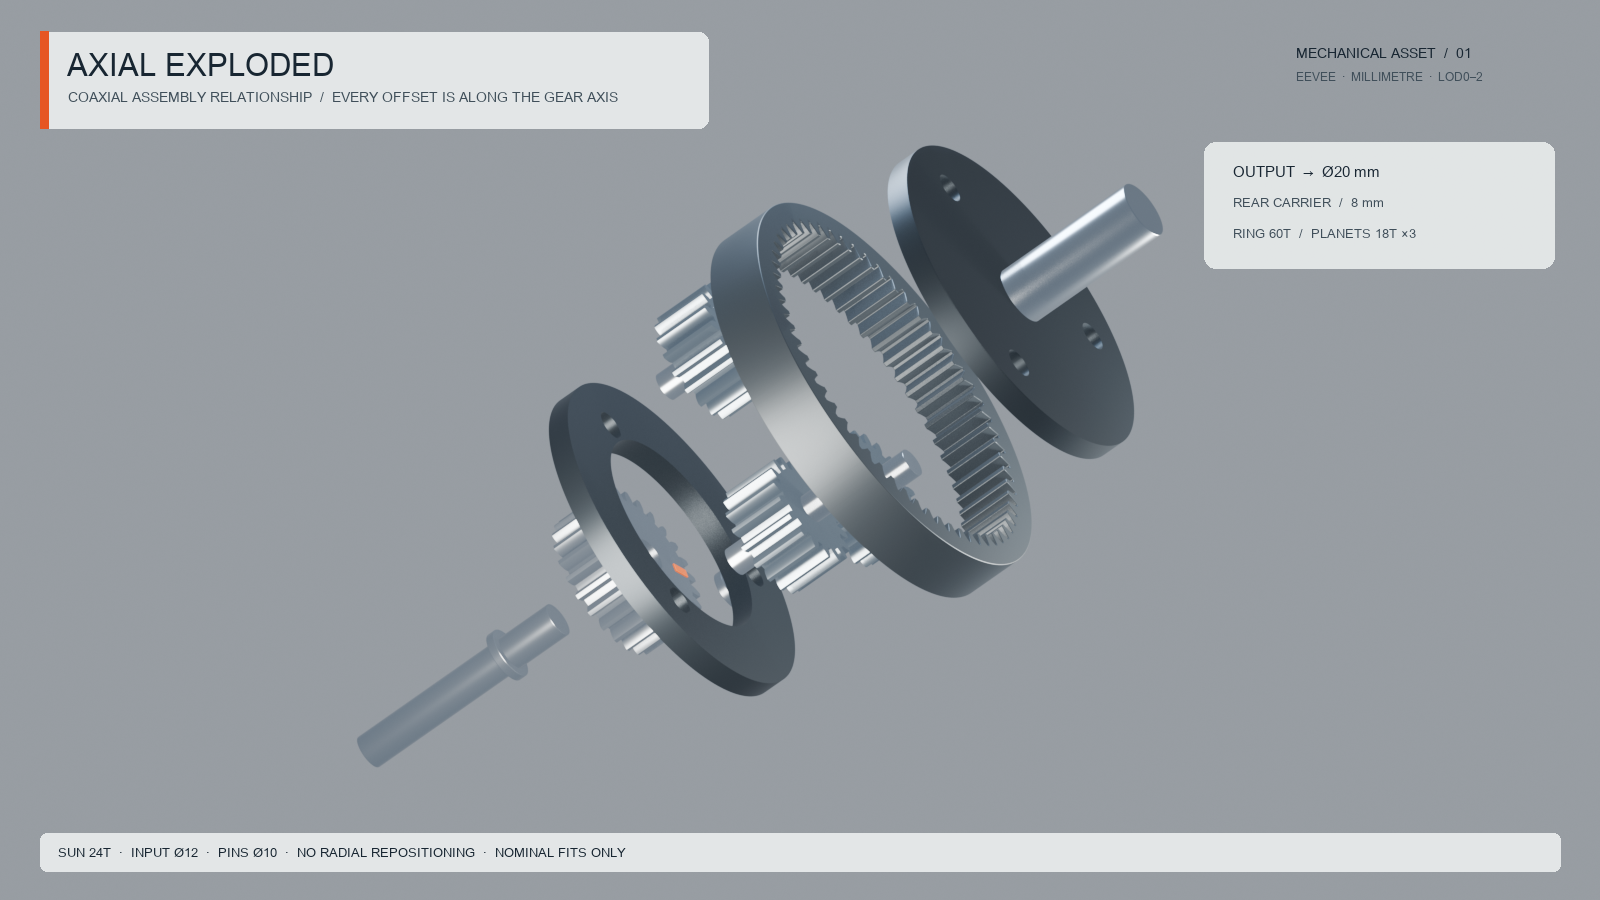
齿数、尺寸、渐开线、轴向爆炸及解析运动学通过独立抽样检查;行星架与轴的UV有真实重叠,配合公差未验证,不能称生产或引擎就绪。
这是 AI 助手的定性观察,不是独立人工评分;自动检查另列。
下方是TOKRACE新增执行规格与来源概要,不是完整第三方原提示。离线重做并公开协议差异,未复用原成品;不是官方benchmark分数。
链接中的作者或官方案例是题目来源;上方作品来自本次独立运行。
来源概要:按公开机械规格制作单级行星减速器、可检查的装配与同轴爆炸。下面给出本次适配规则;不转载原始附件长文。
Source summary: a specified single-stage planetary reducer with inspectable assembly and coaxial explosion; full source attachments are not republished.
本地归档原题 SHA-256:4b2e0fcc930a262160e2804f8bfbeadc8dc98c1df6f80f8f2a8a64e5133104dd
以下为TOKRACE新增执行条件,并非原benchmark协议:本轮离线,仅本题公开输入,不访问公网或外部模型/资产库;k3.1-pro high,60分钟/50次请求/150000输出token,2线程。使用本机Blender5.2.3、EEVEE。原题的Cycles、OptiX、HDRI下载、采样/分辨率要求改为本次统一协议,必须在README披露;不声称官方BlenderWorld分数或严格复现原渲染管线。完整保留几何结构、尺寸、数量、配合、材质区分及原始UV/LOD等资产需求,不能为填任务数量简化;缺项如实列出。
先分功能块落盘完整可运行源代码,然后实际后台工厂启动建模/渲染,不使用单次巨型响应。交付final.blend、完整源码/资源、1920×1080主图+两张1600×900不同机位+结构/中性灰模近景;另交6秒1280×720/24fps的turntable.mp4(144帧)。减速器/蒸汽机可用机构运动代转台,但必须明确是运动学,非受力仿真,保留静态检查。先真实预览、view_image检查,最多两轮有效视觉修正,程序报错另记;保留首个预览与失败。视频检查至少6时点与首尾。独立进程重开工程,交artifacts.json/README(原题差异、实际命令版本、未完成项)/真实尺寸与对象清单自检JSON。离线程序材料替代外部图片/HDRI时必须说明;不得用平面或贴图代关键实体。

本题新增可测规格:读取asset_budget.json,全部几何/齿数/名义配合/UV/LOD要求保留。两张不同机位至少一张为同轴爆炸图,灰模近景看清太阳—行星—内圈接触。未实际校核的制造公差只能称名义展示。若运动,保持理论运动学关系,非动力学。

公开说明:这是评测方新增约束及来源概要,原始完整输入本地保留并用SHA-256绑定。原输入/附件请从来源固定链接取回;不是完整实际输入逐字副本。原本地系统配音仅作评测证据,公开版由Kokoro替换旁白,未修模型画面。
Public note: these are evaluator additions and a source-summary rerun guide, not the full verbatim input. Full local inputs are hash-bound and source attachments must be retrieved separately. Public Kokoro narration replacement does not repair original imagery.
这里展示评测方适配约束与复跑指引,并非完整实际请求的逐字转载;原始完整输入保留在本地证据中。
原始完整评测输入 SHA-256:6acb4fbd03f76f248c5ed82ba658b89305605037b2c35817f1e702d31bbfeba0
请求 / 完整响应:38 / 37
high自主会话完成;1次请求错误、1条运行时traceback保留。模型自行修改、预览和重渲染均计入;不是单次调用。
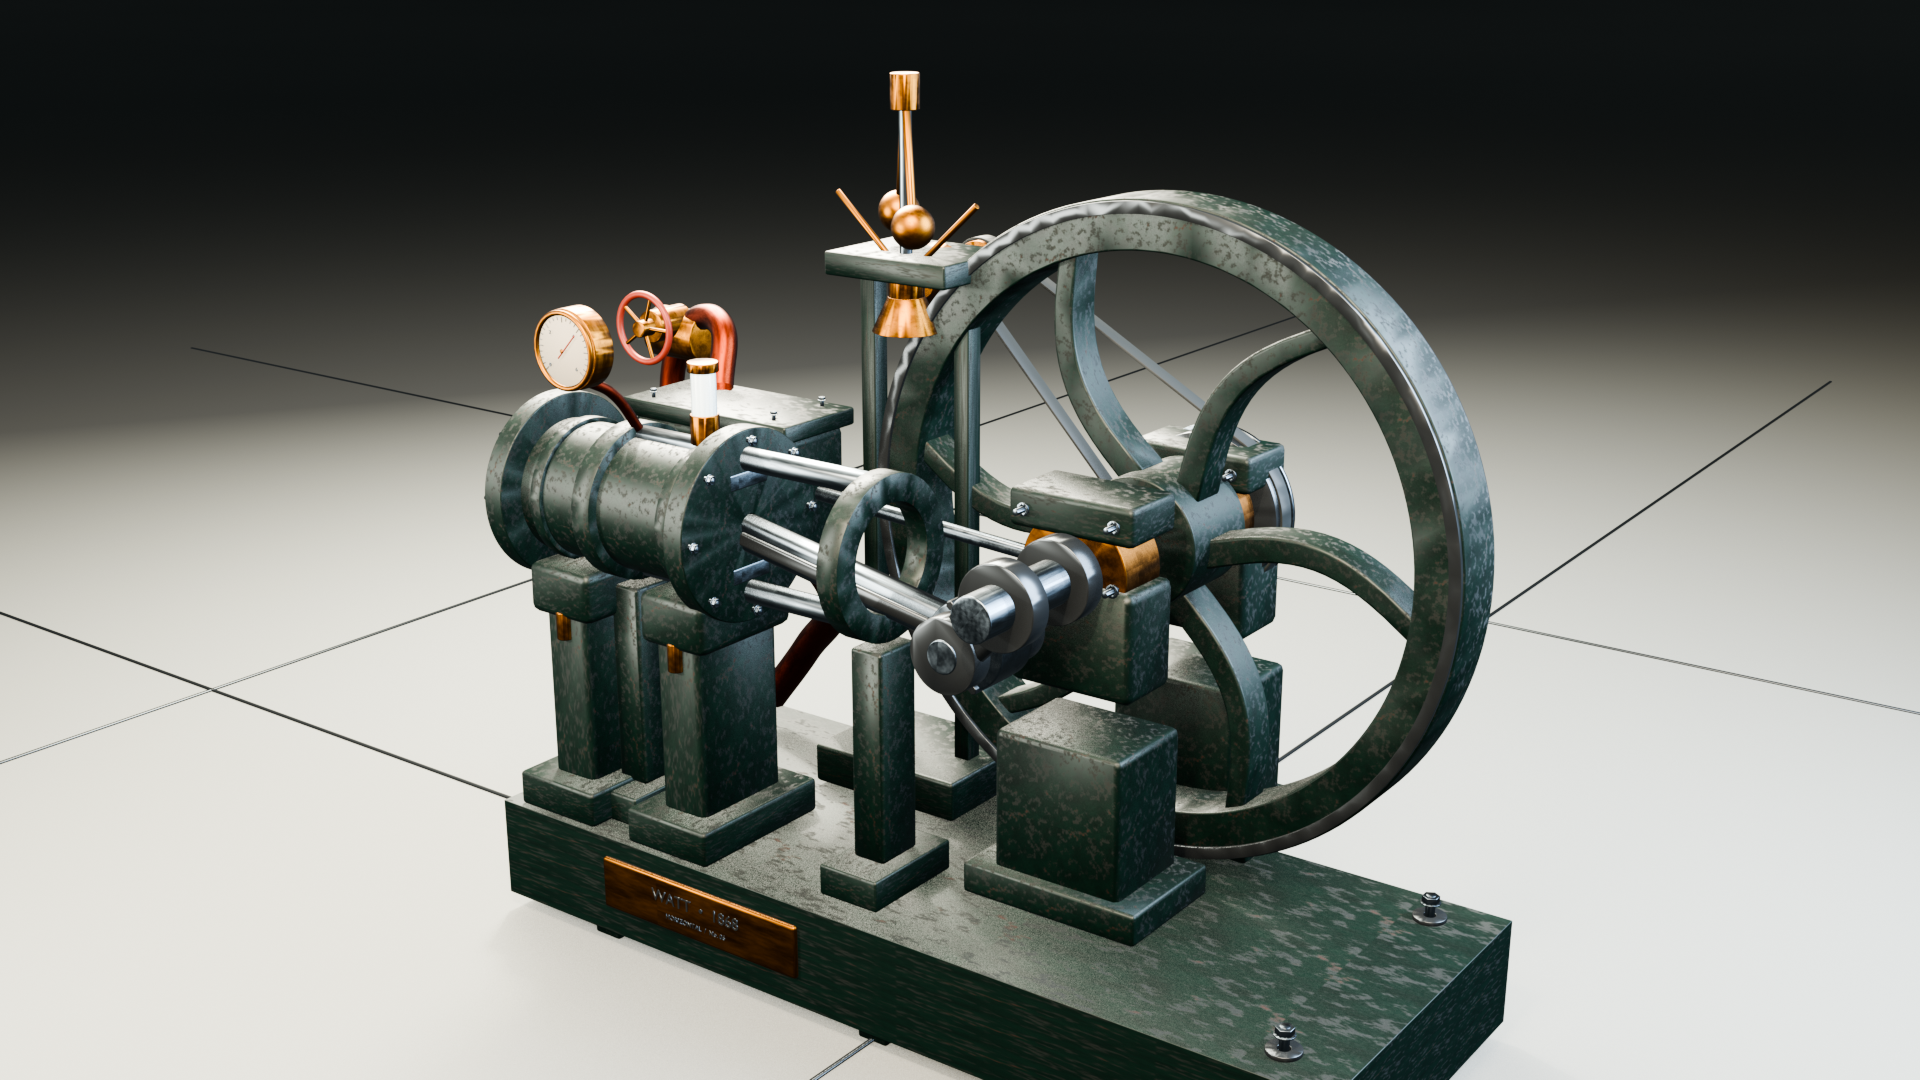
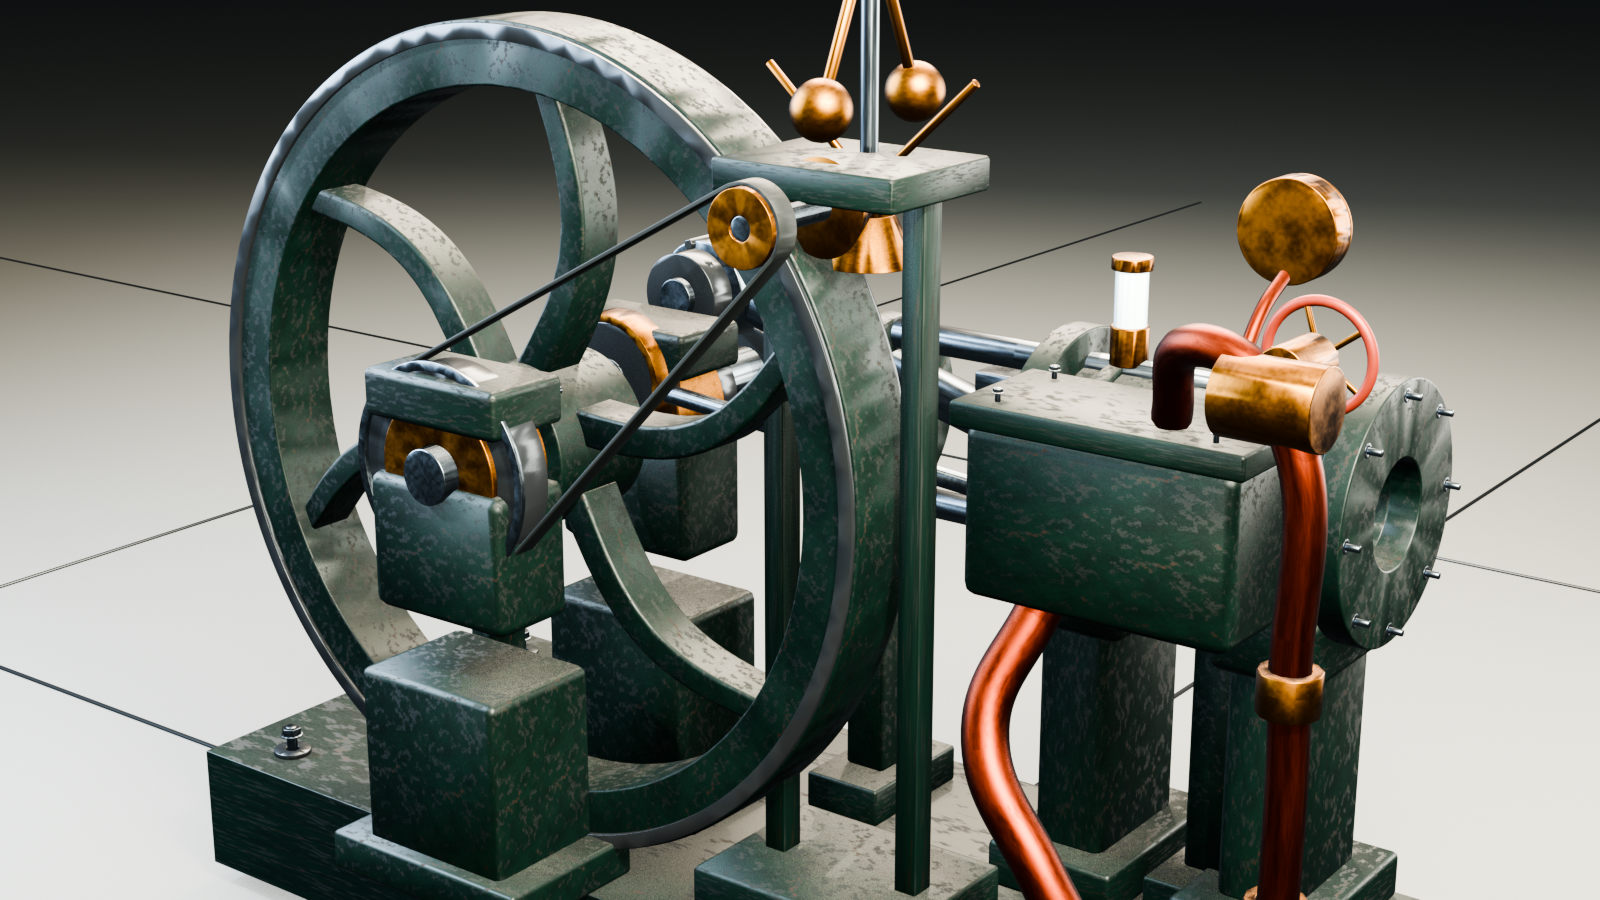
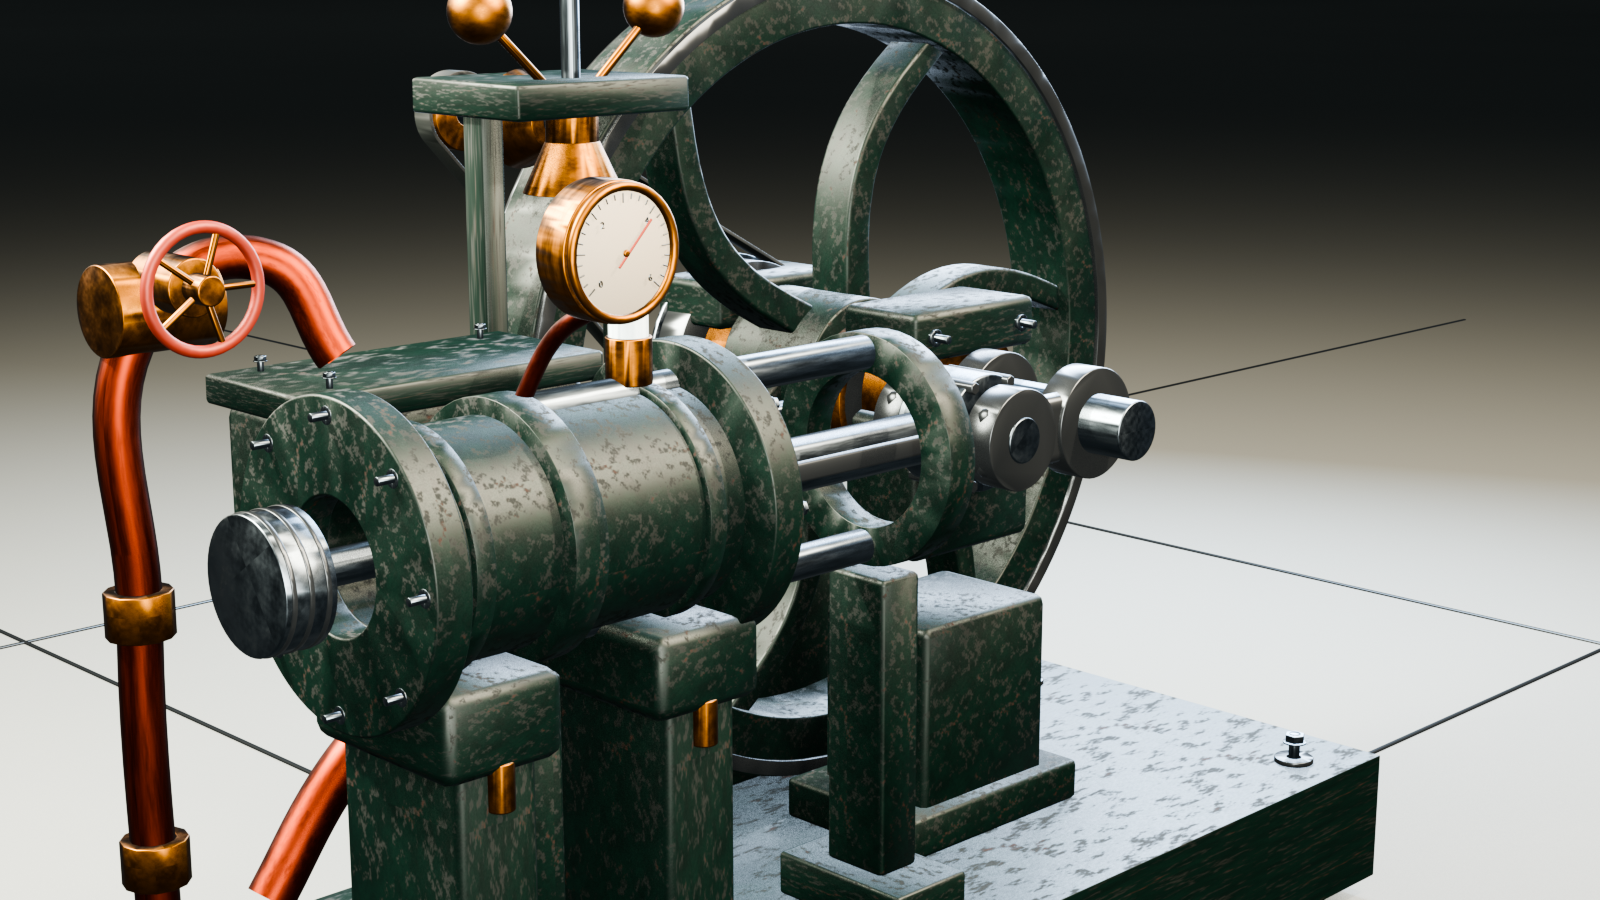
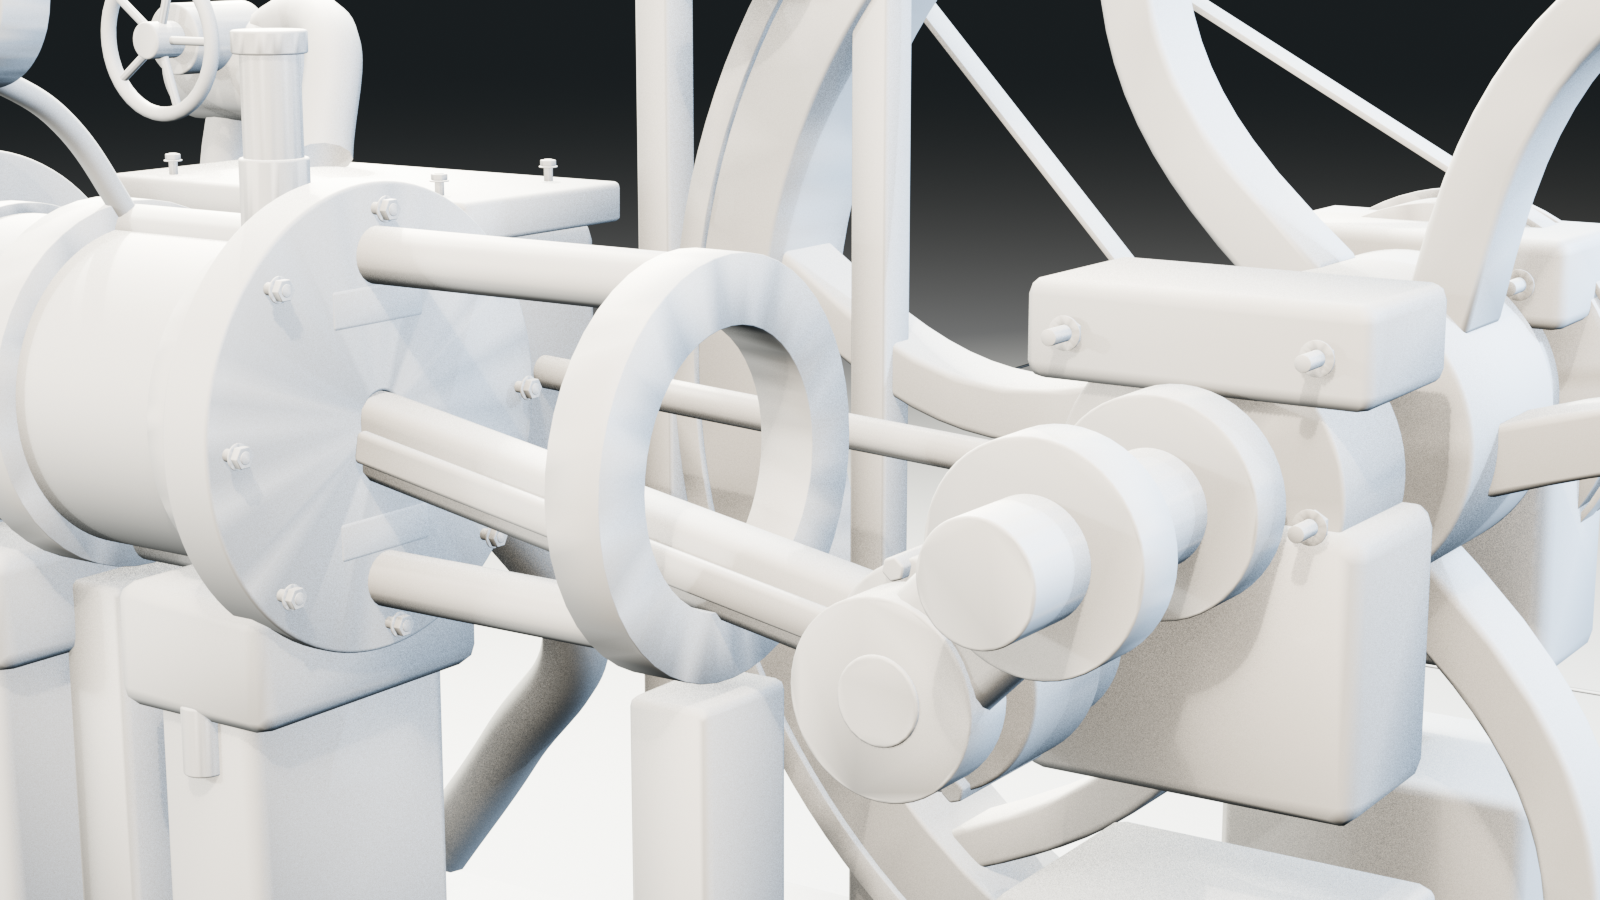
02 · Blender · 请求 effort:high
行程、连杆、曲柄及3:1传动的解析数值正确,但活塞越出缸体,调速器下连杆也未随重球连接运动;LOD与12张4K贴图真实存在,UV品质仅部分确认,不能称整机运动学与资产质量全通过。
这是 AI 助手的定性观察,不是独立人工评分;自动检查另列。
下方是TOKRACE新增执行规格与来源概要,不是完整第三方原提示。离线重做并公开协议差异,未复用原成品;不是官方benchmark分数。
链接中的作者或官方案例是题目来源;上方作品来自本次独立运行。
来源概要:有完整机械规格的复古卧式蒸汽机,包含曲柄连杆、飞轮、Watt调速器、管路与资产预算。
Source summary: a specified horizontal steam engine with crank linkage, flywheel, Watt governor, piping and asset budgets.
本地归档原题 SHA-256:46f733406de20668bf8ab71825ef43e931d42ca8d62946befaae89be3ae97ff4
以下为TOKRACE新增执行条件,并非原benchmark协议:本轮离线,仅本题公开输入,不访问公网或外部模型/资产库;k3.1-pro high,60分钟/50次请求/150000输出token,2线程。使用本机Blender5.2.3、EEVEE。原题的Cycles、OptiX、HDRI下载、采样/分辨率要求改为本次统一协议,必须在README披露;不声称官方BlenderWorld分数或严格复现原渲染管线。完整保留几何结构、尺寸、数量、配合、材质区分及原始UV/LOD等资产需求,不能为填任务数量简化;缺项如实列出。
先分功能块落盘完整可运行源代码,然后实际后台工厂启动建模/渲染,不使用单次巨型响应。交付final.blend、完整源码/资源、1920×1080主图+两张1600×900不同机位+结构/中性灰模近景;另交6秒1280×720/24fps的turntable.mp4(144帧)。减速器/蒸汽机可用机构运动代转台,但必须明确是运动学,非受力仿真,保留静态检查。先真实预览、view_image检查,最多两轮有效视觉修正,程序报错另记;保留首个预览与失败。视频检查至少6时点与首尾。独立进程重开工程,交artifacts.json/README(原题差异、实际命令版本、未完成项)/真实尺寸与对象清单自检JSON。离线程序材料替代外部图片/HDRI时必须说明;不得用平面或贴图代关键实体。

本题新增可测规格:完整读取brief.md,底座、缸径行程、600mm连杆、1200mm飞轮的6条曲辐、离心调速器、滑阀机构和管路等原规格不缩水。4K材质贴图、UV、SM_命名、hero/LOD1/LOD2预算与运动副轴心需求保留;未完成或未烘焙须公开。不得只用彩色圆柱替代机械关系。增加背面、另一侧与中性灰模近景,观察汽缸—活塞杆—十字头—连杆—曲柄连接。视频可为转台或运动学机构;后者保持300mm行程、150mm曲柄、600mm杆长,不称蒸汽或受力仿真。

公开说明:这是评测方新增约束及来源概要,原始完整输入本地保留并用SHA-256绑定。原输入/附件请从来源固定链接取回;不是完整实际输入逐字副本。原本地系统配音仅作评测证据,公开版由Kokoro替换旁白,未修模型画面。
Public note: these are evaluator additions and a source-summary rerun guide, not the full verbatim input. Full local inputs are hash-bound and source attachments must be retrieved separately. Public Kokoro narration replacement does not repair original imagery.
这里展示评测方适配约束与复跑指引,并非完整实际请求的逐字转载;原始完整输入保留在本地证据中。
原始完整评测输入 SHA-256:d13d8511ebab01c1b79a9d657b3a611c41d62ca85bc611c2069469b7747e1064
请求 / 完整响应:30 / 29
high自主会话完成;1次请求错误、3条运行时traceback保留。模型自行修改、预览和重渲染均计入;不是单次调用。
03 · Blender · 请求 effort:high
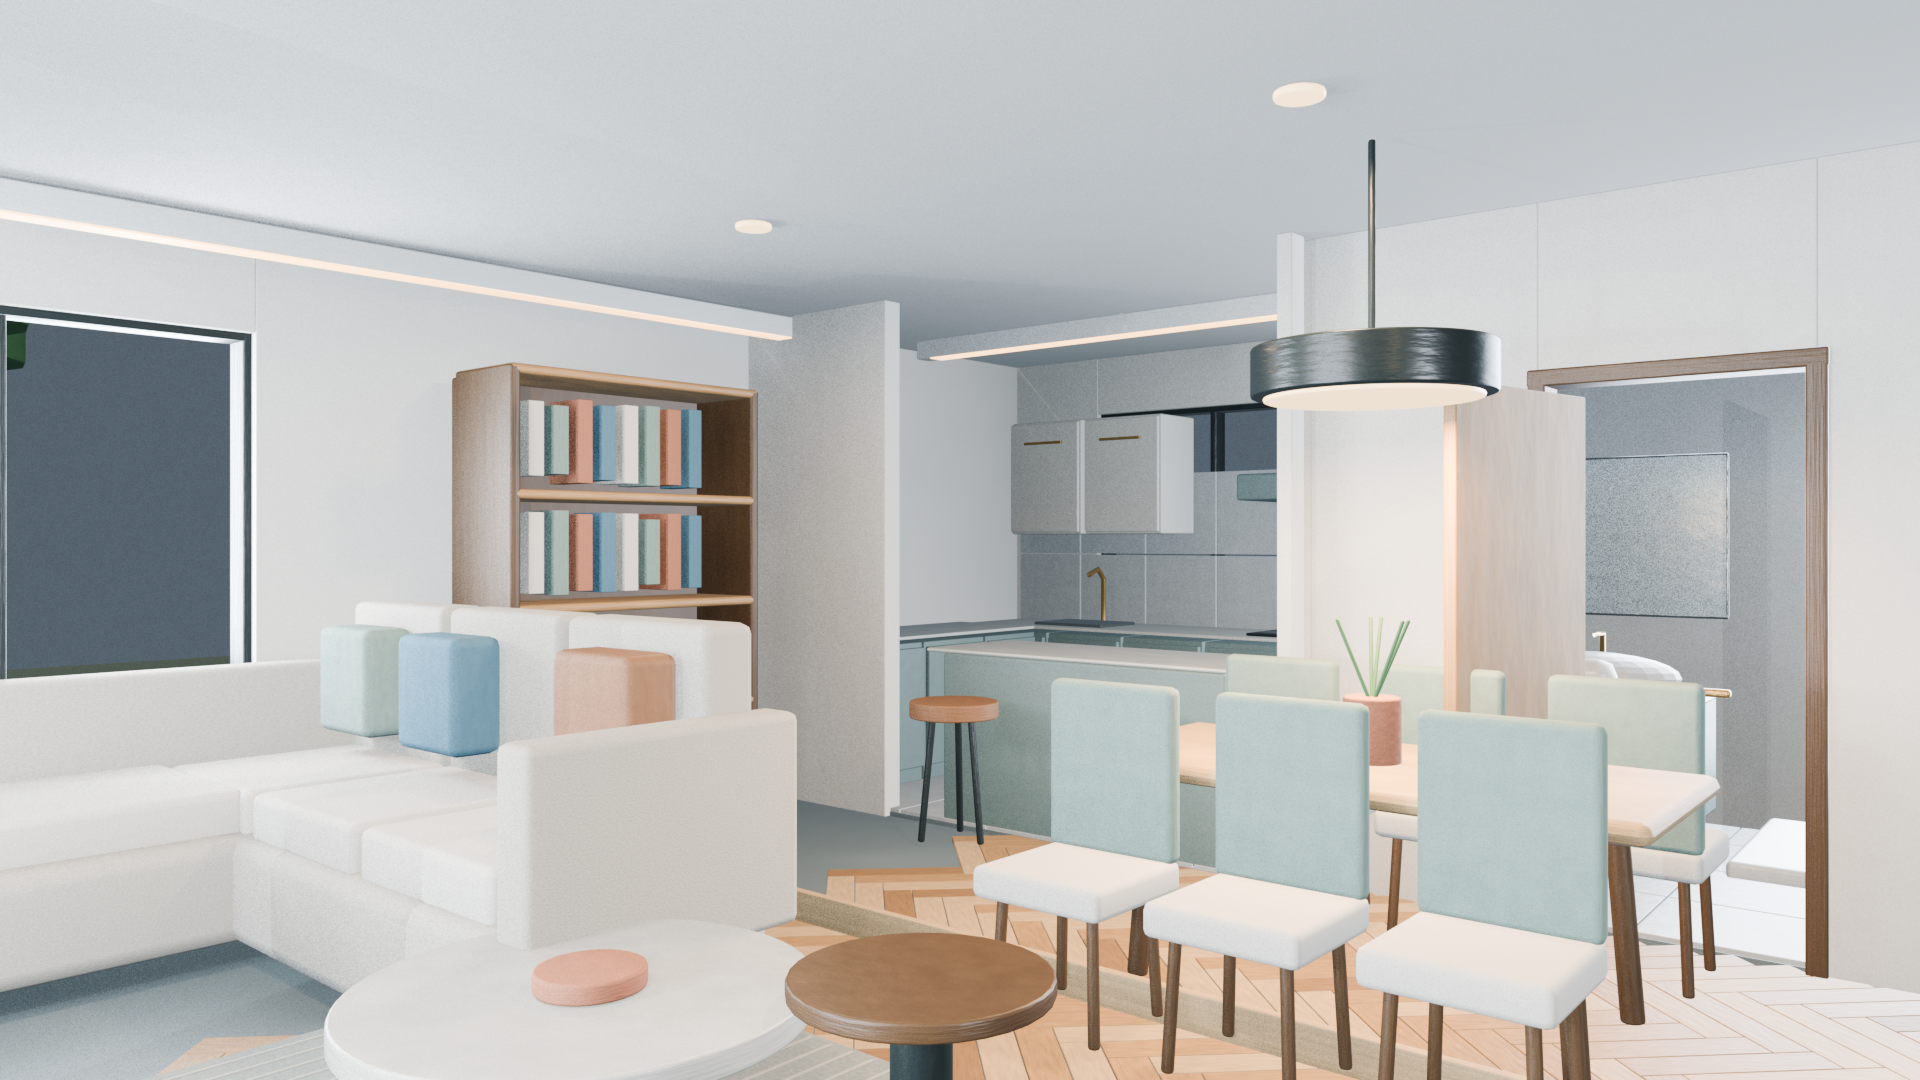
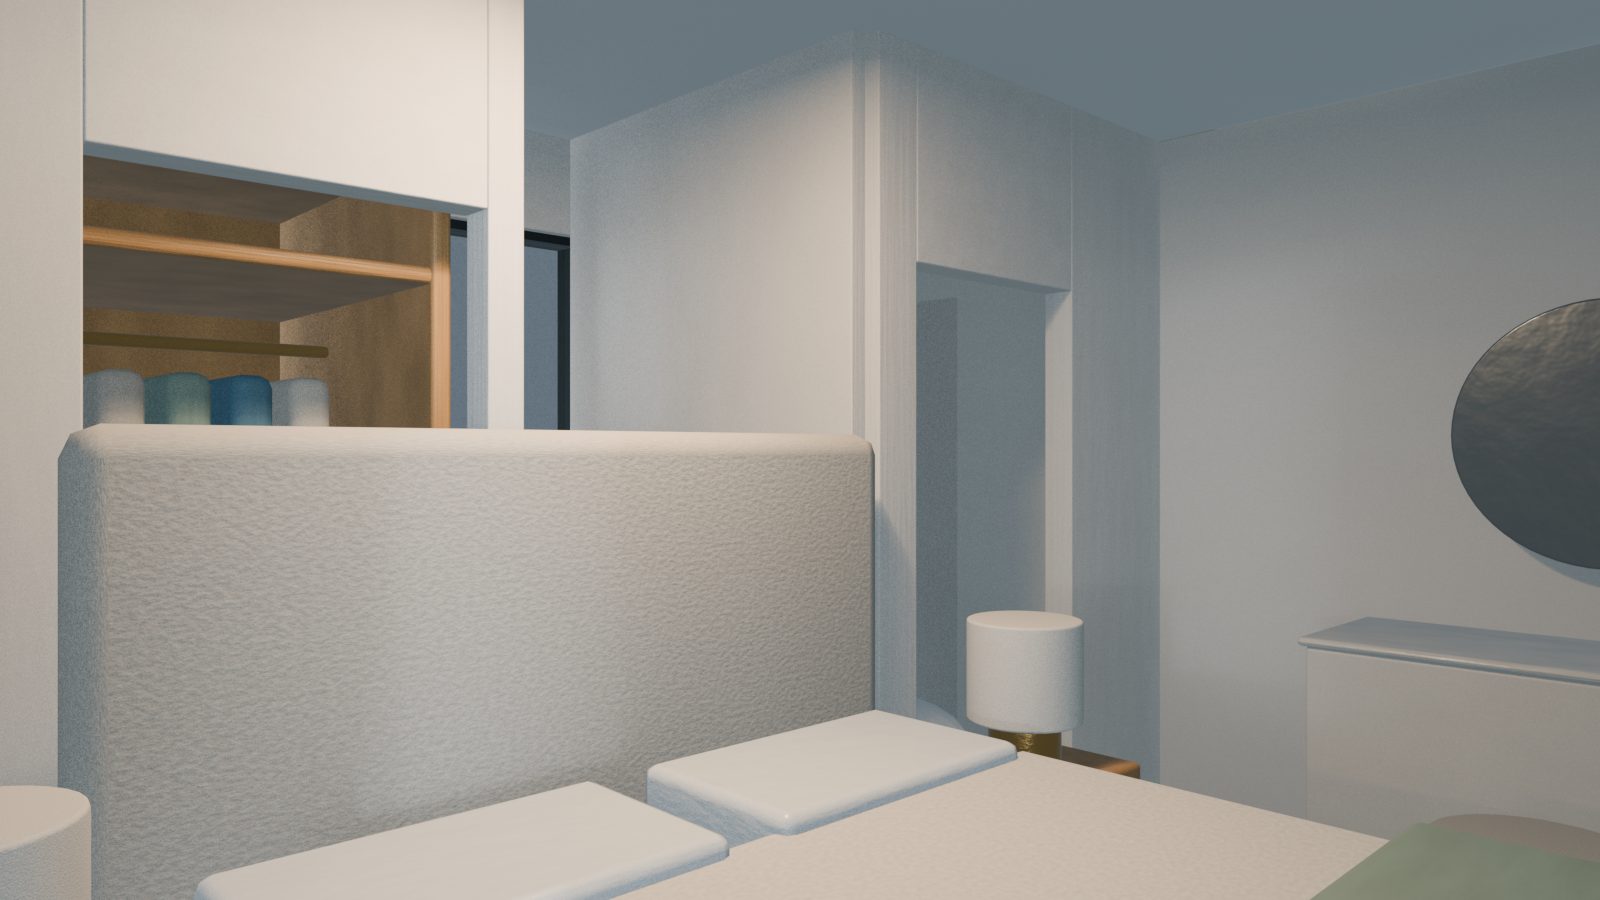
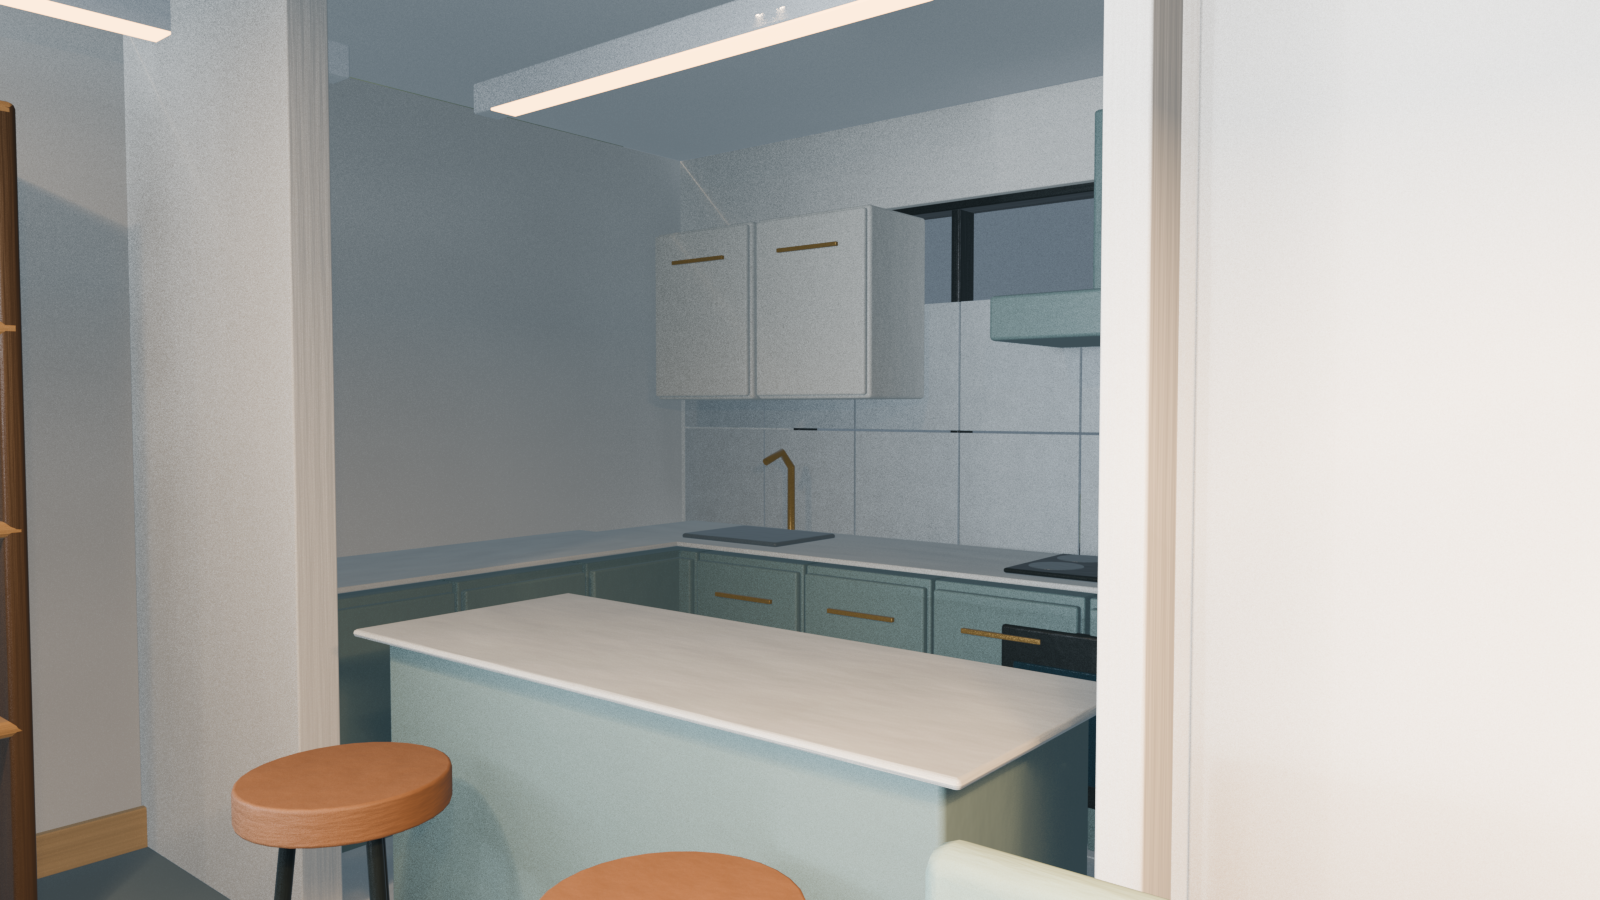
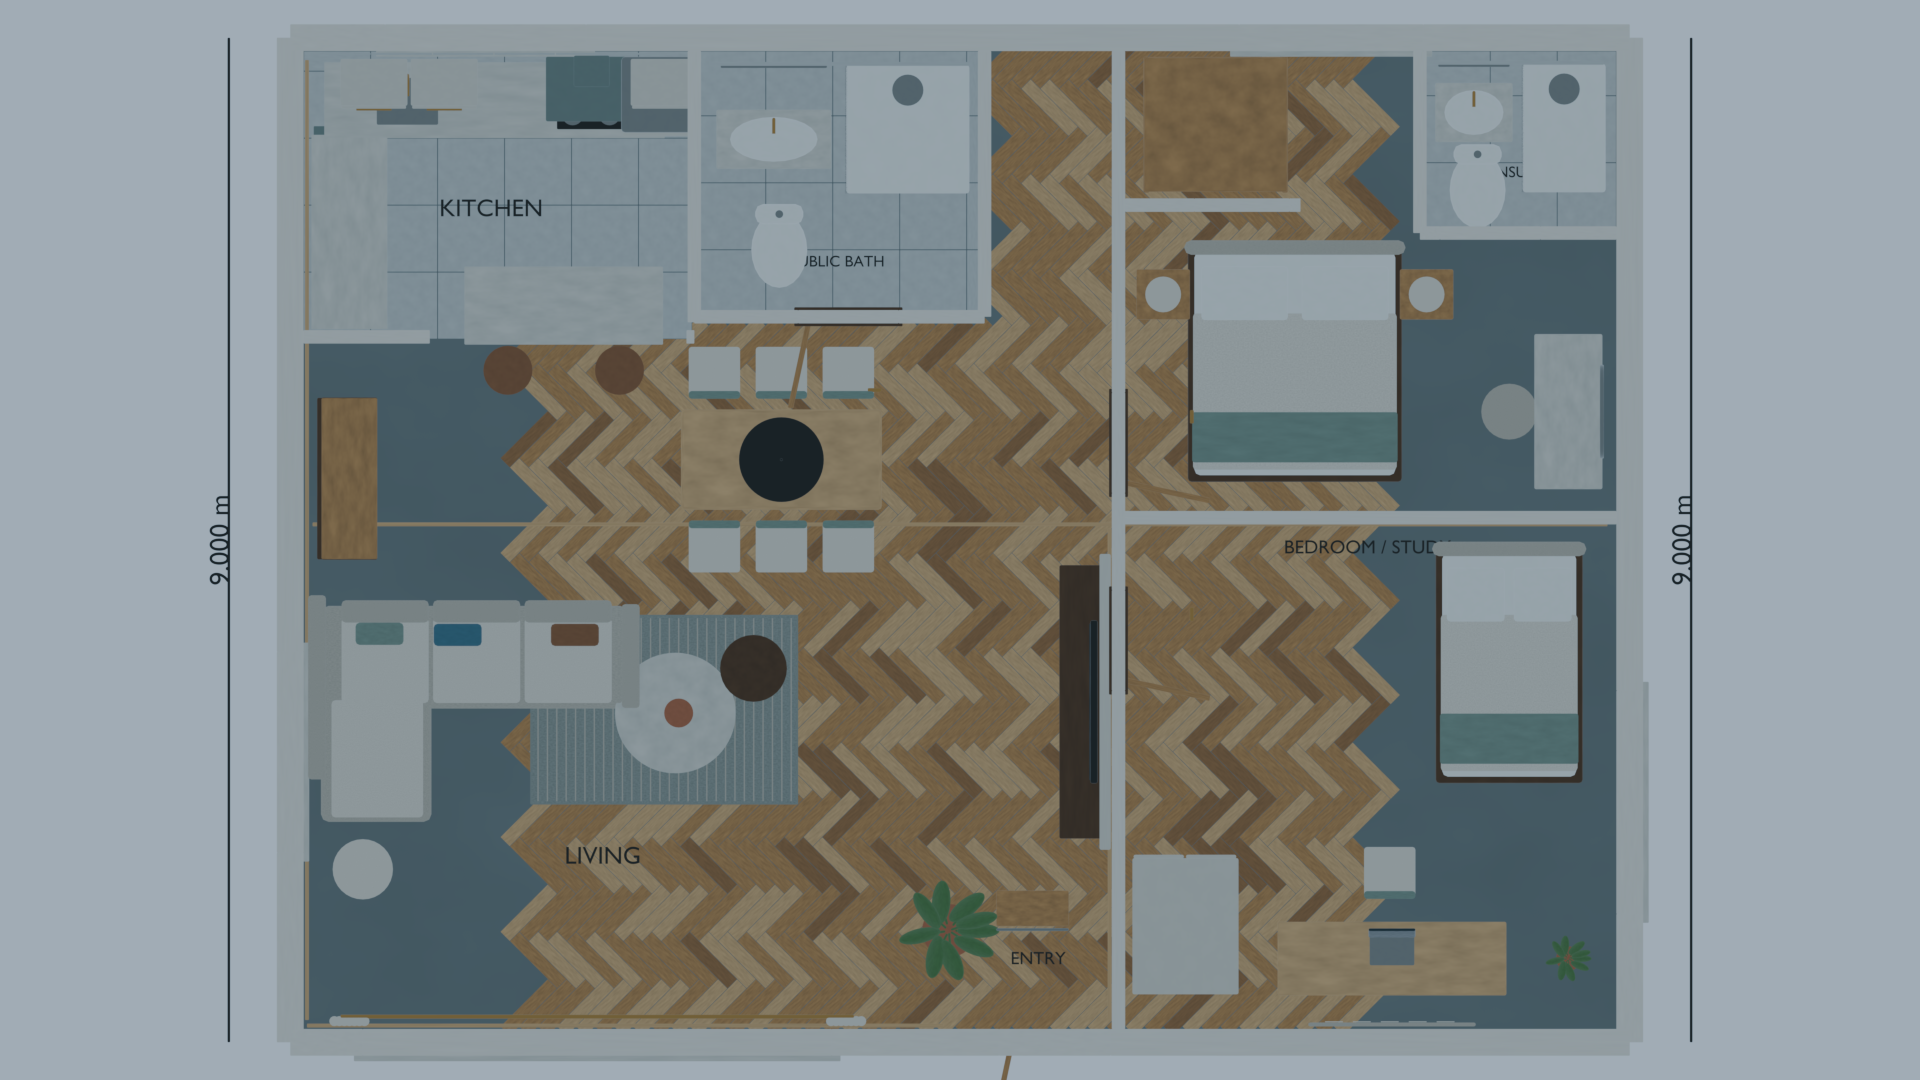
5张静帧、6秒视频与工程齐全,但外墙包络实际12.24×9.24m,次卧明显偏大,餐椅及床有接地间隙;文件交付不等于户型与家具尺度通过。
这是 AI 助手的定性观察,不是独立人工评分;自动检查另列。
下方是TOKRACE新增执行规格与来源概要,不是完整第三方原提示。离线重做并公开协议差异,未复用原成品;不是官方benchmark分数。
链接中的作者或官方案例是题目来源;上方作品来自本次独立运行。
来源概要:带完整布局附件的现代两居室,要求实际墙体门窗、家具、分房间集合与材料。
Source summary: a modern two-bedroom interior with a layout attachment, actual walls/openings, furniture, room collections and materials.
本地归档原题 SHA-256:3947abd2d7e39da19d44da55cc45bb9ceeba7220bd9d25b9ba44485f6f3c8579
以下为TOKRACE新增执行条件,并非原benchmark协议:本轮离线,仅本题公开输入,不访问公网或外部模型/资产库;k3.1-pro high,60分钟/50次请求/150000输出token,2线程。使用本机Blender5.2.3、EEVEE。原题的Cycles、OptiX、HDRI下载、采样/分辨率要求改为本次统一协议,必须在README披露;不声称官方BlenderWorld分数或严格复现原渲染管线。完整保留几何结构、尺寸、数量、配合、材质区分及原始UV/LOD等资产需求,不能为填任务数量简化;缺项如实列出。
先分功能块落盘完整可运行源代码,然后实际后台工厂启动建模/渲染,不使用单次巨型响应。交付final.blend、完整源码/资源、1920×1080主图+两张1600×900不同机位+结构/中性灰模近景;另交6秒1280×720/24fps的turntable.mp4(144帧)。减速器/蒸汽机可用机构运动代转台,但必须明确是运动学,非受力仿真,保留静态检查。先真实预览、view_image检查,最多两轮有效视觉修正,程序报错另记;保留首个预览与失败。视频检查至少6时点与首尾。独立进程重开工程,交artifacts.json/README(原题差异、实际命令版本、未完成项)/真实尺寸与对象清单自检JSON。离线程序材料替代外部图片/HDRI时必须说明;不得用平面或贴图代关键实体。

本题新增可测规格:完整读取layout.yaml。户型12×9m、净高2.8m、外墙240mm和隔墙120mm、家具空间要求保持。增加三张室内机位、一张正交顶视和一张门窗/隔墙或家具尺度的灰模近景,因此本题至少5张最终静帧。原题4K/OptiX/Cycles改为本次1920主图、1600副图、EEVEE是公开执行差异。按房间分集合,交可核对墙界、门洞、家具数量和尺寸的JSON。南向大窗与附件通用窗台规格若有解释冲突,说明选择,不能假称唯一真值。

公开说明:这是评测方新增约束及来源概要,原始完整输入本地保留并用SHA-256绑定。原输入/附件请从来源固定链接取回;不是完整实际输入逐字副本。原本地系统配音仅作评测证据,公开版由Kokoro替换旁白,未修模型画面。
Public note: these are evaluator additions and a source-summary rerun guide, not the full verbatim input. Full local inputs are hash-bound and source attachments must be retrieved separately. Public Kokoro narration replacement does not repair original imagery.
这里展示评测方适配约束与复跑指引,并非完整实际请求的逐字转载;原始完整输入保留在本地证据中。
原始完整评测输入 SHA-256:a4627ce3158c5672b60d6b51e1d7da605111ff2d3cdd5991ffa201e1854154e8
请求 / 完整响应:25 / 25
high自主会话完成;0次请求错误、1条运行时traceback保留。模型自行修改、预览和重渲染均计入;不是单次调用。
04 · Blender · 请求 effort:high
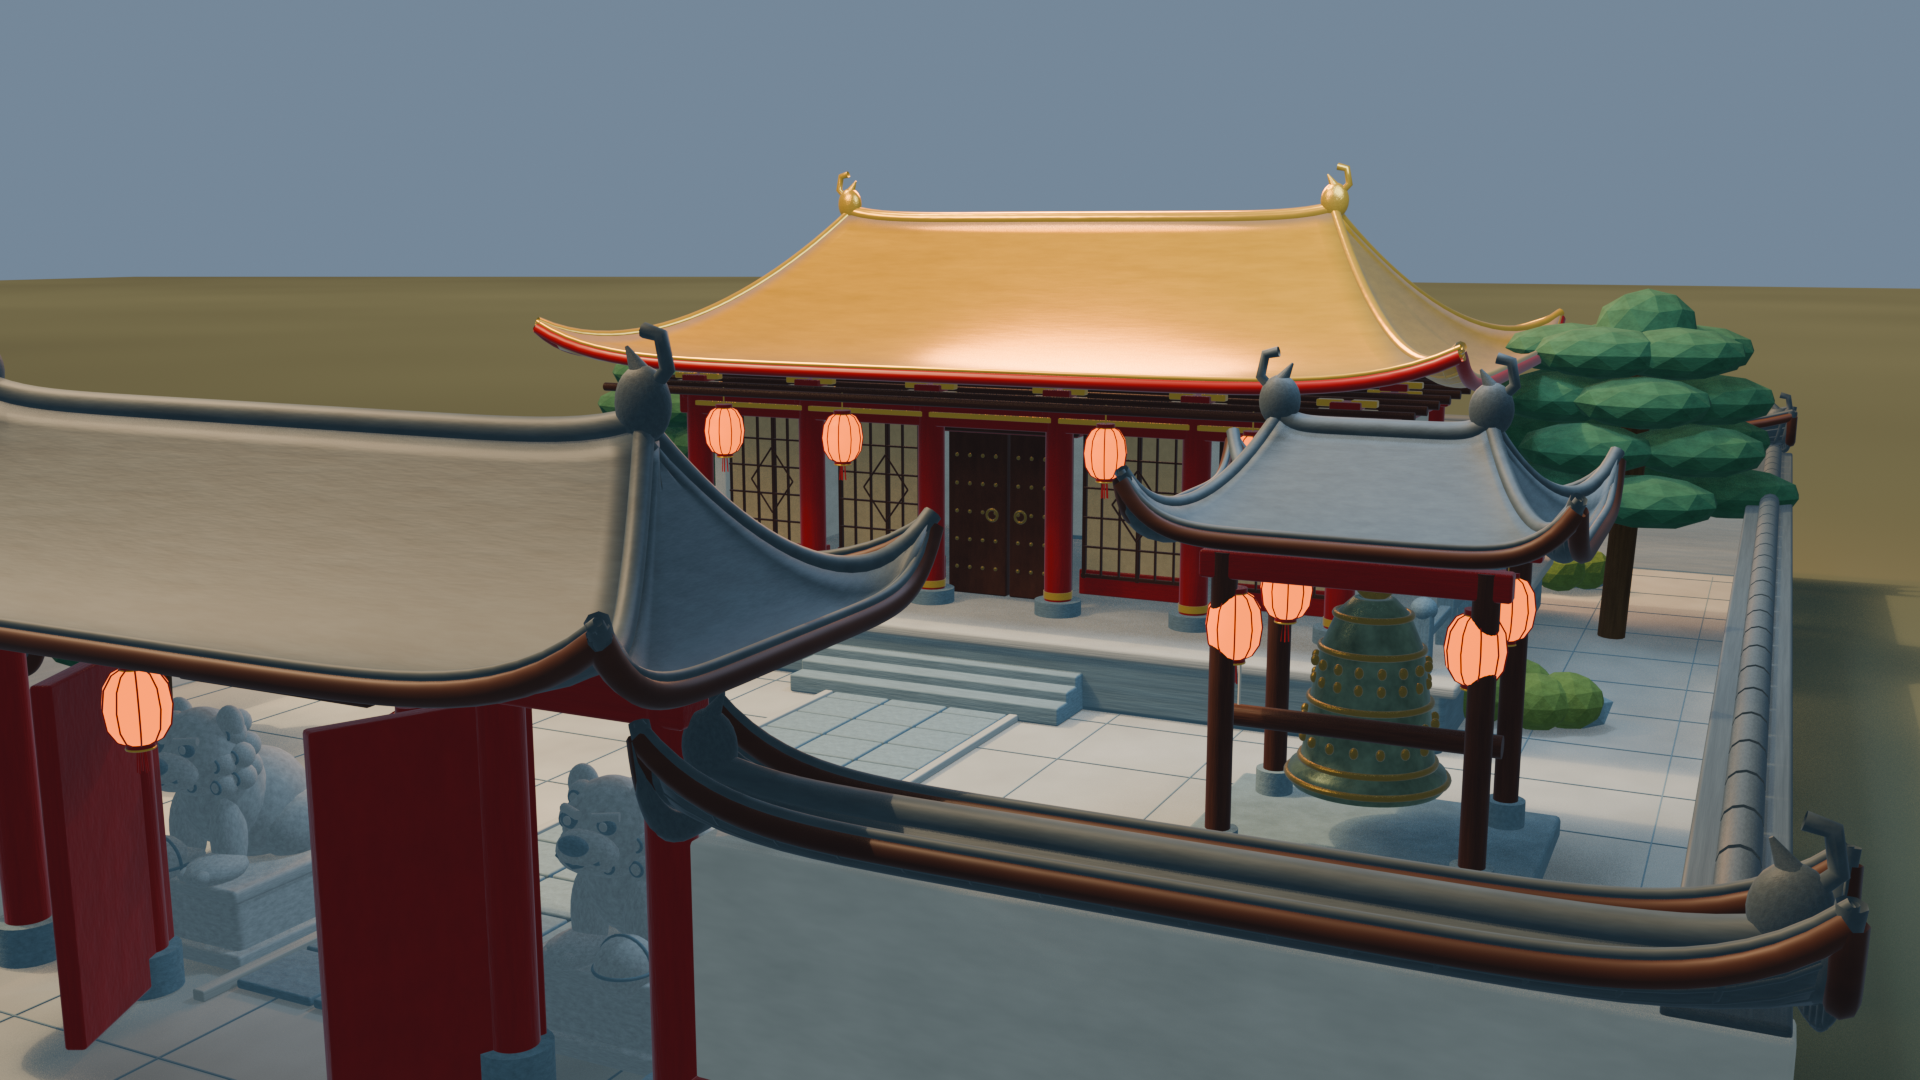
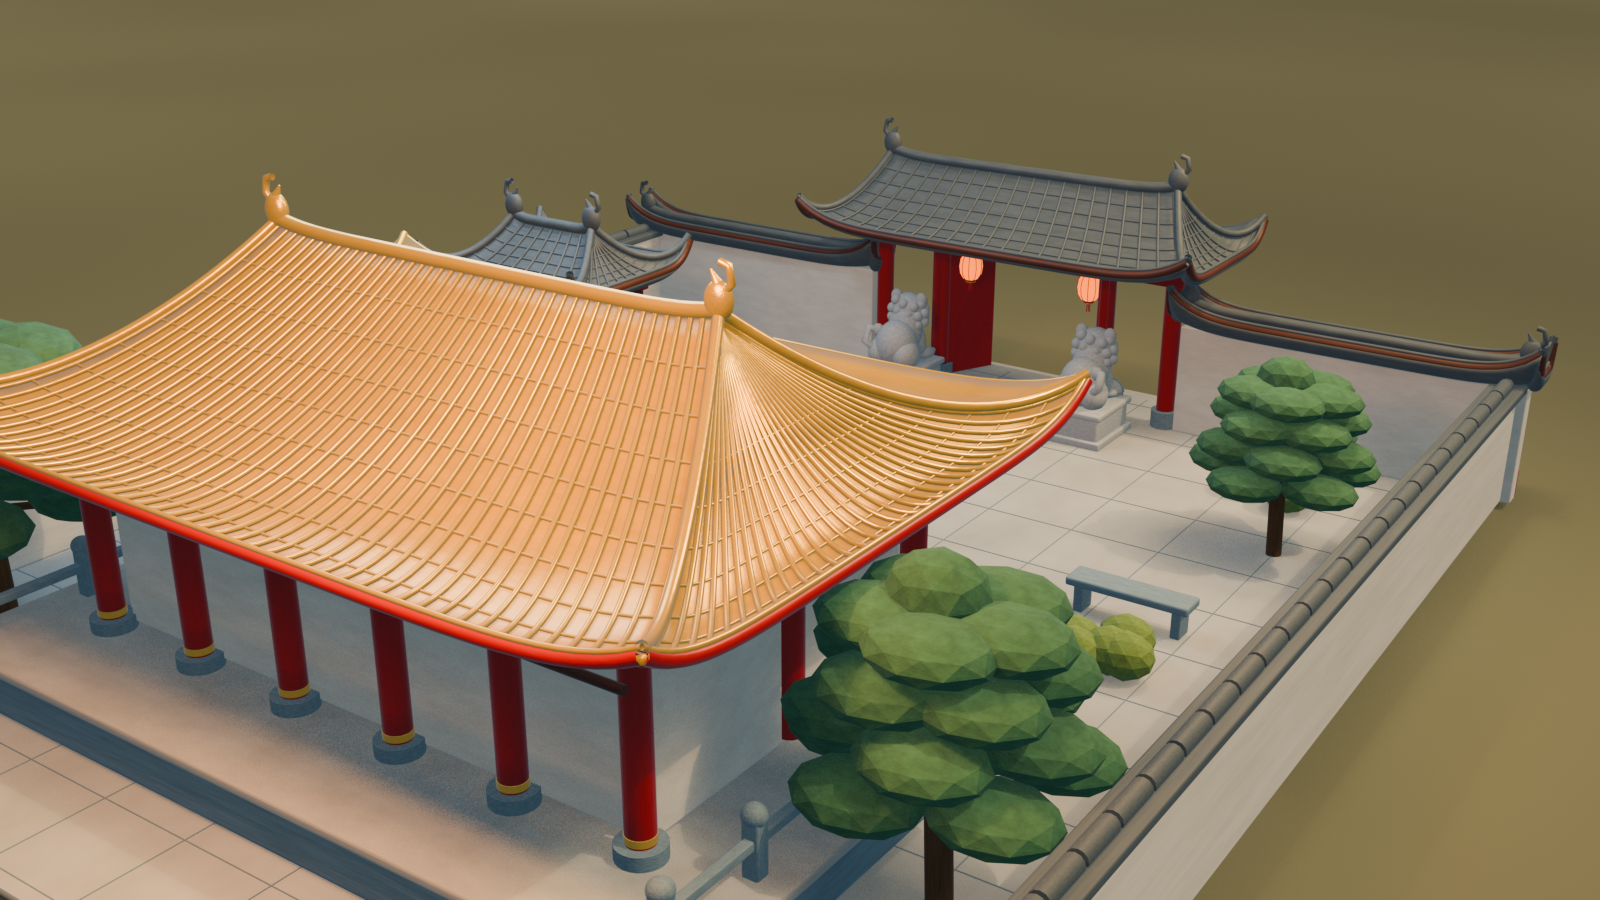
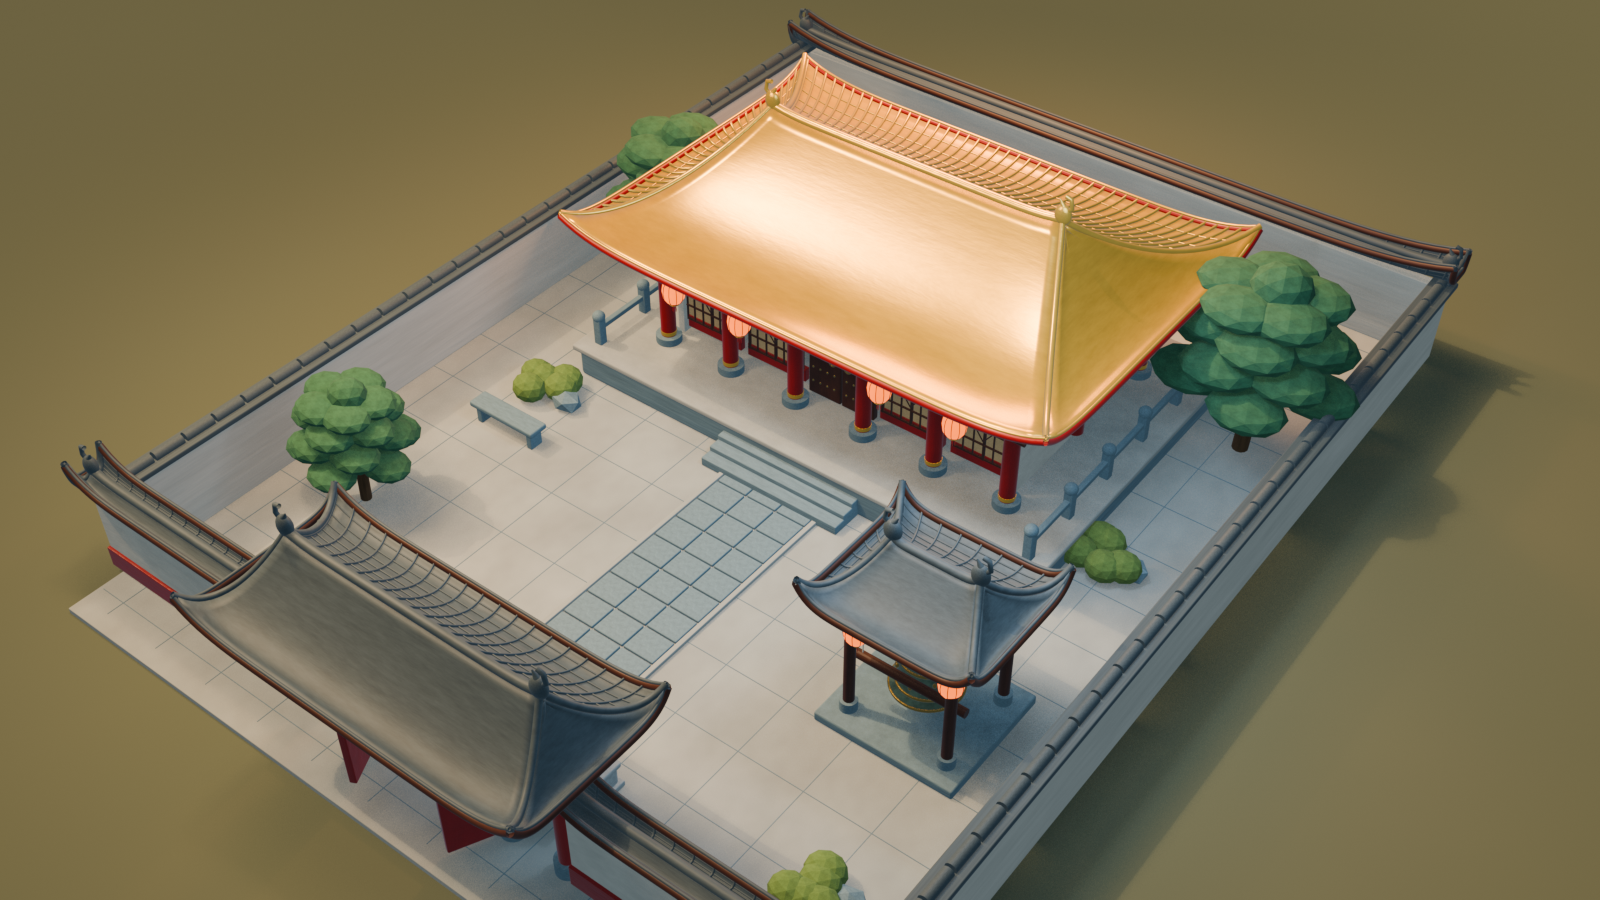
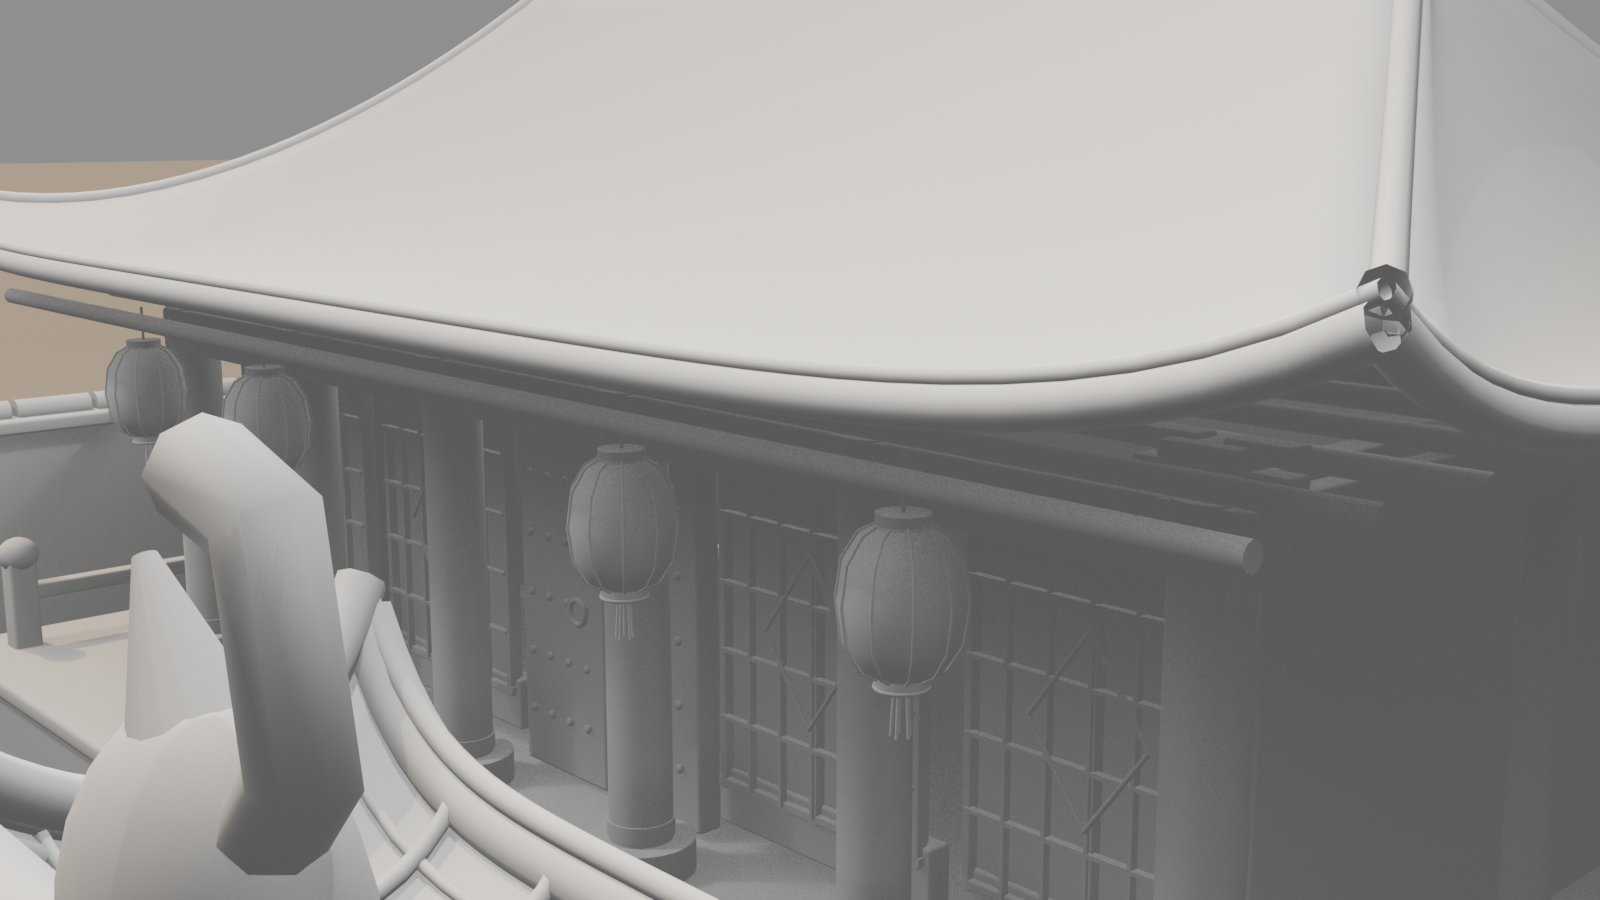
红柱、金色上翘屋檐、成对石狮、青石轴线、钟和灯笼齐全,环绕呈现真实三维空间;主殿屋顶与支撑至少分离70.56mm,部分吊杆未接梁,视觉修正也超过两轮。
这是 AI 助手的定性观察,不是独立人工评分;自动检查另列。
下方是TOKRACE新增执行规格与来源概要,不是完整第三方原提示。离线重做并公开协议差异,未复用原成品;不是官方benchmark分数。
链接中的作者或官方案例是题目来源;上方作品来自本次独立运行。
来源概要:以红柱金顶主殿为中心的传统寺庙庭院,石狮、青石路径、铜钟与灯笼,黄昏入口斜向视角。原文未给精确建筑尺寸。
Source summary: a dusk temple courtyard around a red-columned golden-roof hall, with lions, stone path, bell and lanterns; no exact architectural dimensions were specified.
本地归档原题 SHA-256:a21d6b051543e08ce7b43405090a6ca4f7fd1e1f46f4a4038036f66114c43e11
以下为TOKRACE新增执行条件,并非原benchmark协议:本轮离线,仅本题公开输入,不访问公网或外部模型/资产库;k3.1-pro high,60分钟/50次请求/150000输出token,2线程。使用本机Blender5.2.3、EEVEE。原题的Cycles、OptiX、HDRI下载、采样/分辨率要求改为本次统一协议,必须在README披露;不声称官方BlenderWorld分数或严格复现原渲染管线。完整保留几何结构、尺寸、数量、配合、材质区分及原始UV/LOD等资产需求,不能为填任务数量简化;缺项如实列出。
先分功能块落盘完整可运行源代码,然后实际后台工厂启动建模/渲染,不使用单次巨型响应。交付final.blend、完整源码/资源、1920×1080主图+两张1600×900不同机位+结构/中性灰模近景;另交6秒1280×720/24fps的turntable.mp4(144帧)。减速器/蒸汽机可用机构运动代转台,但必须明确是运动学,非受力仿真,保留静态检查。先真实预览、view_image检查,最多两轮有效视觉修正,程序报错另记;保留首个预览与失败。视频检查至少6时点与首尾。独立进程重开工程,交artifacts.json/README(原题差异、实际命令版本、未完成项)/真实尺寸与对象清单自检JSON。离线程序材料替代外部图片/HDRI时必须说明;不得用平面或贴图代关键实体。

本题新增可测规格:本题增加对侧、俯视整体与屋顶/柱梁灰模近景。原题未固定长度,按合理古建尺度自主设计并记录,自定尺度不写成原题。石狮为一对实体,红柱/金顶/上翘屋檐、青石直达路径、铜钟与红灯笼应清楚可辨。

公开说明:这是评测方新增约束及来源概要,原始完整输入本地保留并用SHA-256绑定。原输入/附件请从来源固定链接取回;不是完整实际输入逐字副本。原本地系统配音仅作评测证据,公开版由Kokoro替换旁白,未修模型画面。
Public note: these are evaluator additions and a source-summary rerun guide, not the full verbatim input. Full local inputs are hash-bound and source attachments must be retrieved separately. Public Kokoro narration replacement does not repair original imagery.
这里展示评测方适配约束与复跑指引,并非完整实际请求的逐字转载;原始完整输入保留在本地证据中。
原始完整评测输入 SHA-256:b5d50af2e81570240262133a2cf95e210244803feb16a3ad3528c36c8b1f680e
请求 / 完整响应:26 / 26
high自主会话完成;0次请求错误、3条运行时traceback保留。模型自行修改、预览和重渲染均计入;不是单次调用。
05 · Blender · 请求 effort:high(max 失败后补跑)
两次 max 尝试未交付完整场景;独立 high 恢复交付工程和四机位图。结构细节存在,但两名宇航员悬在甲板上方,栏杆比例失真,不能记为几何与尺度全通过。
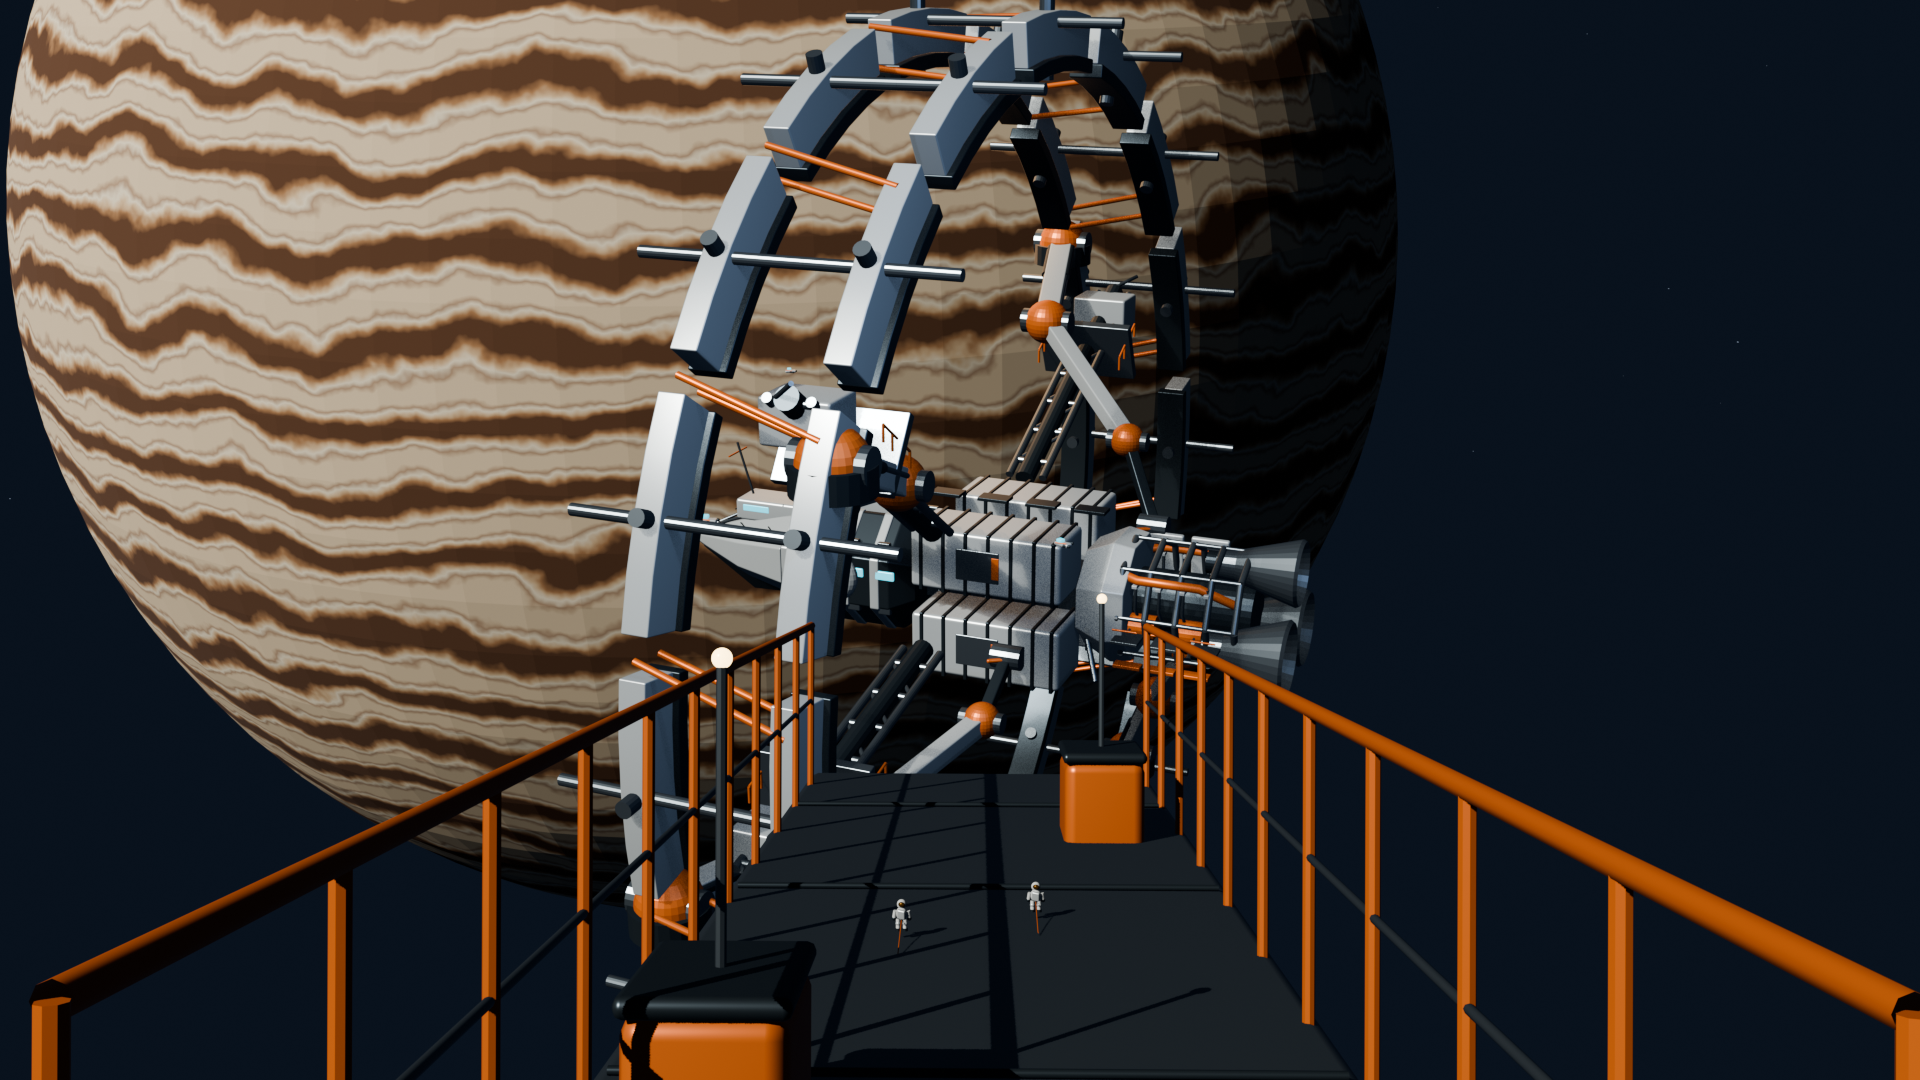
主视角:船坞、巨舰与木星
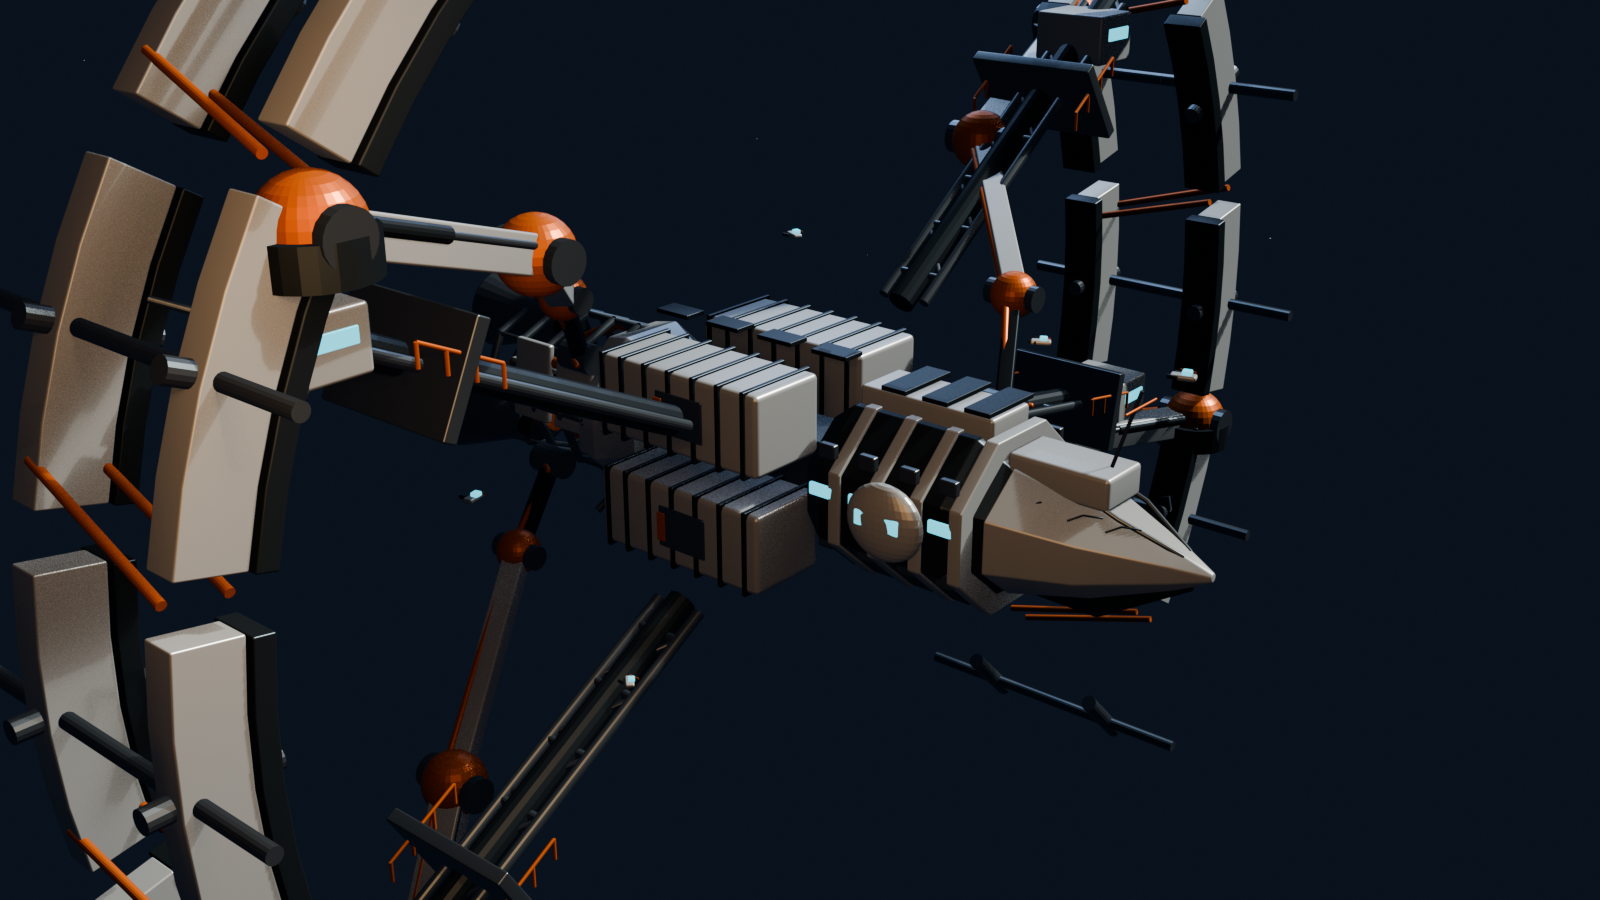
反向四分之三机位
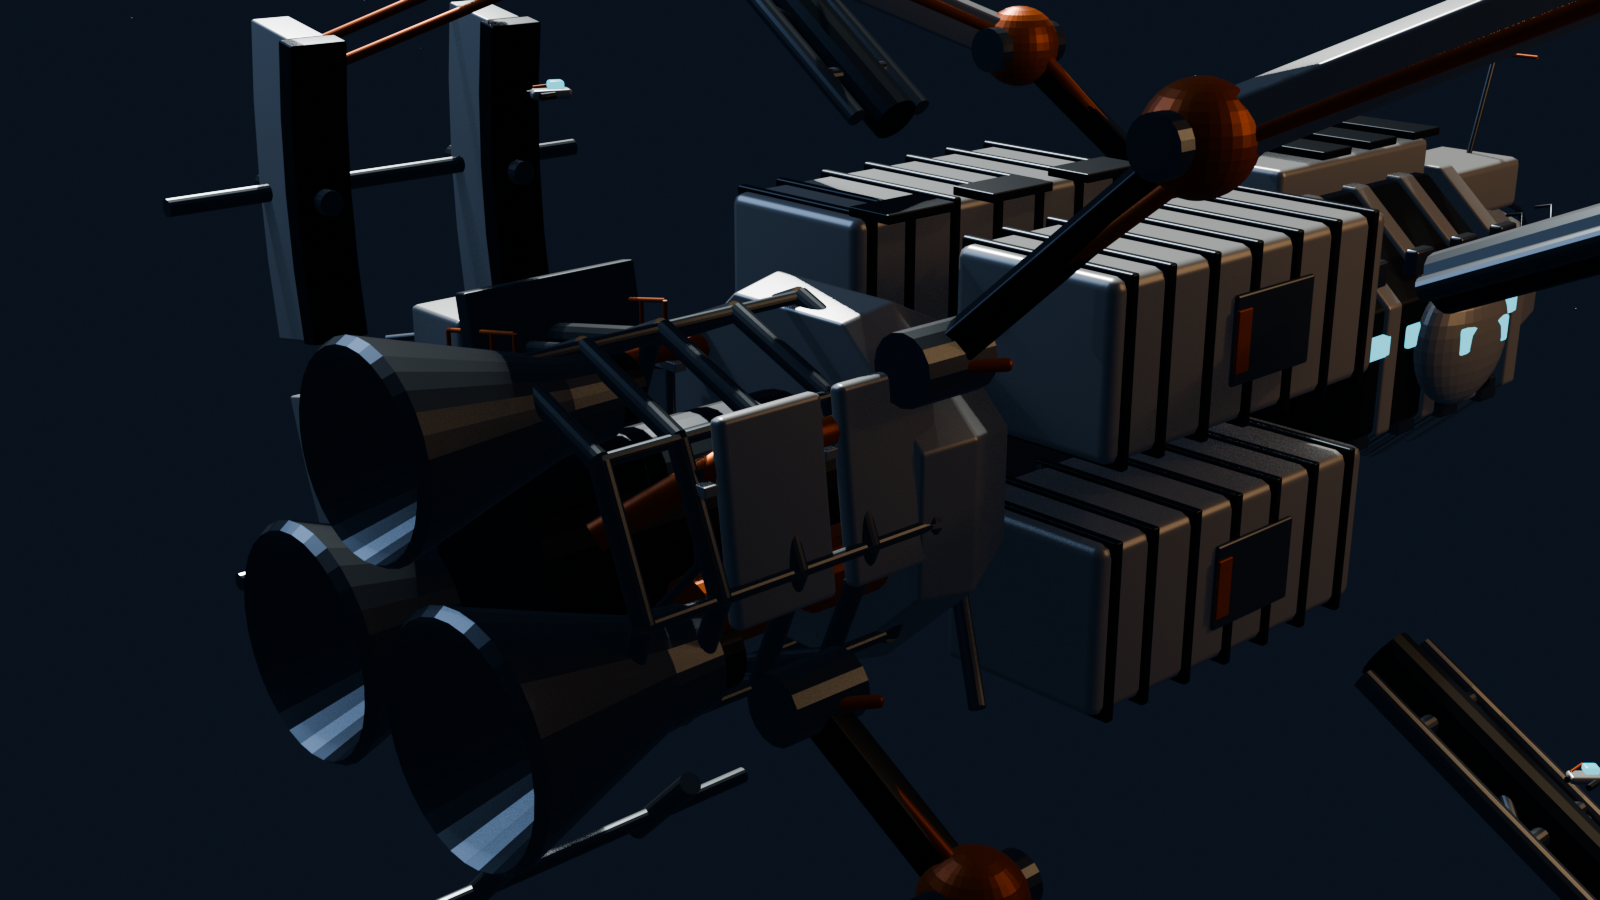
舰尾检查机位
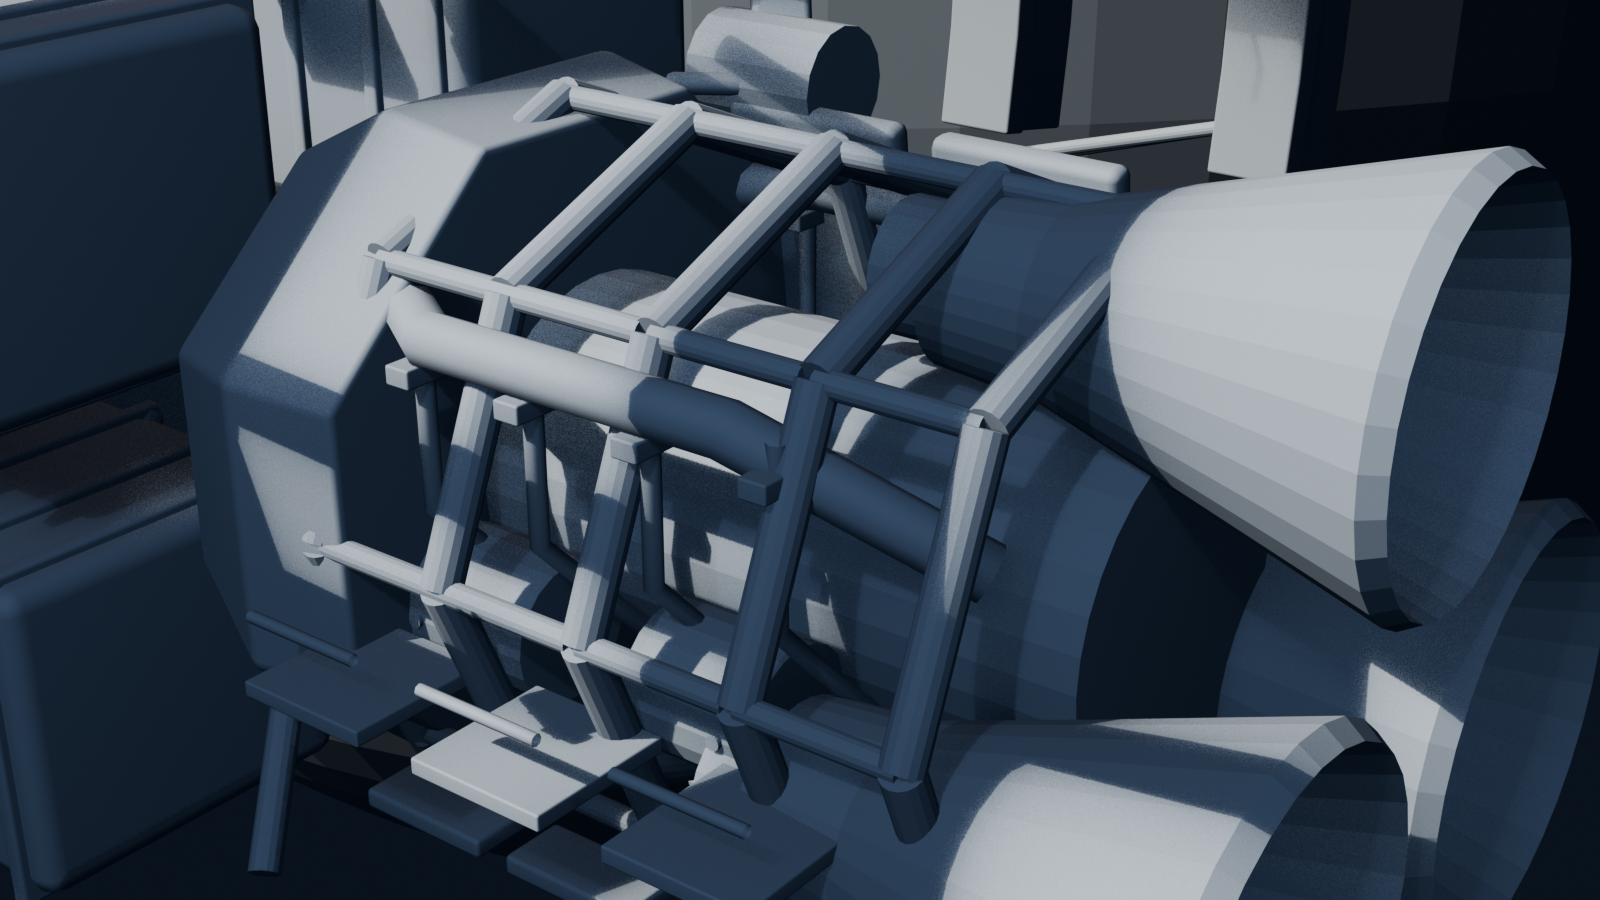
中性灰模:发动机内部结构
这是 AI 助手的定性观察,不是独立人工评分;自动检查另列。
来源概要(非原文转载):以木星为背景,制作巨舰在环形船坞维修的工业科幻场景,交付工程、多机位和内部灰模近景。
Source summary, not a quotation: an industrial orbital ship-repair scene near Jupiter, with an editable project, multiple views and a neutral internal-structure close-up. See the linked creator report for the full source brief.
本地归档原题 SHA-256:93a8724df0253fe95a3864cd8b2b075435b69a499043237ab1bb15971c0ec730
评测方公开复跑规格概要(不是原题逐字转载):在木星轨道创建原创维修船坞,巨舰约 1.5km、半开放船坞约 3km;舰尾暴露真实框架、设备和管线,至少三条有底座/关节/工具的机械臂。前景栈桥含两名宇航员,按人—设施—巨舰—船坞表现尺度。保留功能集合,交付可编辑工程、1920×1080 主图、两个不同方向图和中性内部近景。使用独立后台 Blender 5.2.3 EEVEE;先看灰模预览,最多两轮视觉修正,错误另记。max 的 600/900 秒失败与 high 的 900 秒恢复独立保留,完整原题按链接与哈希查询。

公开说明:上述是评测方适配规格与概要,省略第三方原题长文,不是完整实际输入逐字副本。初始请求使用 k3.1-pro、max_tokens=32768;每题独立空目录与隔离工具环境。模型自行写代码、执行和看图;失败与重试不覆盖。除木星独立 high 恢复外,其余为明确请求 max。使用 Coding 订阅额度,金额和失败请求的最终用量未知。原始完整输入的哈希与每次请求元数据在独立摘要中。

Public note: this is the evaluator adaptation and source-summary rerun guide, not the full verbatim input. Original complete inputs are retained locally and hash-bound. The original local videos used macOS system voices; public narration replacements are separately identified and are not additional Kimi evaluation calls.
这里展示评测方适配约束与复跑指引,并非完整实际请求的逐字转载;原始完整输入保留在本地证据中。
原始完整评测输入 SHA-256:100497e84f30f135dcb378b247ad90b7f49662730600e34ec9eb9bd11b4a3e10
请求 / 完整响应:6 / 3
max:保留 600 秒请求超时、一次网络错误及一个中断的自动重试;未交付完整场景。失败/中断的最终用量未知。
请求 / 完整响应:3 / 1
max:独立恢复提高到 900 秒,仍未交付场景;一个后续请求中断。初始 partial usage 不是最终账单。
请求 / 完整响应:18 / 18
high:改档后的独立恢复取得工程和四机位图;不是 max 成功,也不是受控的 effort 优劣比较。运行时文件缺失错误与修复仍保留。
06 · Blender · 请求 effort:max
基础版和修改版的尺寸、板厚与等高净空储物格通过独立几何检查。参数由 Python 命令行重建,不能把工程属性面板当成实时参数编辑器。
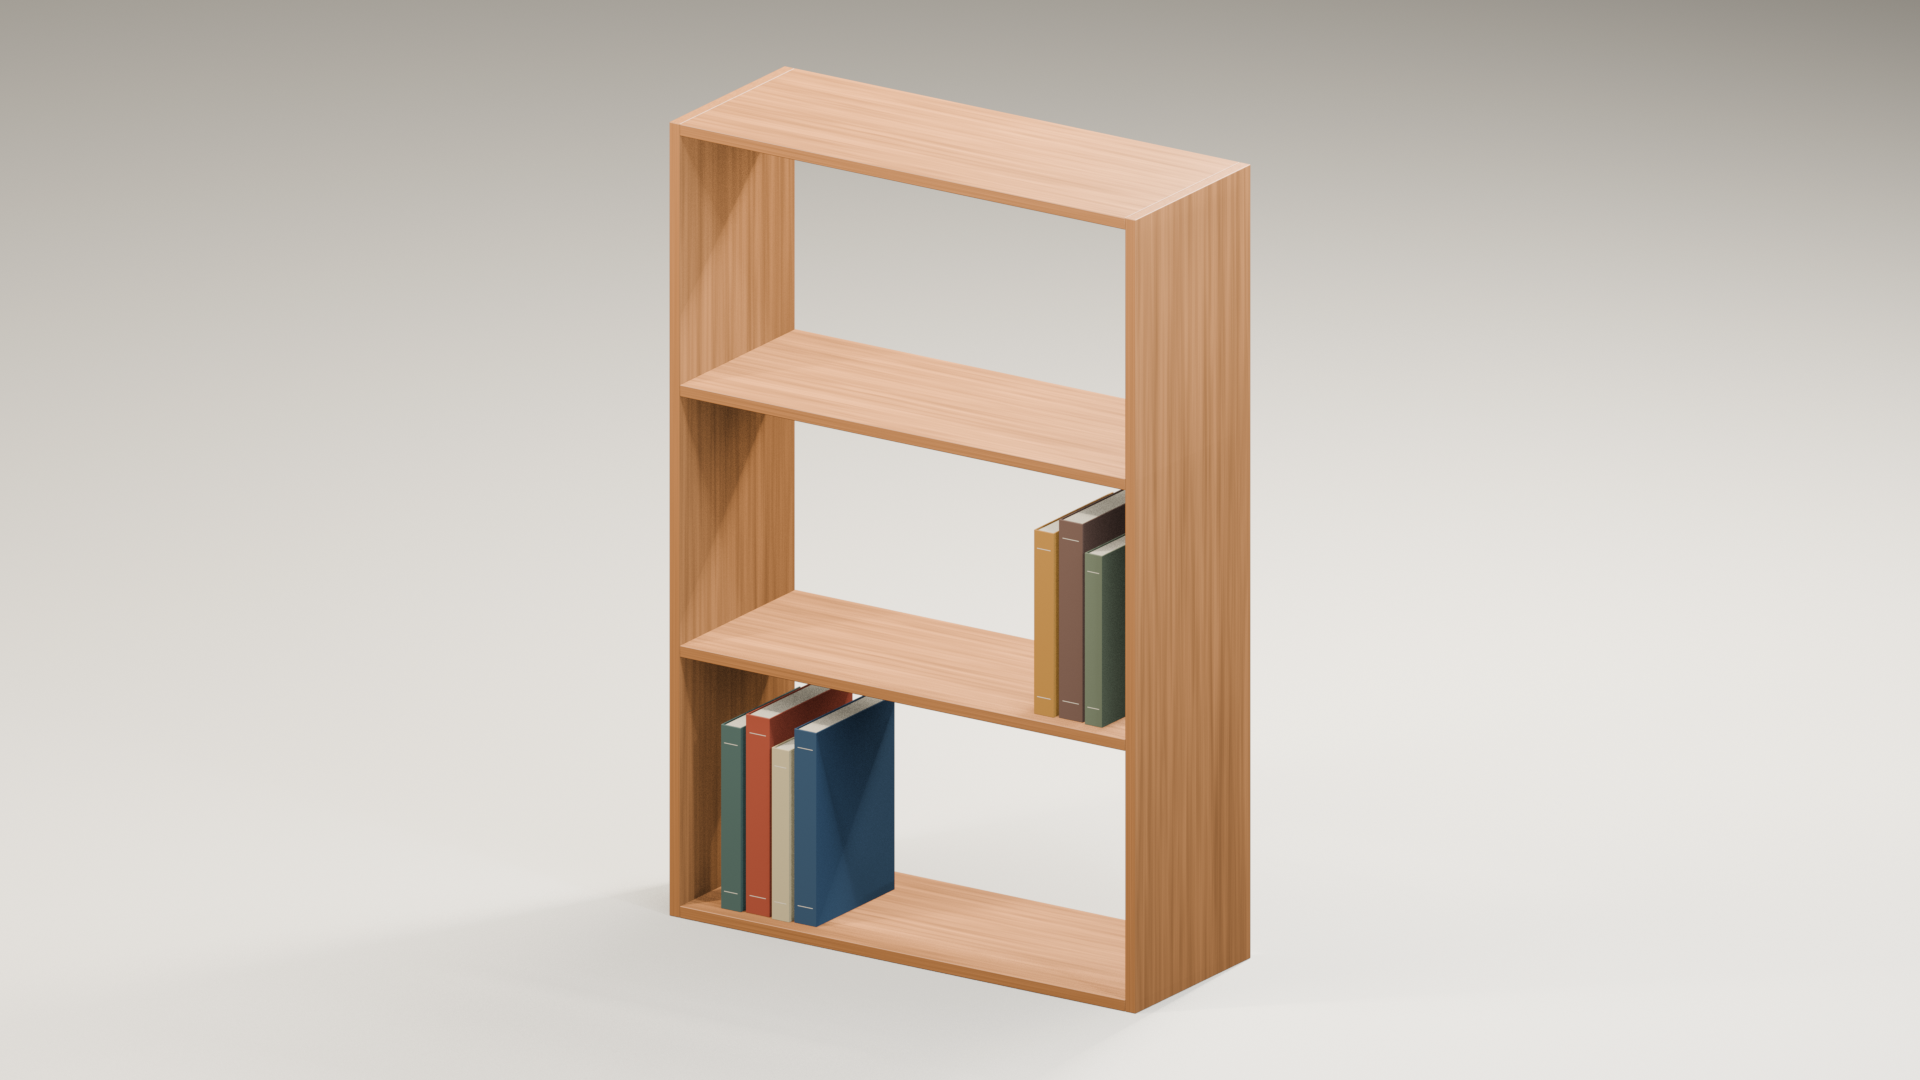
基础版主视角:800mm、三格
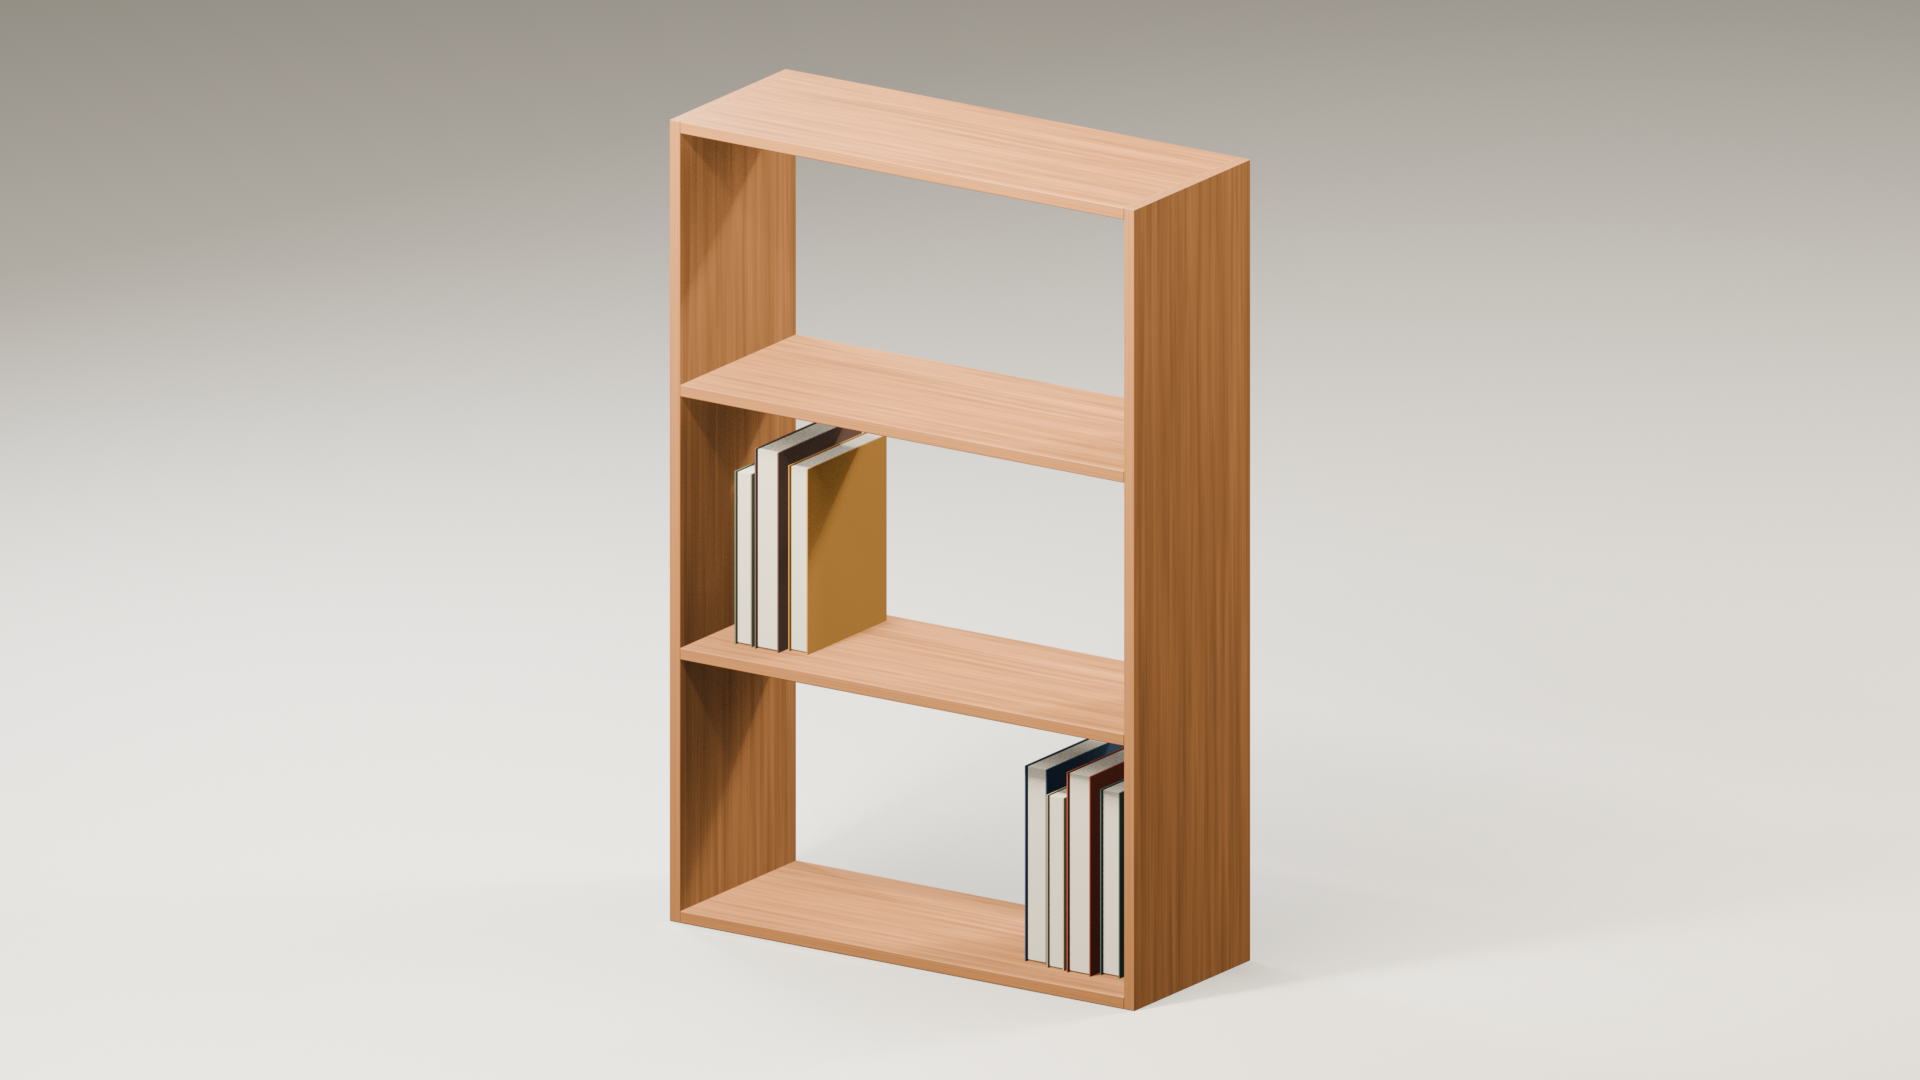
基础版背面:检查开放结构
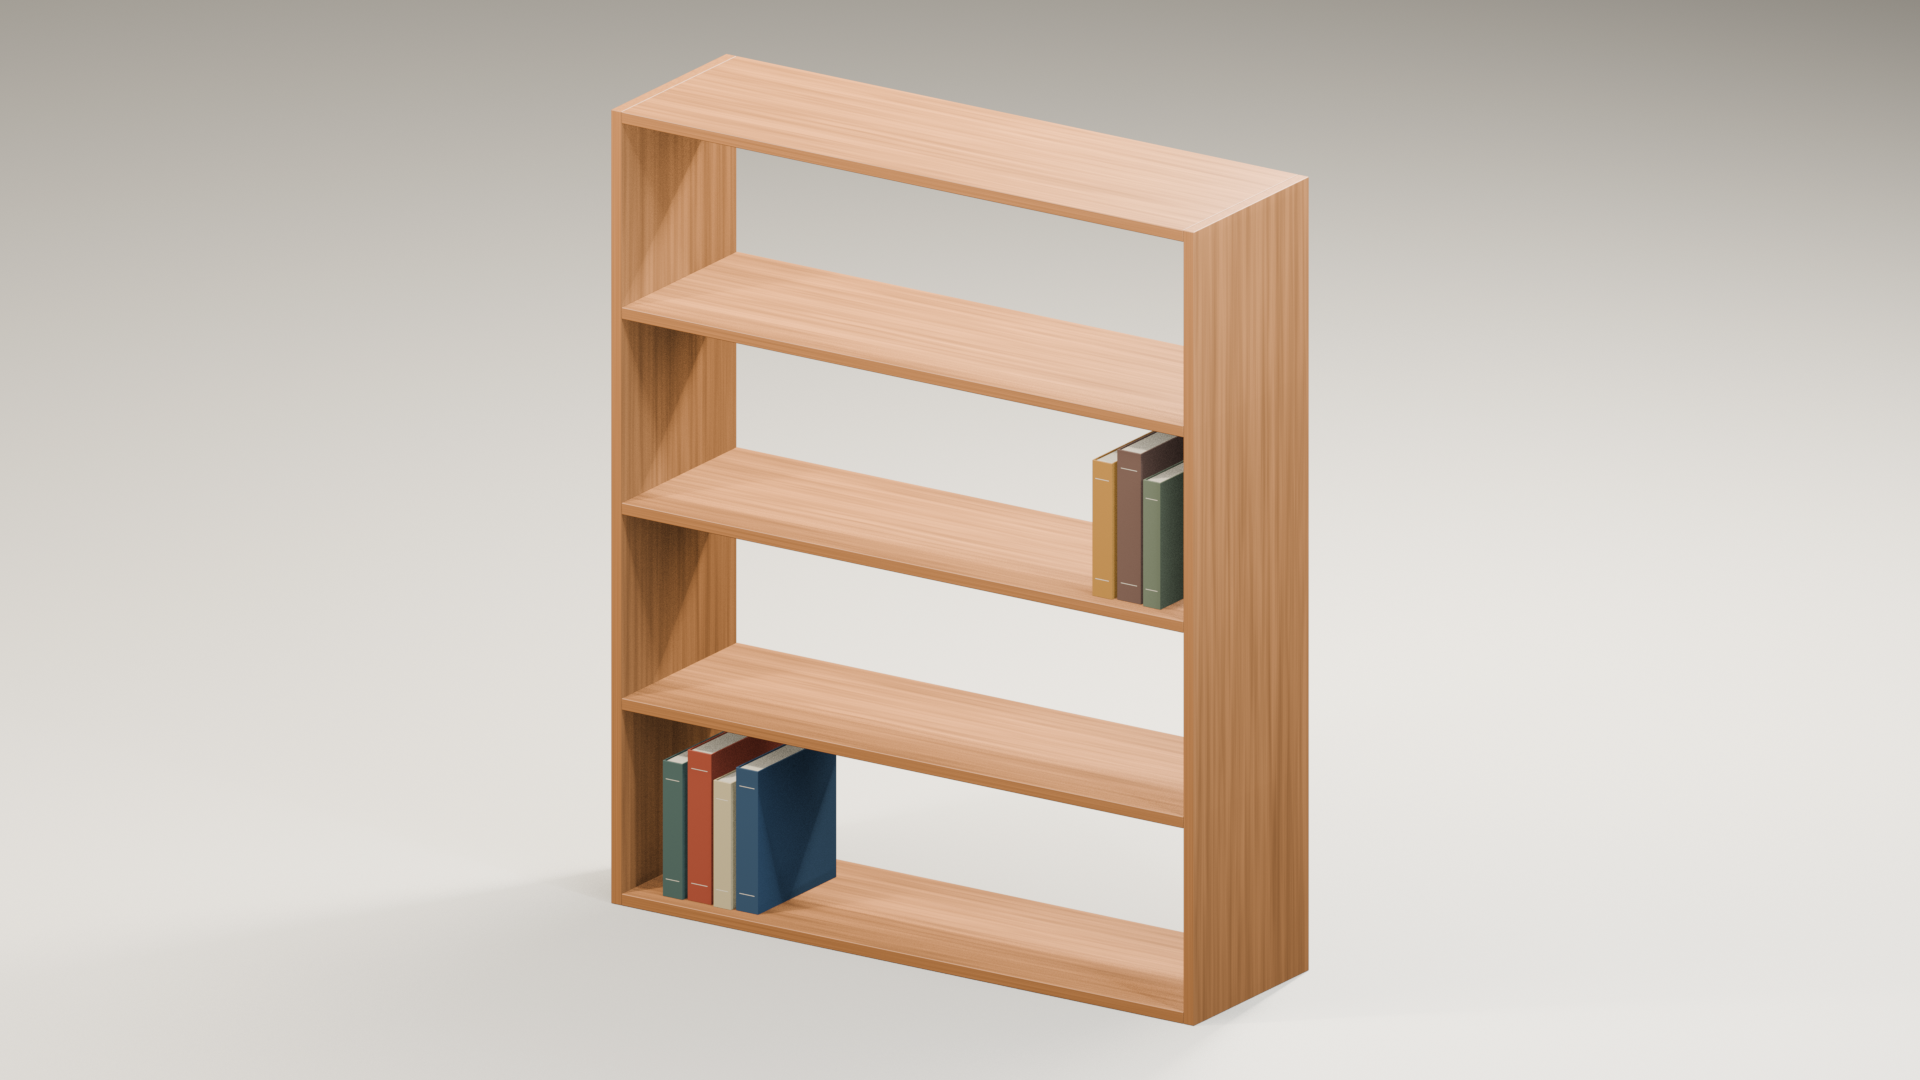
修改版:1000mm、四格
这是 AI 助手的定性观察,不是独立人工评分;自动检查另列。
Short source quote: “Write a Blender script that models a parametric bookshelf.”
来源为 Vercel 的官方接口代码示例,并非一份已公开的渲染作品。 / This is an official API example, not a published rendered artwork.
本地归档原题 SHA-256:86151fda84cd34fb1612185d4bf3edc051e49c38fd163d190b9acf2ae186f079
保留官方原题,增加下列可验收要求:
使用Blender原生几何制作可编辑木质书架,交付一个可通过命令行参数重建的Python脚本。
基础版外框宽800、深300、高1200毫米;全部板厚18毫米;由2块侧板、1块顶板、1块底板、2块内部水平隔板组成,形成3个等高净空储物格;无背板、无额外脚。顶底板嵌在两侧板之间,所有外边界尺寸必须一致。每块板独立命名,集中放在Bookcase集合;展示道具可有少量书,但不得混入Bookcase集合影响测量。
脚本公开width_mm、depth_mm、height_mm、thickness_mm、compartments、wood_color参数。用同一脚本再生成宽1000、高1200、深300、板厚18、4个等高储物格的修改版,不要另写独立几何代码。
交付baseline.blend和modified.blend、对应真实尺寸/对象清单JSON、至少3张1920×1080图片(基础版主视角、背面、修改版主视角),和清楚说明层数语义的README。模型背面要可检查,不能用背景平面代替实际建模。
先渲染低分辨率预览并用view_image检查。最多两轮有效视觉修正;执行报错可以另行修复。最终用独立Blender进程重开两个工程,确认集合、材质、相机和可测尺寸。保留脚本、预览、日志,不制作动画。

公开说明:上述是评测方适配规格与概要,省略第三方原题长文,不是完整实际输入逐字副本。初始请求使用 k3.1-pro、max_tokens=32768;每题独立空目录与隔离工具环境。模型自行写代码、执行和看图;失败与重试不覆盖。除木星独立 high 恢复外,其余为明确请求 max。使用 Coding 订阅额度,金额和失败请求的最终用量未知。原始完整输入的哈希与每次请求元数据在独立摘要中。

Public note: this is the evaluator adaptation and source-summary rerun guide, not the full verbatim input. Original complete inputs are retained locally and hash-bound. The original local videos used macOS system voices; public narration replacements are separately identified and are not additional Kimi evaluation calls.
这里展示评测方适配约束与复跑指引,并非完整实际请求的逐字转载;原始完整输入保留在本地证据中。
原始完整评测输入 SHA-256:e70b753db31dae2f8f83a0a1f1f70fa116f19b051f21e3a6b148879fd5f1ea4f
请求 / 完整响应:28 / 27
自主会话完成;保留 1 次请求错误和 0 条运行时 traceback 记录,未把整个会话称为一次调用。模型自行修改与重渲染计入本题用量。
07 · 知识视频 · 请求 effort:high
90秒视频的三圈次序、主要闭合流向及Ferrel间接驱动表述基本正确;Coriolis段南北半球却沿同一有向曲线运动,未画对北右南左,属于科学动画失败。
默认无口播;保留原模型代码生成的和弦与低音脉冲。画面文字与字幕保留。
下载当前版本 MP4 · 点击播放后开始观看。
默认配乐/音效版;原模型画面未改,历史旁白可主动选择。
本次只用独立程序背景音替换混合音轨;H264 包字节与时序逐项一致,原画面错误保留。不是 Kimi 重跑或评分修订。历史公开 Kokoro 旁白仍为可选项,原始系统音色仅留本地。
原评测 SHA-256:99acfa844c97c33ad2e7f820c6acc3a792d26c912230120e52f3072f505595a5
公开版 SHA-256:3879b0a0c5713022bf1a15931b6871c74b95b8bf217f3b43e75791f590a60a21
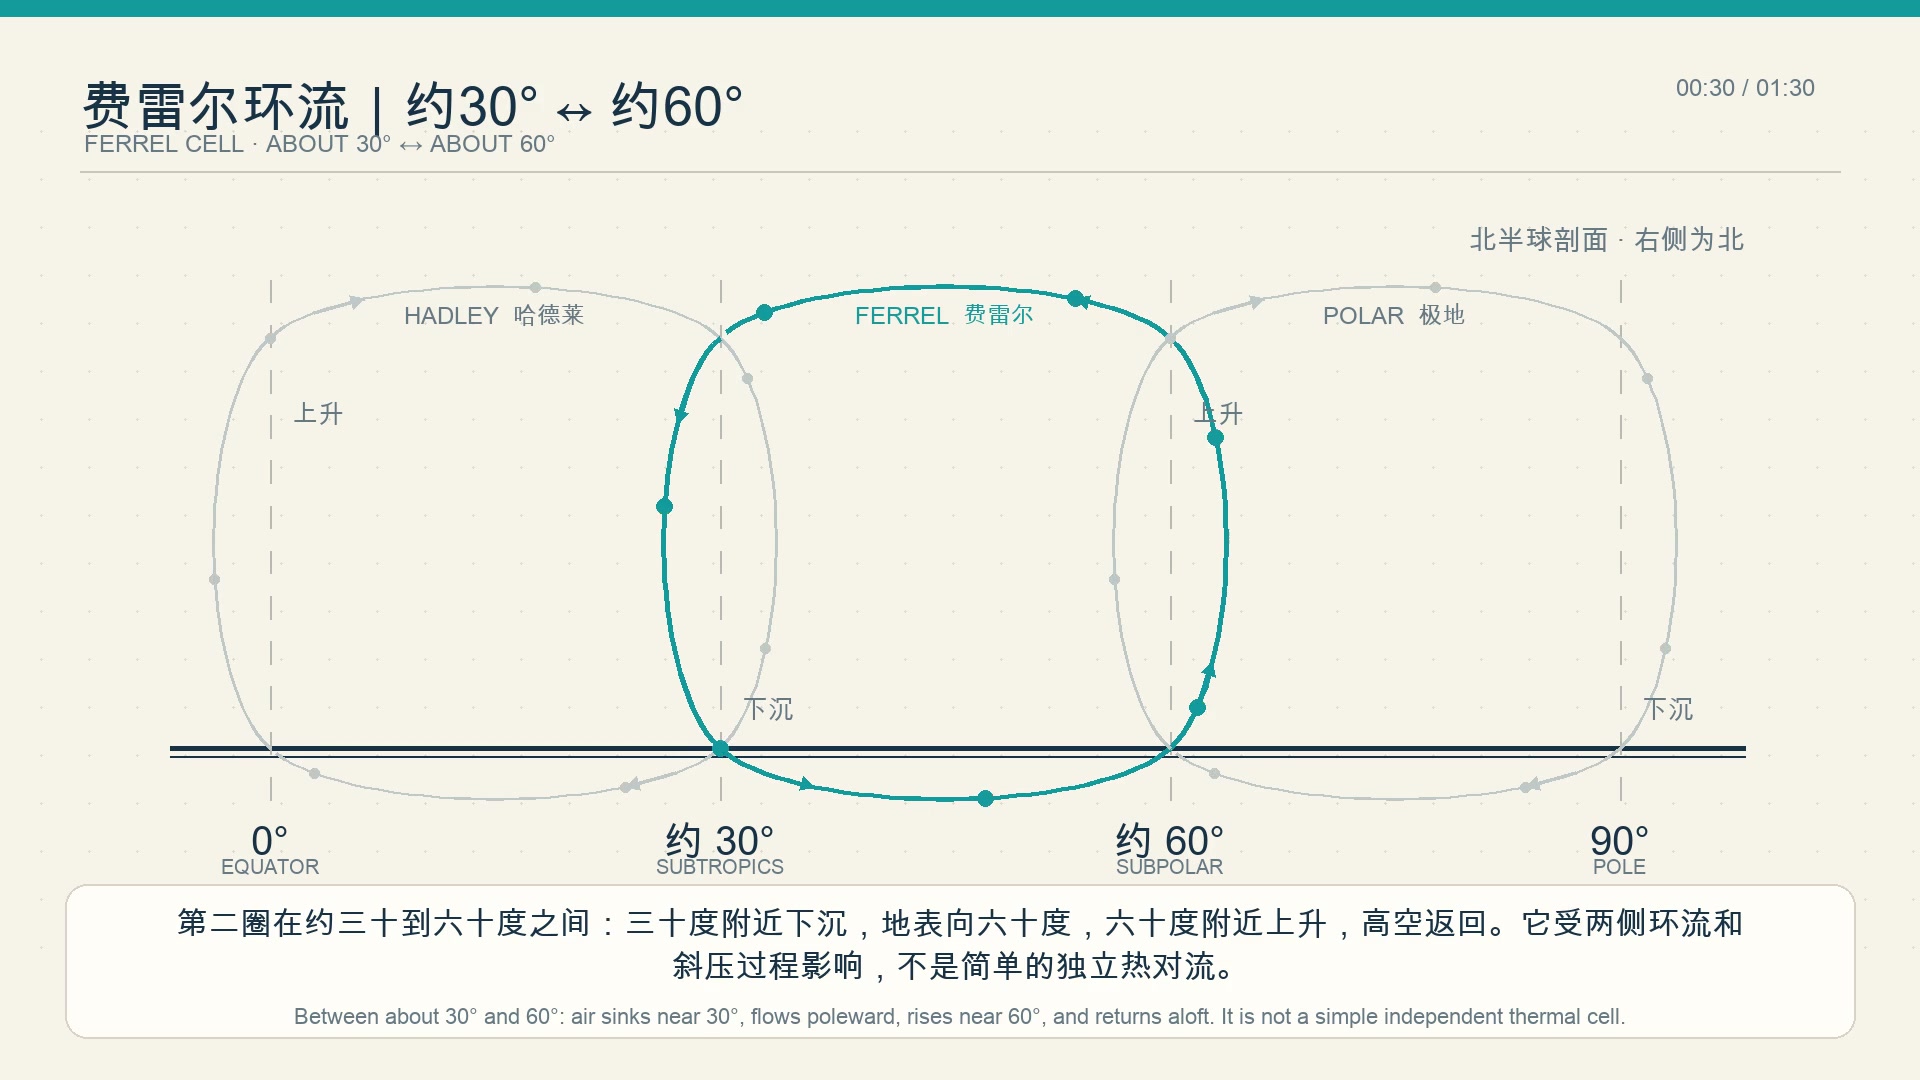
三圈实际成片帧
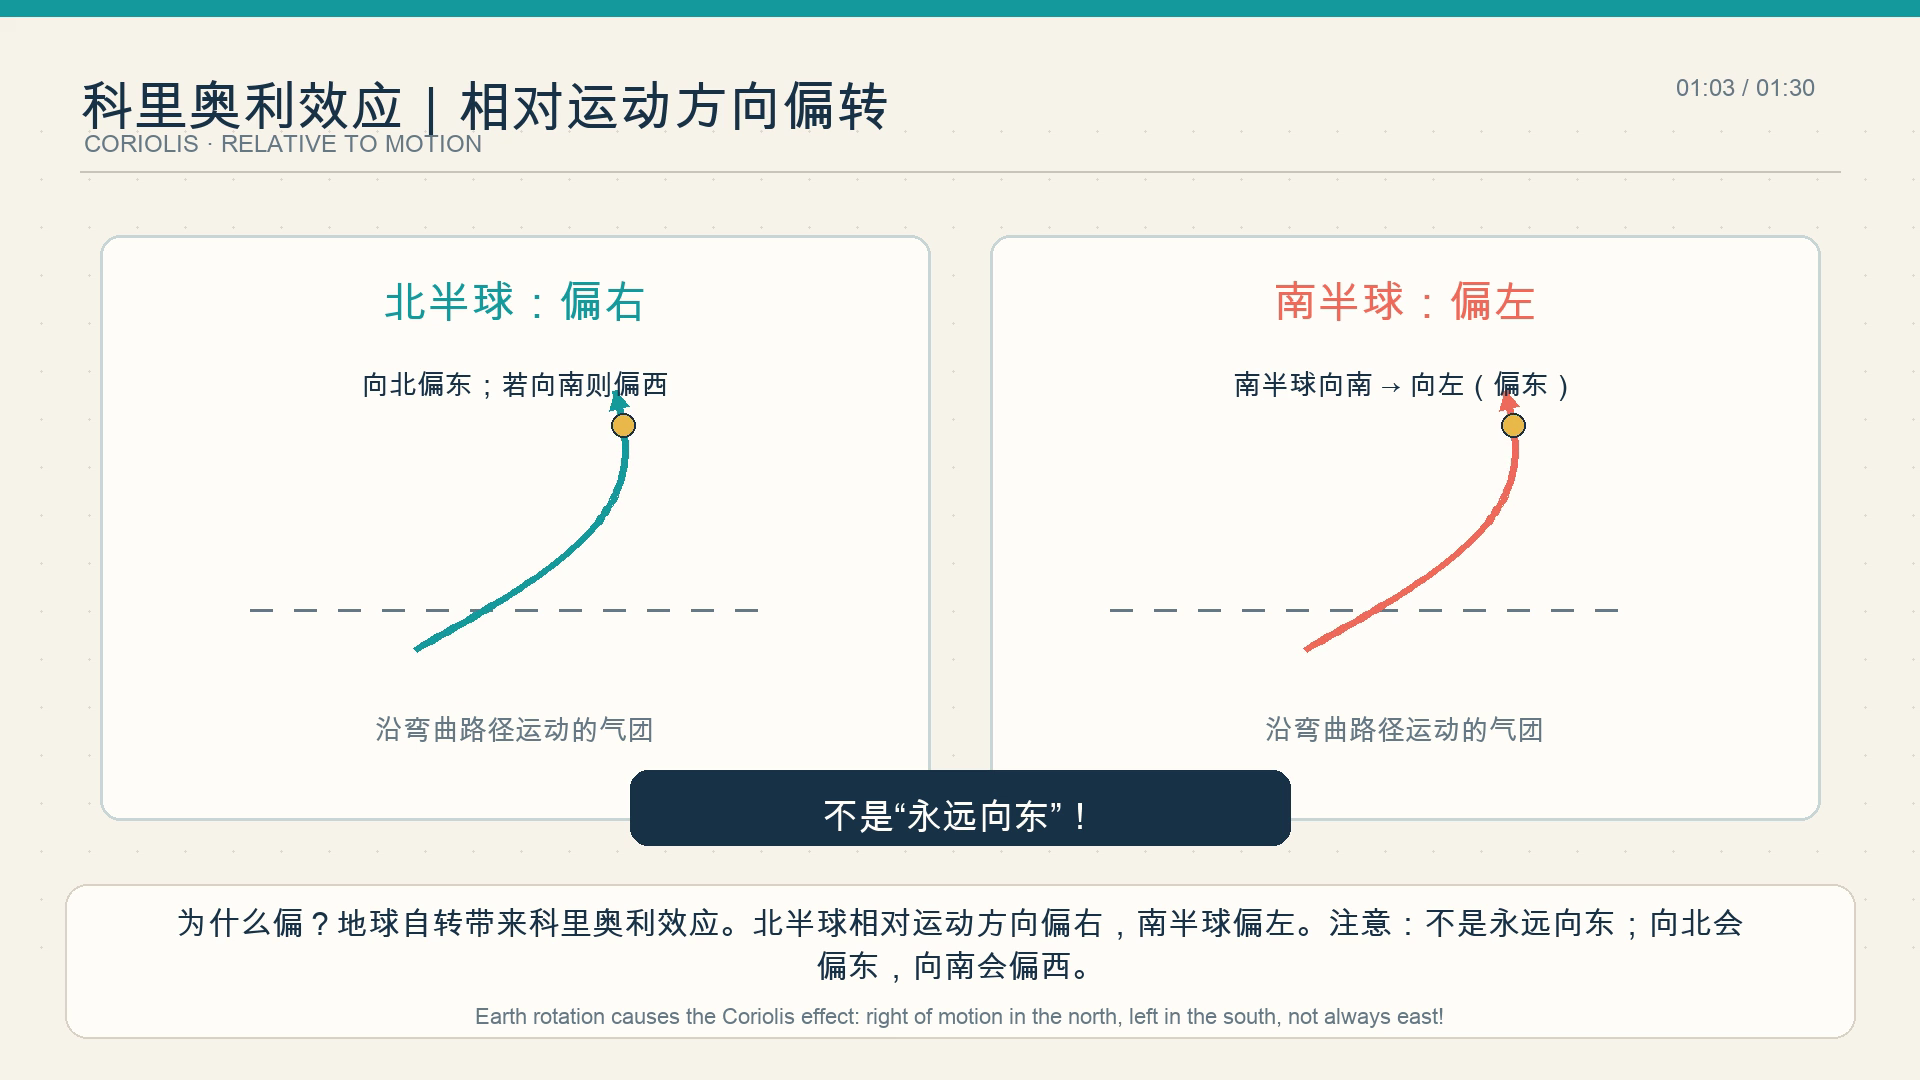
失败证据:同向Coriolis曲线
这是 AI 助手的定性观察,不是独立人工评分;自动检查另列。
下方是TOKRACE新增执行规格与来源概要,不是完整第三方原提示。离线重做并公开协议差异,未复用原成品;不是官方benchmark分数。
链接中的作者或官方案例是题目来源;上方作品来自本次独立运行。
来源概要:作者自述使用Opus 5.5制作大气环流讲解,并公开创作提示;来源视频实测288.133秒。我们仅据公开题意独立生成,没有取用原片工程,未独立确认原作者后台模型身份。
Source summary: the creator attributes the circulation demo to Opus 5.5; its public video measures 288.133 seconds. We independently generate from the brief without reusing the original project or independently verifying the creator’s backend model identity.
本地归档原题 SHA-256:b021ced84260e927afb5f3cc86e16892c9957aa363def7c92ee2f5b012d3e897
本次追加规格(与公开作者原prompt分开;以此消解原prompt中在线TTS配置要求)
任务:制作75–90秒中文大气环流知识短片,目标约90秒。保留线稿动画、中英双语字幕、合适的轻量程序化音乐,交付可直接导出的完整视频。
变化说明:原作者案例为Opus5.5、288.133秒1920×1080;本次改用Kimi K3.1 Pro,压缩为75–90秒,TTS换为本地macOS Tingting,因此TTS.md、.env/APIKEY/VOICE和云水印参数均不适用。不是原片逐镜头复刻。
画幅1920×1080,30fps,有中文配音、烧录中英字幕及SRT。配音只用本地Tingting,不等待key;音乐若制作需程序化且旁白优先。
内容:解释不均匀加热和理想化三圈环流,重点画北半球0/约30/约60/90度的剖面。气团须沿每个闭合路径连续运动;对应地表信风、西风和极地东风,箭头与旁白一致。另用很短的地球/平面方向图解释北半球偏向运动方向的右侧,而不是‘永远向东’。注明南半球偏左以及真实气流比理想模型复杂、纬度边界会移动。以高中生能理解的方式讲一个实际含义,如副热带下沉与干燥。
不得把Ferrel环流说成简单独立热对流;不要求完整天气预报或喷流专题。纬度30/60为示意近似,不是固定自然边界。
执行只用已提供facts、Pillow/NumPy+FFmpeg、本地Tingting;只读inputs,不联网或安装陌生代码。从空目录自行编写原创制片源码。
交付MP4、旁白WAV、SRT、讲稿、完整源码、重建说明、工具/素材来源、至少8张实际编码成片代表帧(包括三圈路径关键状态和结尾)。每次失败与重试要保留,不手工替模型修动画。


公开说明:这是评测方新增约束及来源概要,原始完整输入本地保留并用SHA-256绑定。原输入/附件请从来源固定链接取回;不是完整实际输入逐字副本。原本地系统配音仅作评测证据,公开版由Kokoro替换旁白,未修模型画面。
Public note: these are evaluator additions and a source-summary rerun guide, not the full verbatim input. Full local inputs are hash-bound and source attachments must be retrieved separately. Public Kokoro narration replacement does not repair original imagery.
这里展示评测方适配约束与复跑指引,并非完整实际请求的逐字转载;原始完整输入保留在本地证据中。
原始完整评测输入 SHA-256:54e042555ee878d98e39535585e04fec643e0ce62c3f1b824df591978061fc52
请求 / 完整响应:21 / 21
high自主会话完成;0次请求错误、4条运行时traceback保留。模型自行修改、预览和重渲染均计入;不是单次调用。
08 · 知识视频 · 请求 effort:high
89.167秒成片的核心数学通过:P/Q、正负h差商、极限、切线和x=2答案正确。仍有标签碰撞、负h段回跳、缺字与线条越出图面,不能称排版与连续性全通过。
默认无口播;保留原模型代码生成的缓慢起伏的三频正弦音床。画面文字与字幕保留。
下载当前版本 MP4 · 点击播放后开始观看。
默认配乐/音效版;原模型画面未改,历史旁白可主动选择。
本次只用独立程序背景音替换混合音轨;H264 包字节与时序逐项一致,原画面错误保留。不是 Kimi 重跑或评分修订。历史公开 Kokoro 旁白仍为可选项,原始系统音色仅留本地。
原评测 SHA-256:f807b3b5f441b26670df6eeda5ff876633cd7df544f5e83bb1a844f64917e575
公开版 SHA-256:8ddbd5ae5e2a9dc6b37468508454885cd28e467e900c6f7c19898e079962367d
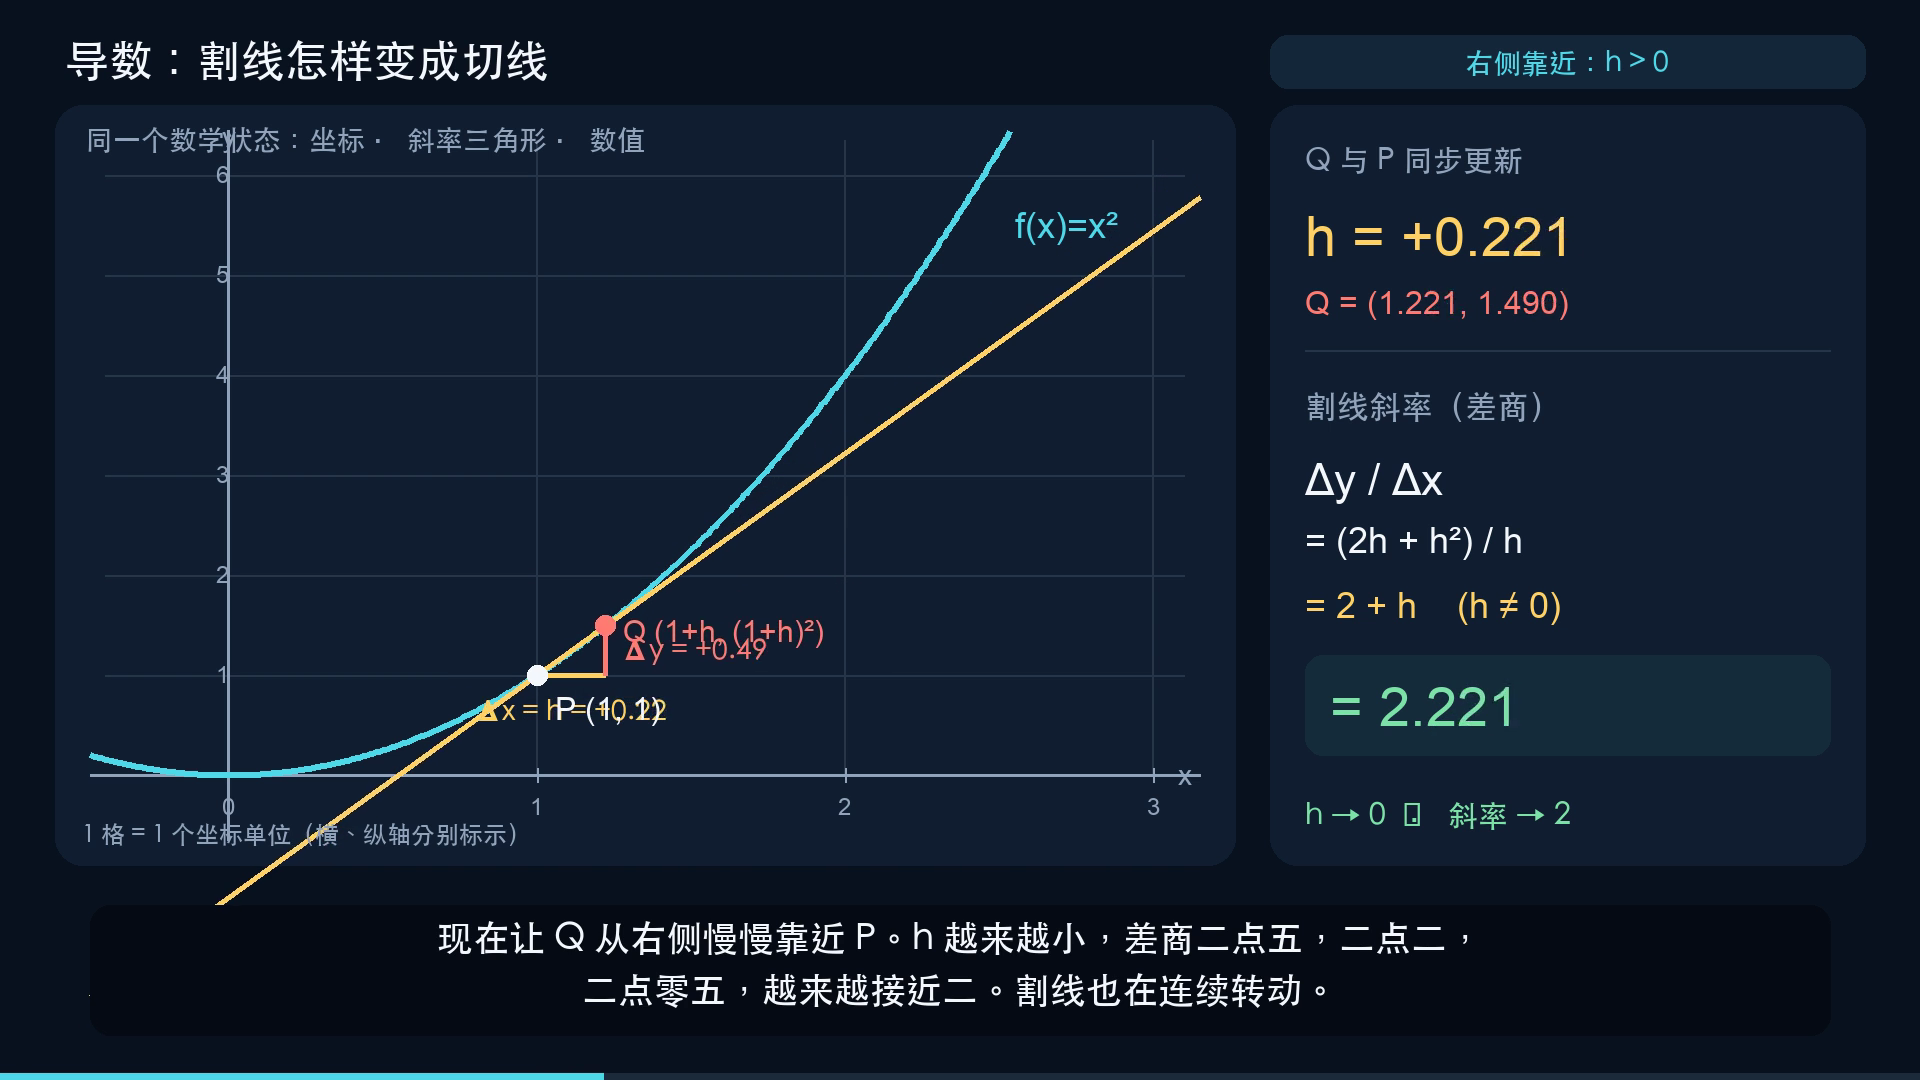
差商与标签碰撞实际帧
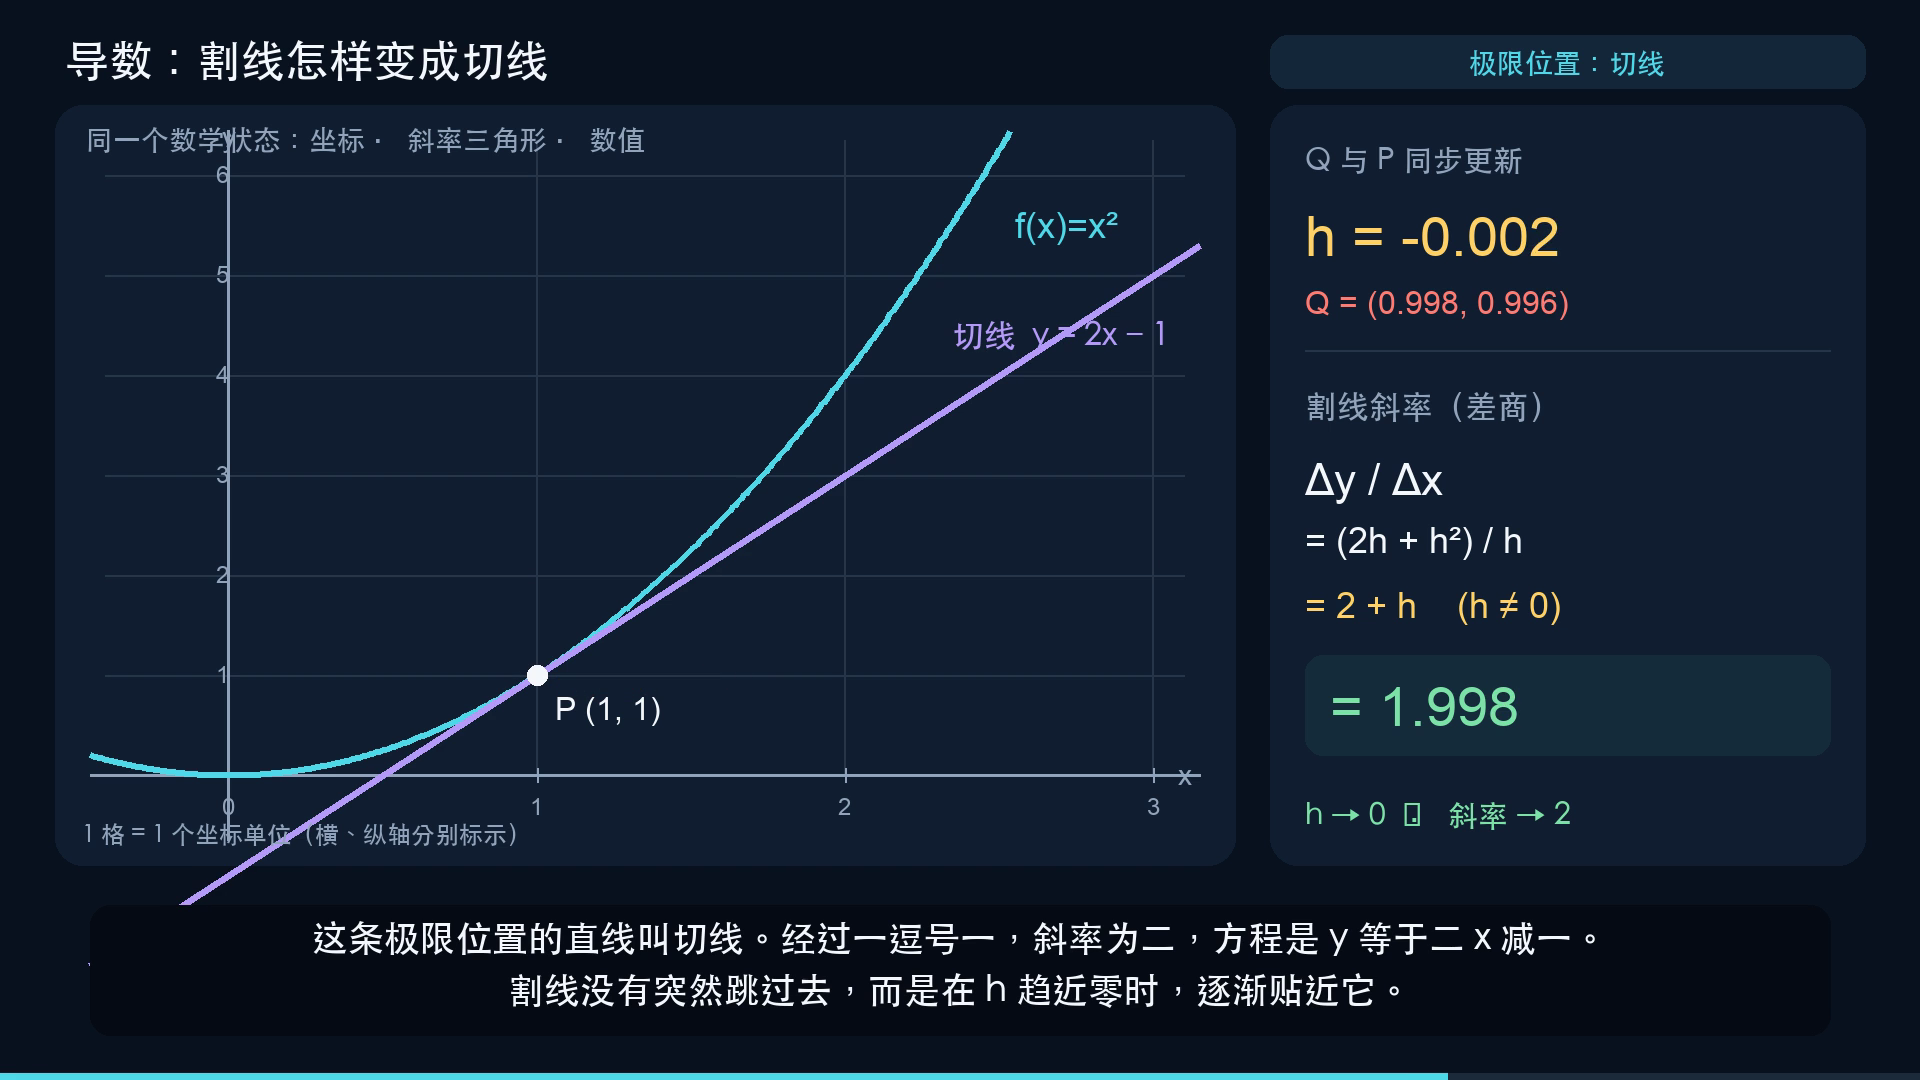
实际切线章节67.2秒
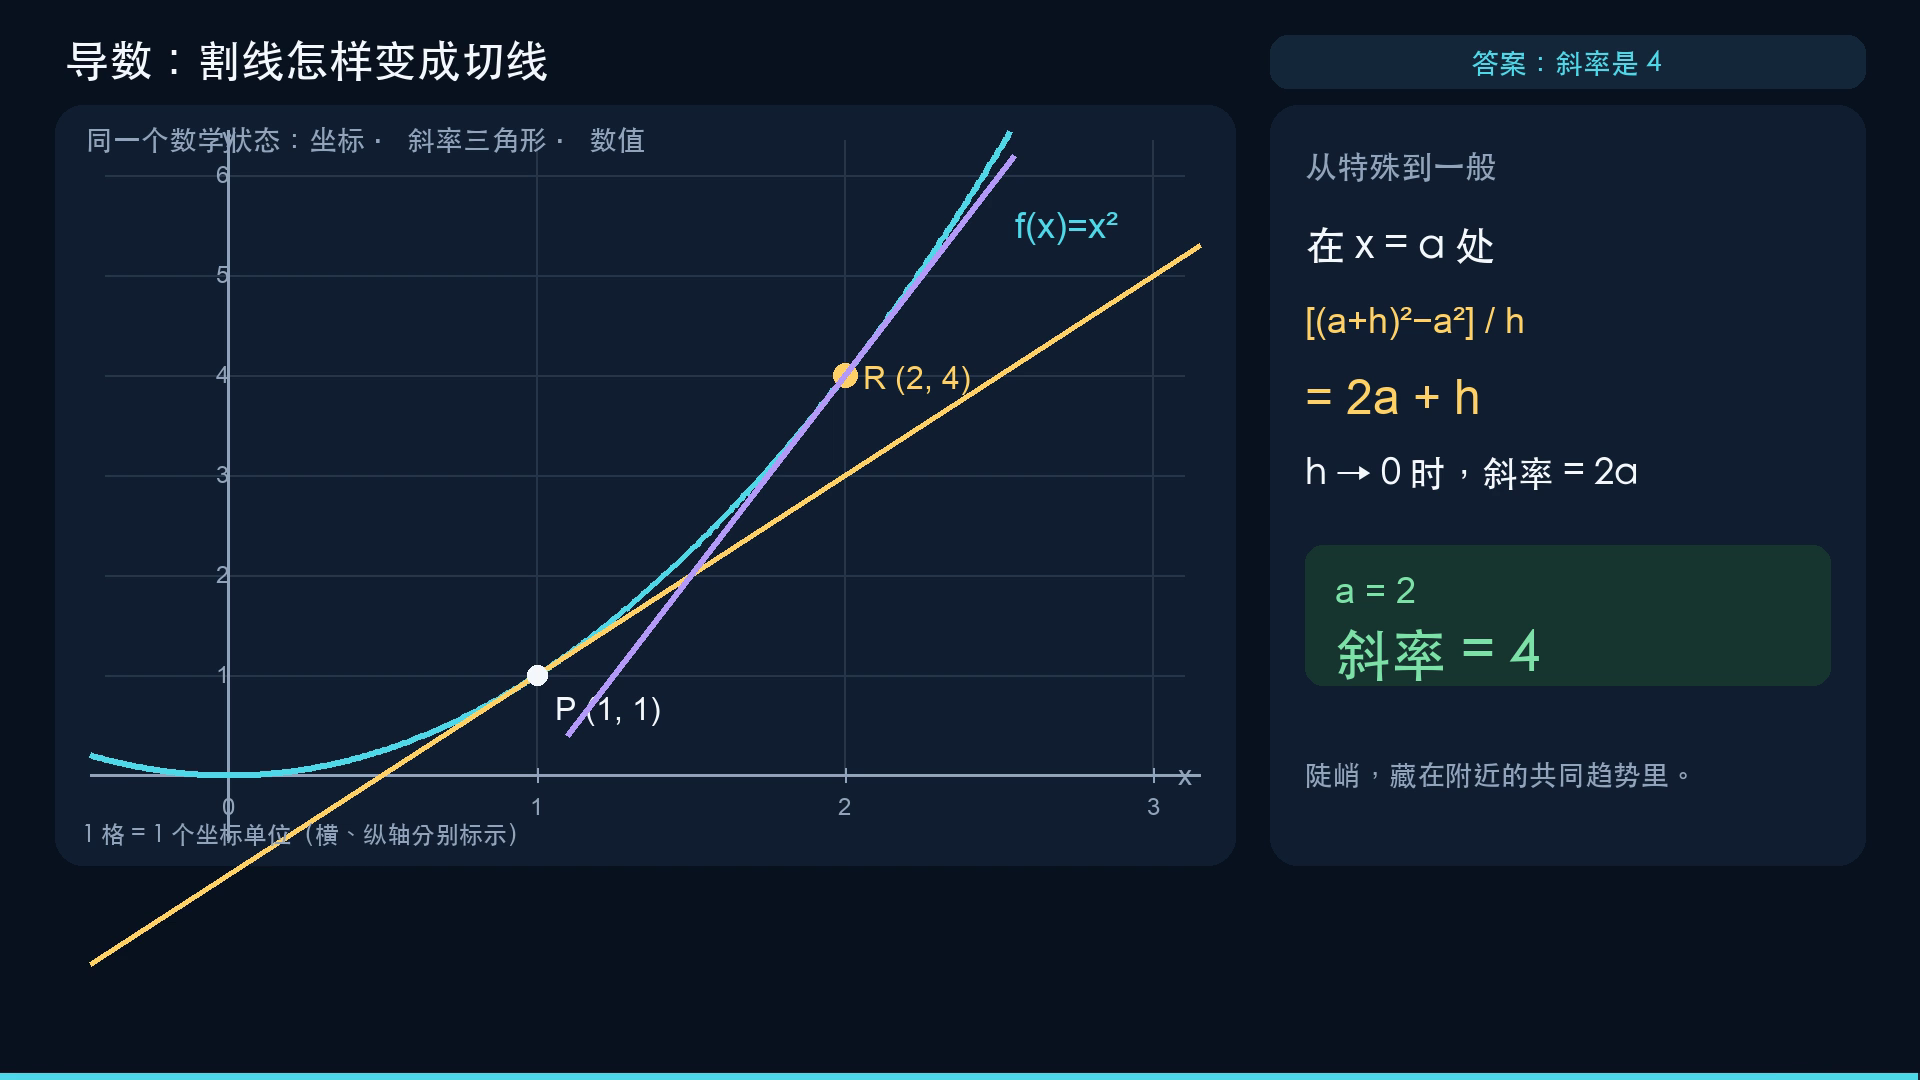
结尾正确答案实际帧
这是 AI 助手的定性观察,不是独立人工评分;自动检查另列。
下方是TOKRACE新增执行规格与来源概要,不是完整第三方原提示。离线重做并公开协议差异,未复用原成品;不是官方benchmark分数。
链接中的作者或官方案例是题目来源;上方作品来自本次独立运行。
来源概要:作者自述用Opus 5.5/Manim制作导数学习视频,来源片实测457秒;要求通俗、举例并引发思考。我们保留题意,独立压缩为一个机制,未独立确认原作者后台模型身份。
Source summary: the creator attributes the derivative demo to Opus 5.5/Manim; its public video measures 457 seconds. We independently shorten its accessible, example-based brief to one mechanism without independently verifying the creator’s backend model identity.
本地归档原题 SHA-256:5287dcf00a500b81f8363e9f8cfebeb93a90fd8f13440efe4ce0425bd0895383
本次追加规格(与公开作者原prompt分开)
制作75–90秒中文导数概念学习短片,目标约90秒。原作者为Opus5.5+Manim、edge-tts,公开视频457秒1920×1080;本次改为Kimi K3.1 Pro,只保留‘通俗易懂、有例子、引人思考’的主题要求,压缩成一个机制并用本地Tingting替换edge-tts。不得称作完整原片复刻或Manim基准。
本轮不安装Manim/Remotion;使用Pillow、NumPy、FFmpeg离线原创动画。1920×1080、30fps、中文旁白、中文烧录字幕及SRT;轻量程序化音乐可选,旁白优先。
机制核心:以f(x)=x^2在P=(1,1)处为例。持续移动Q=(1+h,(1+h)^2),同步更新割线、斜率三角形、h值与差商数值。让正h逐步缩小,随后演示非零负h从另一侧靠近;最后得到斜率2、切线y=2x-1。不得在h=0直接除0,不把多个互不连续的静态卡片当作割线向切线的过程。
开头提出具体问题‘这一瞬间到底有多陡’,结尾让观众预测f(x)=x^2在x=2的斜率并给短暂停留,随后给答案或明确为思考题。图上刻度、位置、线斜率和数值必须来自同一数学状态;负h的水平与垂直变化要保持符号一致。
交付MP4、旁白WAV、SRT、讲稿、完整原创源码、可重建命令和环境说明、工具/来源说明,至少8张从实际编码MP4抽取的代表帧,覆盖h较大、趋近、负h、切线、结尾。每次失败/重试保留。
源事实和技巧已在inputs,执行不得联网或安装陌生代码,不等待key。


公开说明:这是评测方新增约束及来源概要,原始完整输入本地保留并用SHA-256绑定。原输入/附件请从来源固定链接取回;不是完整实际输入逐字副本。原本地系统配音仅作评测证据,公开版由Kokoro替换旁白,未修模型画面。
Public note: these are evaluator additions and a source-summary rerun guide, not the full verbatim input. Full local inputs are hash-bound and source attachments must be retrieved separately. Public Kokoro narration replacement does not repair original imagery.
这里展示评测方适配约束与复跑指引,并非完整实际请求的逐字转载;原始完整输入保留在本地证据中。
原始完整评测输入 SHA-256:f331e0e46d1a51df29d0d9610d0b87f1bd8a9365b599b3b277ed29e9b9272279
请求 / 完整响应:20 / 20
high自主会话完成;0次请求错误、2条运行时traceback保留。模型自行修改、预览和重渲染均计入;不是单次调用。
09 · 知识视频 · 请求 effort:max
原评测交付 115.7 秒中文手绘科普视频,媒体技术检查通过;曝光光束穿过感光鼓内部,与讲稿的表面曝光说法矛盾。该原始结果作为失败证据展示,不标为可直接教学。默认播放无口播的程序配乐/音效版,历史旁白可选,未修正模型画面。
默认无口播;保留原模型代码生成的五声音阶拨弦、转场与机构提示音。画面文字与字幕保留。
下载当前版本 MP4 · 点击播放后开始观看。
默认配乐/音效版;原模型画面未改,历史旁白可主动选择。
本次只用独立程序背景音替换混合音轨;H264 包字节与时序逐项一致,原画面错误保留。不是 Kimi 重跑或评分修订。历史公开 Kokoro 旁白仍为可选项,原始系统音色仅留本地。
原评测 SHA-256:d451ac82c8e2e9ab7f1f0de82d21150f203941ff9c1a960bfaf74fd571247f8a
公开版 SHA-256:185d1963827bb200ca5dad083994a0f8a8e365aedfdfc1b56e1ce83a57a54303
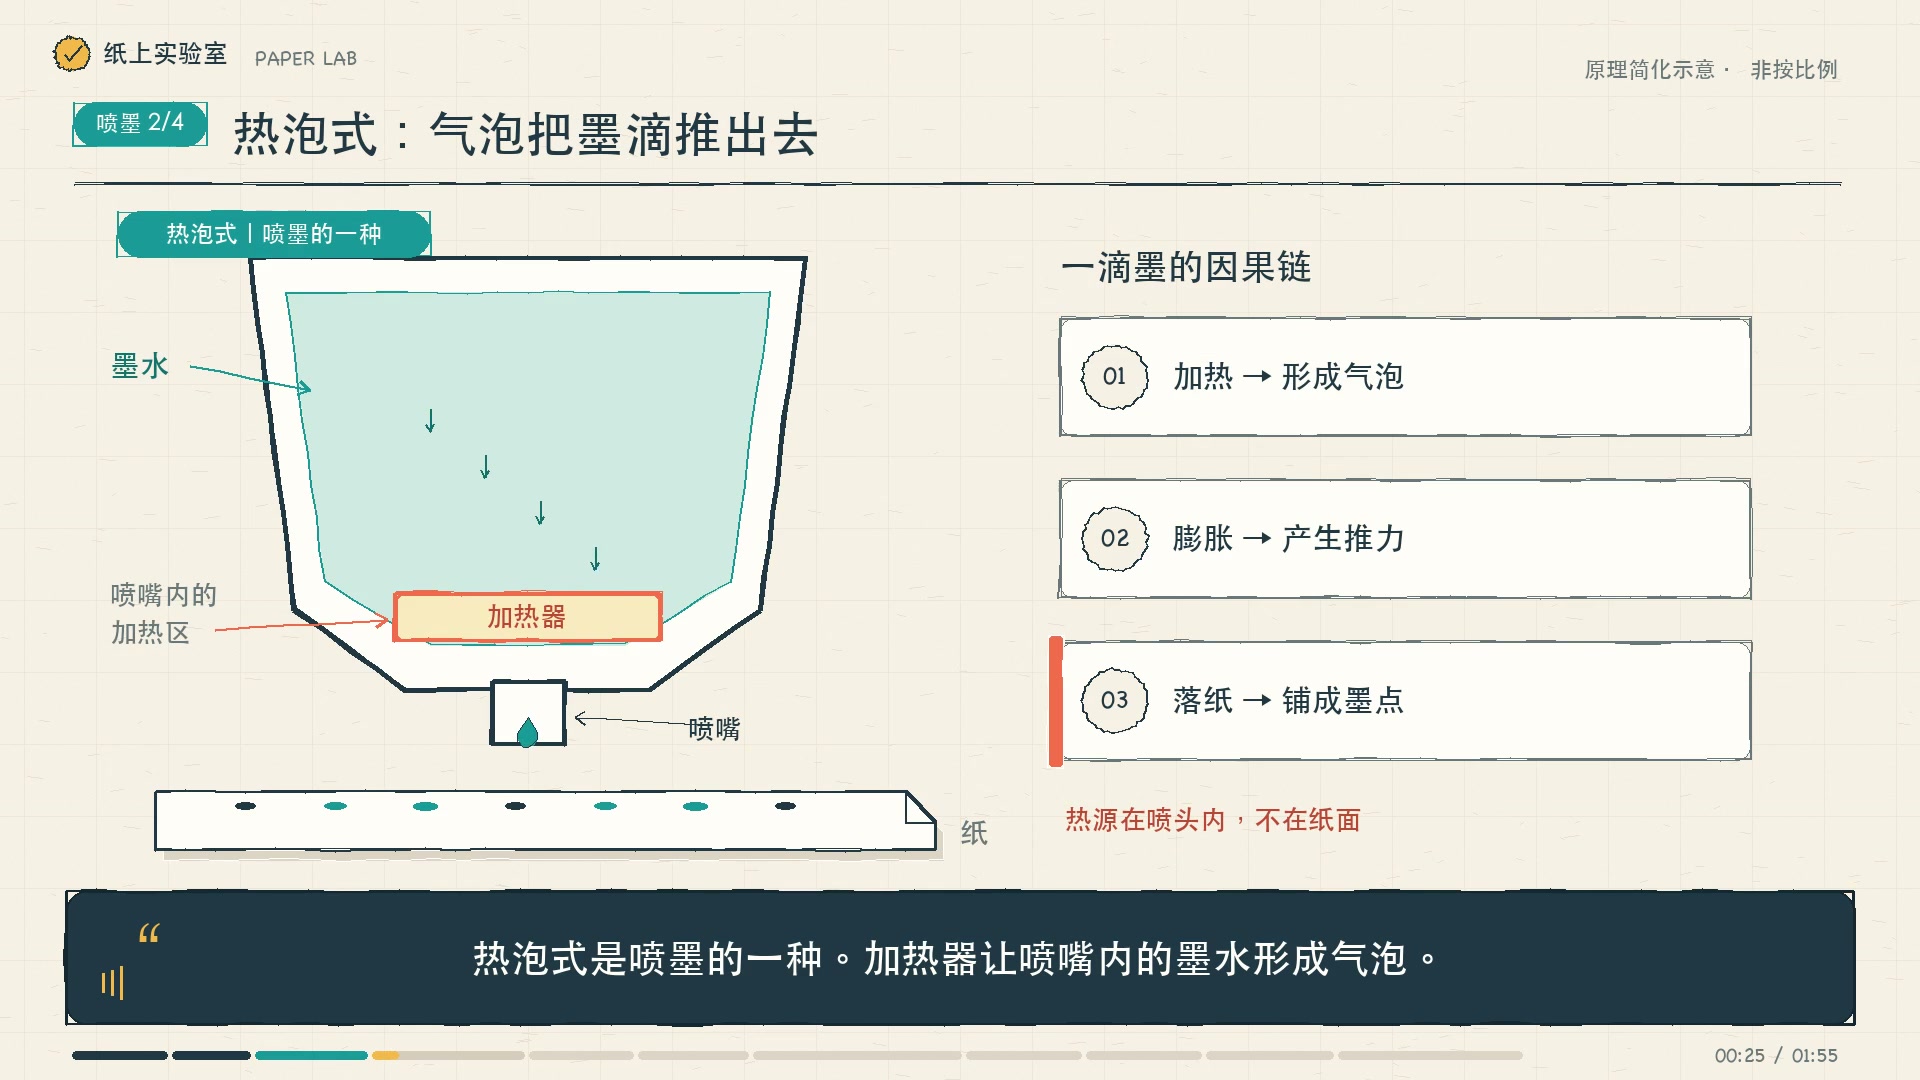
喷墨流程代表帧
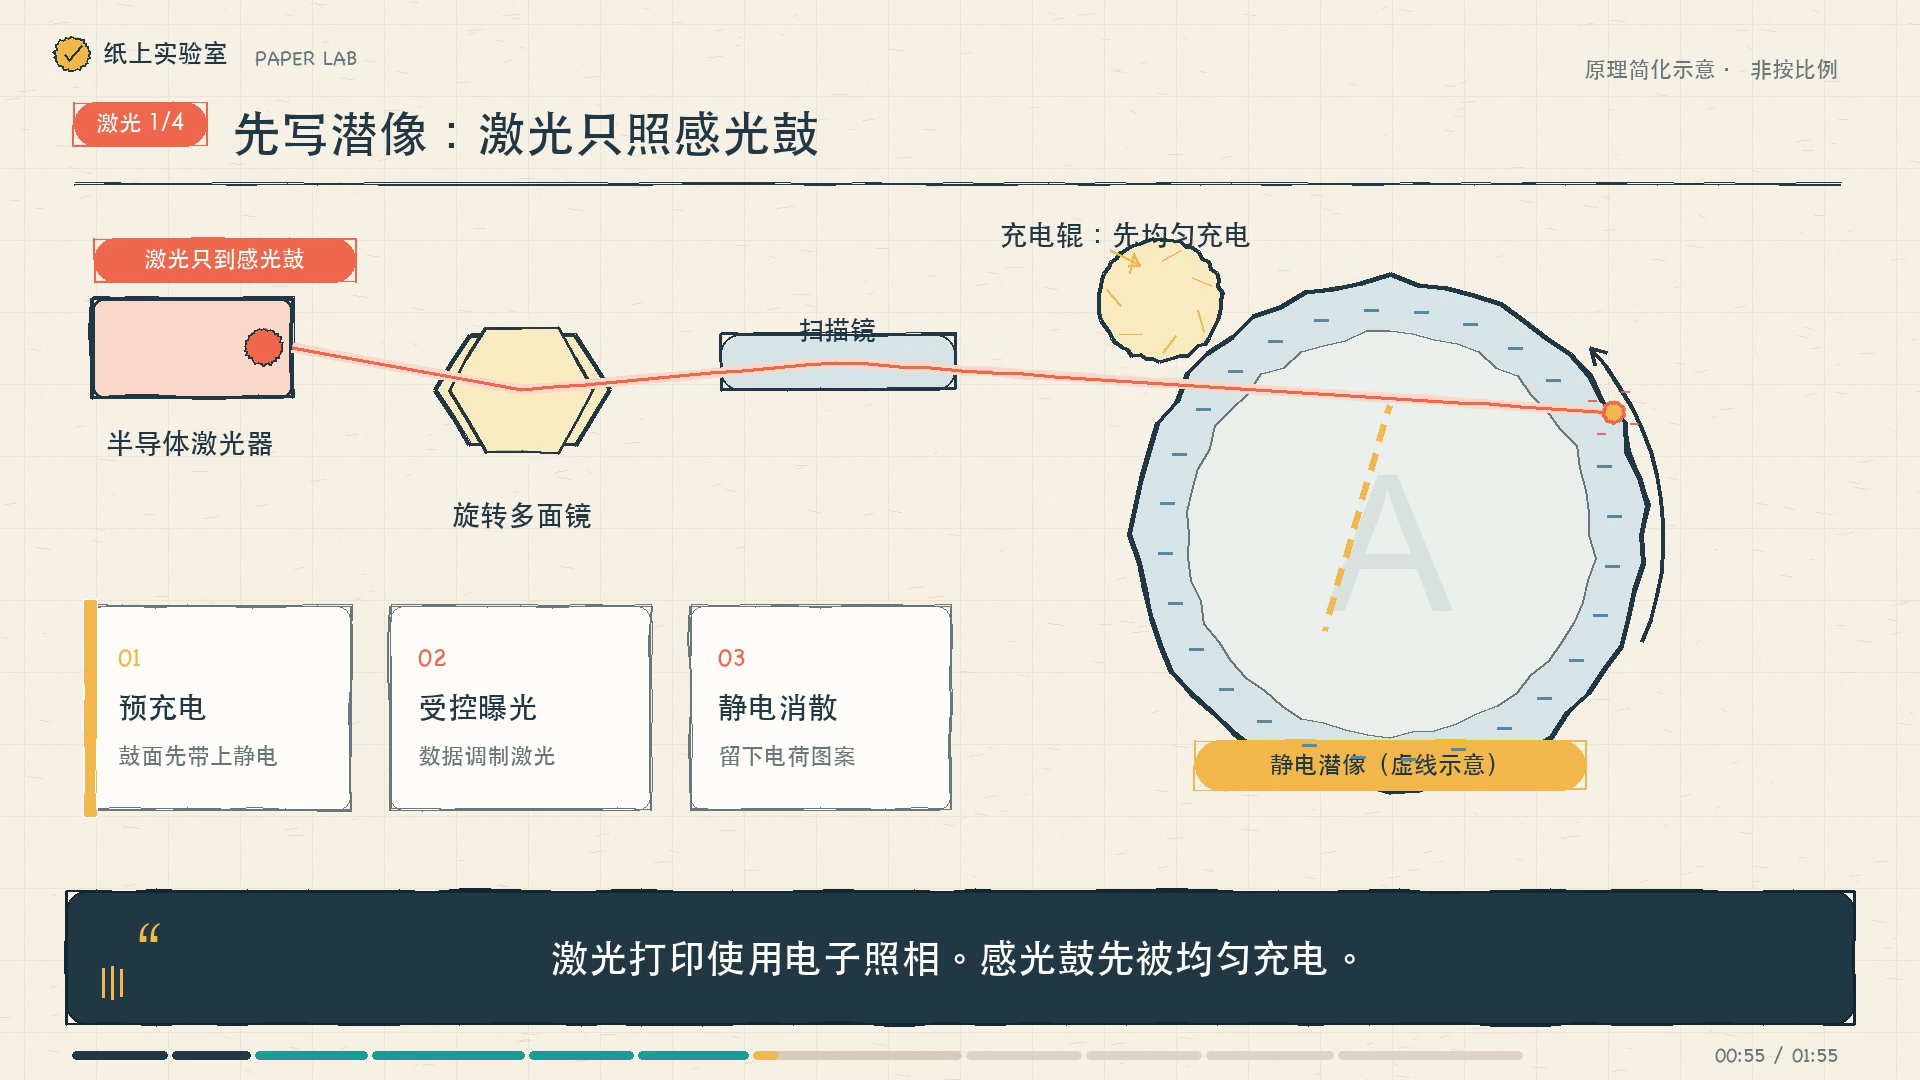
失败证据:55.80 秒曝光光束穿过鼓内部
这是 AI 助手的定性观察,不是独立人工评分;自动检查另列。
来源概要(非长文转载):以手绘风格讲解打印机原理。作者未公开原片完整工具链、精确时长和画幅。
Source summary: explain printer operation in a hand-drawn style. The creator did not disclose the complete original toolchain, exact duration or frame format.
本地归档原题 SHA-256:ef251d6c101cd8017f2169ef06b68b5c3eff683b7eea98e1a858ebbc59d802be
本次新增可验收规格(原作者未披露时长/画幅/工具链,故不是原片逐镜头复制):
制作90至120秒、1920×1080、30fps的中文科普MP4,含清晰中文旁白与中文字幕/独立SRT。整体保持手绘线稿风格,至少5个具有因果解释的动态场景,不能仅是文字PPT。
面向普通读者,区分喷墨和激光两种技术:墨滴如何到纸上、激光如何在感光鼓上形成潜像、显影/转印/热压定影。范围和技术名称要明确;画面、运动方向、材料标签与讲稿一致。
已提供两份Canon官方事实材料到inputs/,可以阅读并在讲稿说明来源。不得把激光画成直接把文字烧在纸上。
用系统say的Tingting配音即可,不必下载TTS。所有画面由你写代码绘制和动画;不得调用原生图像/视频模型。交付video.mp4、narration.wav或m4a、captions.srt、script.txt、可完整重新生成的动画源码、至少8张带时间标记的代表帧、README和artifacts.json。
你要实际完成配音、渲染和混音,检查时长、分辨率、帧率、音轨存在及字幕起止。不要为了省时间缩短到不足90秒;不要把解说字幕当作全部视觉内容。

公开说明:上述是评测方适配规格与概要,省略第三方原题长文,不是完整实际输入逐字副本。初始请求使用 k3.1-pro、max_tokens=32768;每题独立空目录与隔离工具环境。模型自行写代码、执行和看图;失败与重试不覆盖。除木星独立 high 恢复外,其余为明确请求 max。使用 Coding 订阅额度,金额和失败请求的最终用量未知。原始完整输入的哈希与每次请求元数据在独立摘要中。

Public note: this is the evaluator adaptation and source-summary rerun guide, not the full verbatim input. Original complete inputs are retained locally and hash-bound. The original local videos used macOS system voices; public narration replacements are separately identified and are not additional Kimi evaluation calls.
这里展示评测方适配约束与复跑指引,并非完整实际请求的逐字转载;原始完整输入保留在本地证据中。
原始完整评测输入 SHA-256:e306e9b72994388452b7673c223b45c7a99369796a5a0f71075f1e5fcf60aa87
请求 / 完整响应:37 / 36
自主会话完成;保留 1 次请求错误和 3 条运行时 traceback 记录,未把整个会话称为一次调用。模型自行修改与重渲染计入本题用量。
10 · 知识视频 · 请求 effort:max
原评测交付 81.966 秒英文知识视频,技术检查通过,域名对齐和认证能力边界基本正确;From 字段的措辞与部分界面符号仍需打磨。默认播放无口播的程序配乐/音效版,历史旁白可选,不重新计算模型创作成绩。
默认无口播;保留原模型代码生成的氛围低音、转场钟声与滤波噪声提示。画面文字与字幕保留。
下载当前版本 MP4 · 点击播放后开始观看。
默认配乐/音效版;原模型画面未改,历史旁白可主动选择。
本次只用独立程序背景音替换混合音轨;H264 包字节与时序逐项一致,原画面错误保留。不是 Kimi 重跑或评分修订。历史公开 Kokoro 旁白仍为可选项,原始系统音色仅留本地。
原评测 SHA-256:bd80f64d6a47aed64fae0601f52a743acadbf240542dee57d589d3d1d957c0f2
公开版 SHA-256:762405500d97de58f7b9bce5766cff3a9c5d87d4910218c503db1cbdd1baaa2f
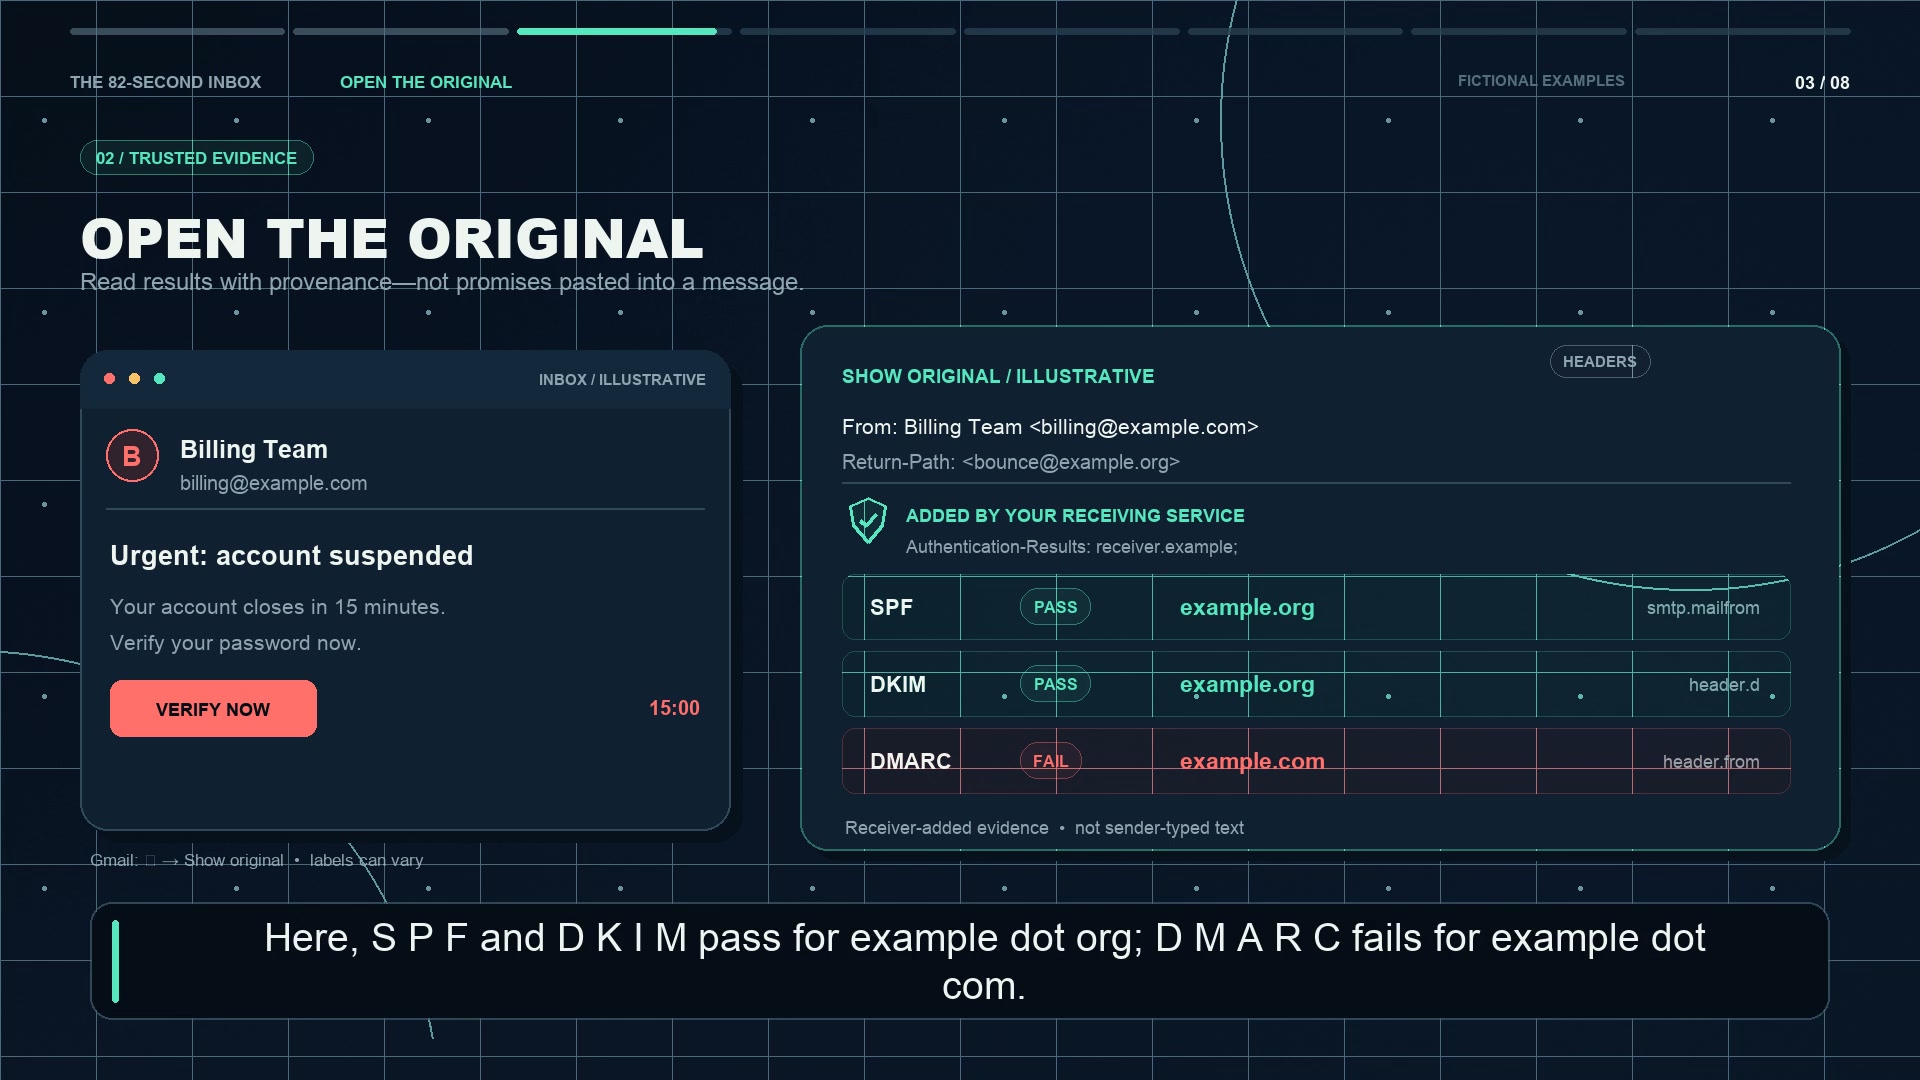
SPF 示例代表帧
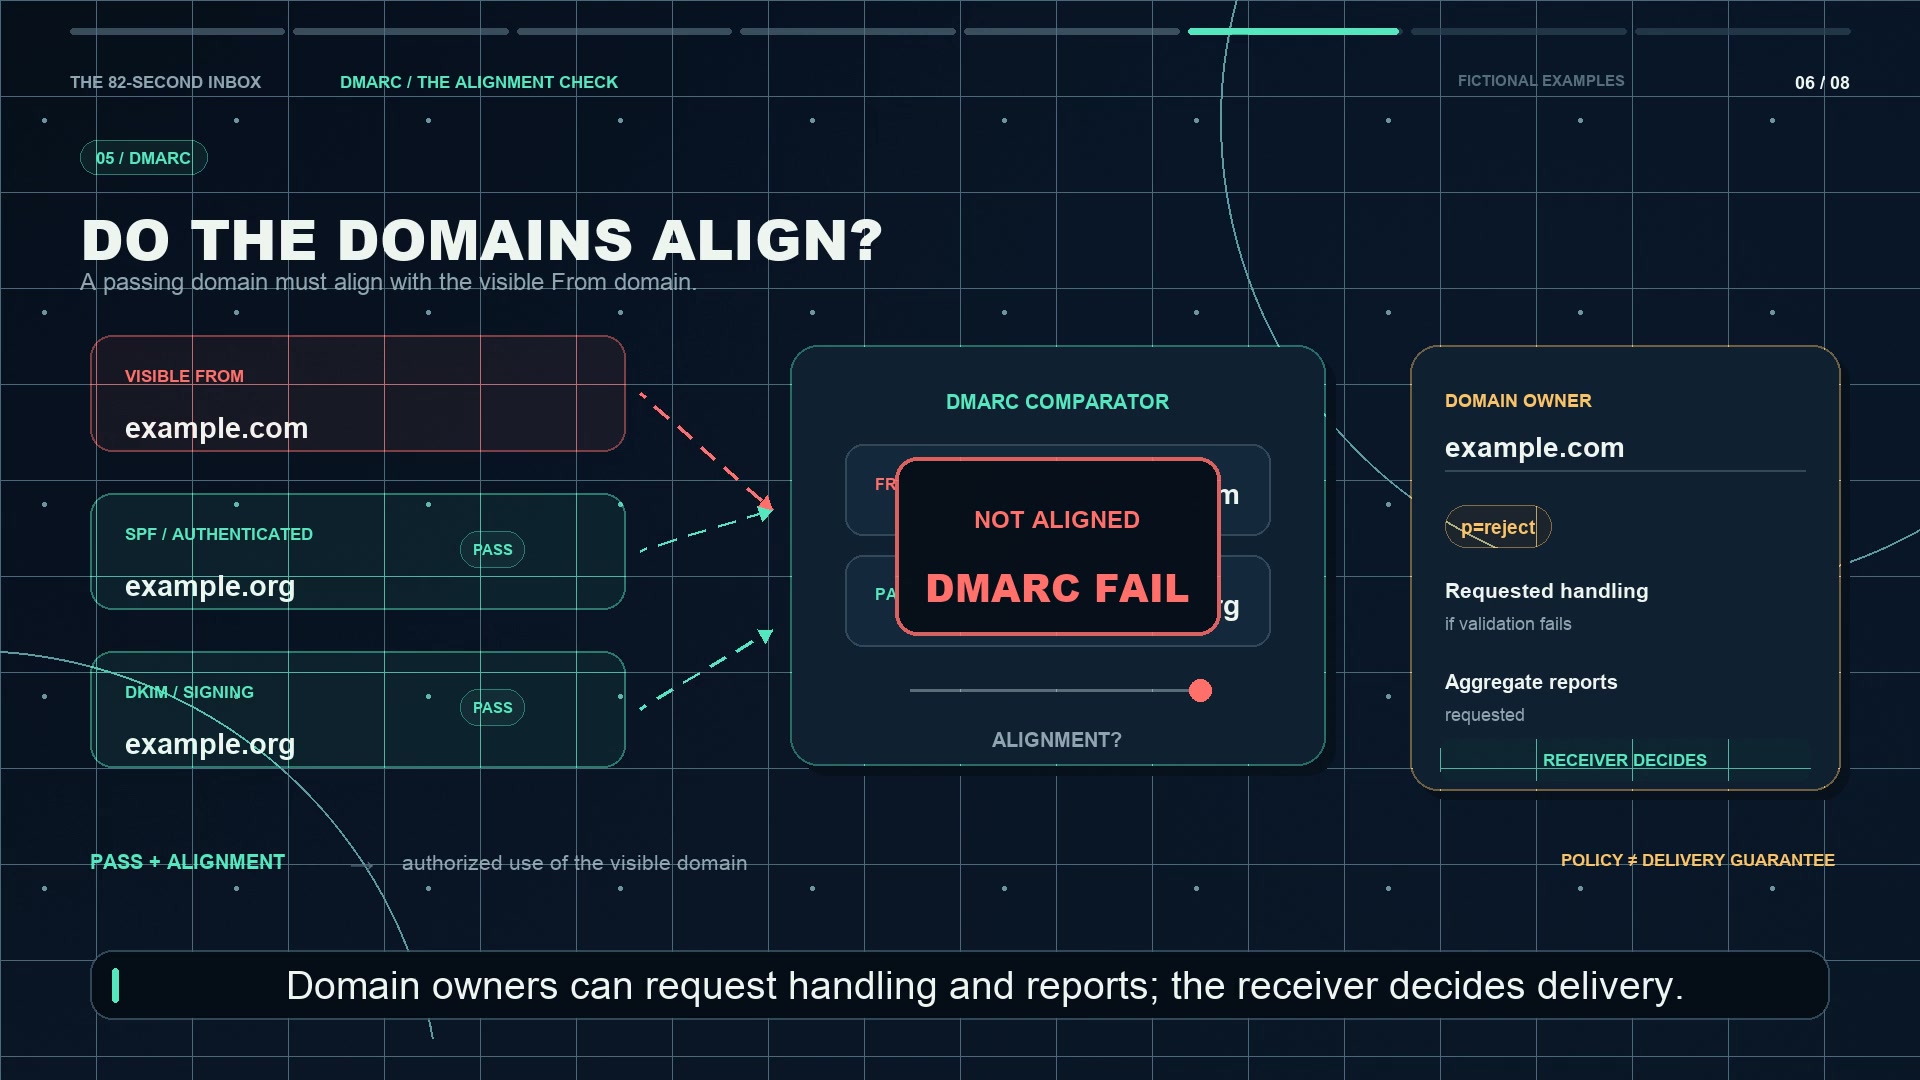
认证能力边界代表帧
这是 AI 助手的定性观察,不是独立人工评分;自动检查另列。
Short source quote: “Can you create a motion graphic explainer video that talks about How to avoid getting spoofed by fake email?”
作者此前的 YouTube 风格上下文未公开,本次没有宣称逐镜头复刻。 / The creator’s prior YouTube style context was unavailable; this is not a shot-for-shot style reproduction.
本地归档原题 SHA-256:1982b9439ae02d4828e0f5aca5cba72618cd25c6462778d7c046bdffd59a9398
Evaluation additions and limits: the source's earlier YouTube style context is unavailable. Create an original visual treatment, not a claimed exact style replica. The original media is about74.2s at1920×1080; this run requires75–85 seconds,1920×1080,30fps, English narration and synchronized English captions/SRT.
Make a polished motion-graphics explainer for nontechnical viewers, with at least5 animated scenes that explain causality rather than just text slides. Use clearly fictional example.com/example.org addresses and illustrative messages; do not access or send real email.
Read the supplied official Gmail authentication material and RFC9989 in inputs/ when needed. Explain visible sender identity, trusted original/header information and SPF/DKIM/DMARC at an accessible level; retain the limits of what authentication can prove. Do not imply a pass proves harmless content or a failure proves fraud. If you use Authentication-Results, show results added by the receiving service, not arbitrary untrusted text as authoritative.
Use the local macOS Samantha voice via say. You must write all visual/animation code yourself and actually render/export. Deliver video.mp4, narration.wav or m4a, captions.srt, script.txt, complete rebuildable source, at least8 timestamped representative frames, README and artifacts.json. Confirm duration, dimensions,30fps, audio presence, captions and complete ending. Do not use image/video/music generation models or download large packages. The base renderer is your choice among installed tools.

公开说明:上述是评测方适配规格与概要,省略第三方原题长文,不是完整实际输入逐字副本。初始请求使用 k3.1-pro、max_tokens=32768;每题独立空目录与隔离工具环境。模型自行写代码、执行和看图;失败与重试不覆盖。除木星独立 high 恢复外,其余为明确请求 max。使用 Coding 订阅额度,金额和失败请求的最终用量未知。原始完整输入的哈希与每次请求元数据在独立摘要中。

Public note: this is the evaluator adaptation and source-summary rerun guide, not the full verbatim input. Original complete inputs are retained locally and hash-bound. The original local videos used macOS system voices; public narration replacements are separately identified and are not additional Kimi evaluation calls.
这里展示评测方适配约束与复跑指引,并非完整实际请求的逐字转载;原始完整输入保留在本地证据中。
原始完整评测输入 SHA-256:1567e8e81385ae0f1709b27f4126337857ab012e6cd739c317de74bfbdfe95b0
请求 / 完整响应:30 / 29
自主会话完成;保留 1 次请求错误和 2 条运行时 traceback 记录,未把整个会话称为一次调用。模型自行修改与重渲染计入本题用量。
值得借鉴的是分镜共用时间轴、明确的取景与运动、可重复渲染,以及覆盖每个镜头和转场的检查;旁白是可选项。以下资源可以帮助搭建制作流程;把现成模板重新渲染,只能证明管线可运行,不能冒充模型独立创作成绩。
这是短片改编:环流原案例约 288 秒、导数原案例 457 秒,本次分别为 90 秒和约 89 秒。追加题限定 Pillow/NumPy/FFmpeg,排除 Manim、Remotion,且最多进行两轮有效视觉修正。模型在预算内主动结束,也实际看过自己的帧图,但仍漏掉方向错误、标签碰撞和运动跳变。制作约束和模型实现都有影响,目前没有同条件 A/B 能拆出各自贡献。
热门 Opus 案例不能概括成统一的“Claude Code 加 skill”。AI 简史作者明确使用 Claude Code 与 Remotion;Deedy披露了 Manim、Kokoro、FFmpeg,但没有指明 skill;opus-video-recipes则同时包含 Cursor 与 Claude Code 工作流。一条主提示词仍可能触发大量模型调用、工具执行和迭代。
知识视频现默认使用代码生成的非语言配乐与音效,关闭口播旁白;画面文字和字幕保留。播放器保留历史 Kokoro 旁白作为明确可选项;该版本曾将部分语句加速来适配固定时窗。原始 macOS 音色音轨仍保留在本地归档。此次换音保留模型原画面及科学错误,属于播放版本调整,不是模型重新得分。后续只有明确要求时才生成旁白,先测量语音时长再冻结时间轴,并单独记录音色来源与成本。